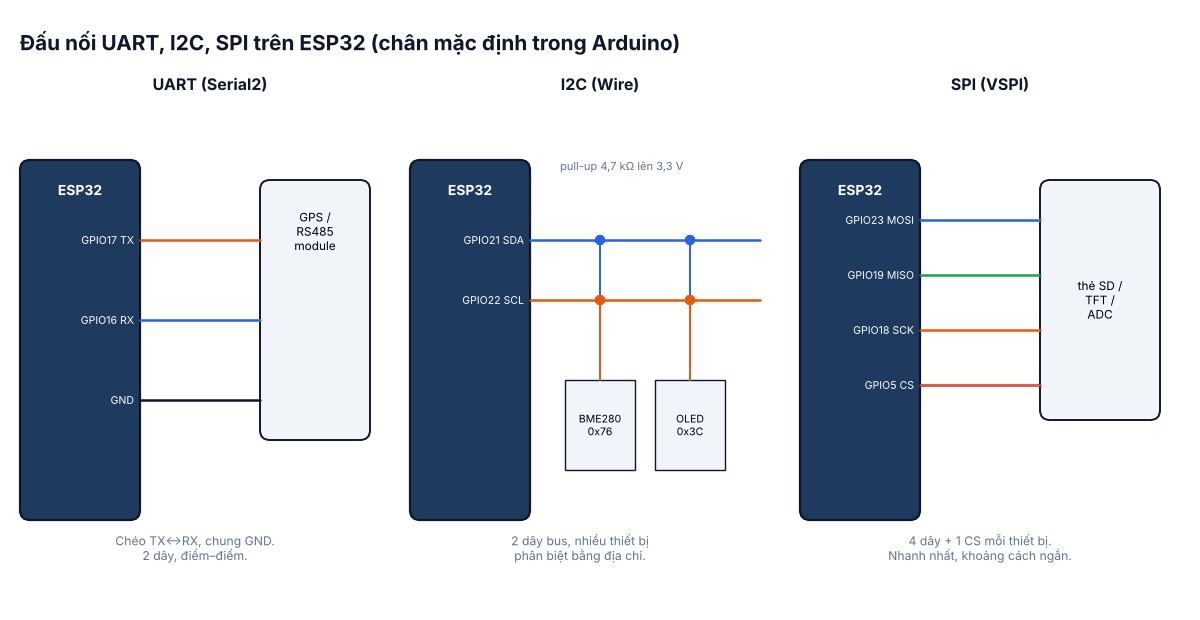
Hầu hết cảm biến, màn hình, module truyền thông nói chuyện với ESP32 qua một trong ba giao tiếp nối tiếp: UART, I2C hoặc SPI. ESP32 có lợi thế lớn: nhờ GPIO matrix, gần như mọi ngoại vi có thể gán ra (hầu hết) chân bất kỳ.
Sau bài này bạn sẽ:
- Đấu nối và lập trình UART, I2C, SPI trên ESP32.
- Biết chân mặc định và cách đổi chân.
- Chọn giao tiếp phù hợp theo thiết bị, tốc độ, khoảng cách.
1. Tổng quan
| UART | I2C | SPI | |
|---|---|---|---|
| Số dây | 2 (TX, RX) + GND | 2 (SDA, SCL) + GND | 3 + 1 CS mỗi thiết bị |
| Số thiết bị | 1–1 (RS485: nhiều, có giao thức Modbus) | Nhiều, theo địa chỉ 7-bit | Nhiều, mỗi cái một chân CS |
| Tốc độ điển hình | 9600 – 1 Mbaud | 100 / 400 kHz | 1 – 80 MHz |
| Khoảng cách | TTL: < 1–2 m; RS485: tới ~1200 m | Trong board, < 1 m | Trong board, vài chục cm |
| Số bộ trên ESP32 | 3 (UART0 dùng cho USB/Serial) | 2 | 2 dùng được (HSPI, VSPI) |
2. UART
// Đọc câu NMEA từ module GPS (9600 baud) qua UART2: RX = GPIO16, TX = GPIO17
void setup() {
  Serial.begin(115200);
  Serial2.begin(9600, SERIAL_8N1, 16, 17);    // baud, khung, RX, TX
}

void loop() {
  static String line;
  while (Serial2.available()) {
    char c = (char)Serial2.read();
    if (c == '\n') {
      if (line.startsWith("$GPGGA") || line.startsWith("$GNGGA")) {
        Serial.println(line);                // câu vị trí
      }
      line = "";
    } else if (c != '\r' && line.length() < 120) {
      line += c;
    }
  }
}
Kết nối thiết bị công nghiệp: dùng module RS485 (MAX3485 – loại 3,3 V) và thư viện Modbus RTU; truyền xa, chống nhiễu tốt nhờ tín hiệu vi sai.
3. I2C
#include <Wire.h>

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);          // SDA, SCL (có thể chọn chân khác)
  Wire.setClock(400000);       // 400 kHz nếu mọi thiết bị hỗ trợ
  Serial.println("Quet bus I2C...");
  for (uint8_t addr = 1; addr < 127; addr++) {
    Wire.beginTransmission(addr);
    if (Wire.endTransmission() == 0) {
      Serial.printf("Thiet bi tai 0x%02X\n", addr);
    }
  }
}

void loop() {}- Bus I2C cần điện trở pull-up (thường 4,7 kΩ lên 3,3 V); nhiều module đã có sẵn – quá nhiều module song song làm pull-up tổng quá nhỏ.
- Hai thiết bị cùng địa chỉ không thể chung bus (trừ khi đổi địa chỉ bằng chân ADDR) – dùng bus thứ hai (
Wire1) hoặc bộ chuyển kênh TCA9548A. - Module cảm biến 5 V có pull-up lên 5 V: phải dùng mạch chuyển mức.
4. SPI
#include <SPI.h>

const int CS = 5;

uint8_t readRegister(uint8_t reg) {
  SPI.beginTransaction(SPISettings(1000000, MSBFIRST, SPI_MODE0));   // 1 MHz, mode 0
  digitalWrite(CS, LOW);
  SPI.transfer(reg | 0x80);         // nhiều cảm biến: bit 7 = 1 nghĩa là đọc
  uint8_t v = SPI.transfer(0x00);
  digitalWrite(CS, HIGH);
  SPI.endTransaction();
  return v;
}

void setup() {
  Serial.begin(115200);
  pinMode(CS, OUTPUT);
  digitalWrite(CS, HIGH);
  SPI.begin(18, 19, 23, CS);        // SCK, MISO, MOSI, SS
  Serial.printf("WHO_AM_I = 0x%02X\n", readRegister(0x0F));
}

void loop() {}
Kiểm tra datasheet thiết bị: chế độ SPI (0–3), thứ tự bit, tốc độ tối đa. ESP32 chạy SPI tới 80 MHz khi dùng chân IO_MUX mặc định của VSPI/HSPI; đổi sang chân khác qua GPIO matrix thì giới hạn thấp hơn (khoảng 40 MHz).
5. Chọn giao tiếp nào?
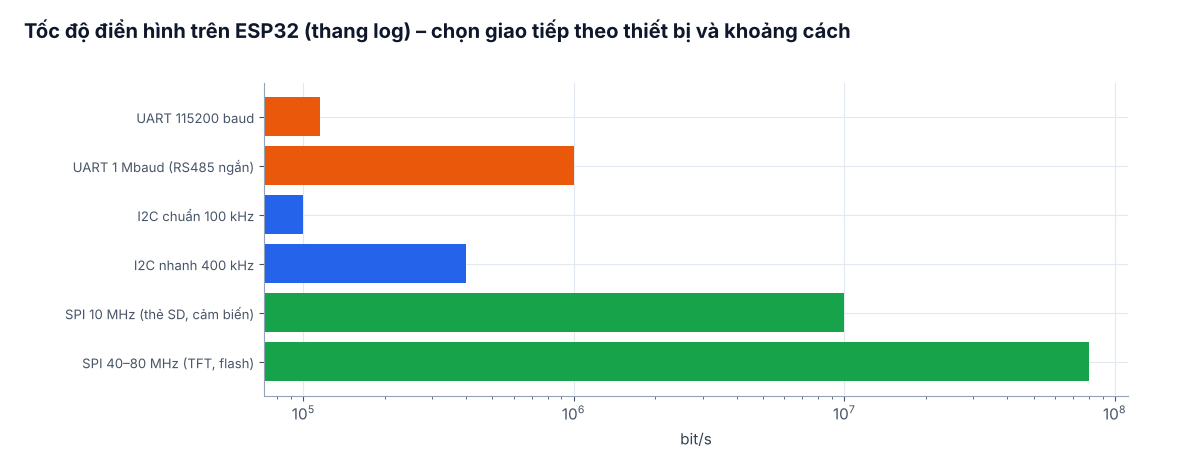
- Cảm biến chậm, nhiều loại (nhiệt độ, áp suất, IMU, RTC, OLED nhỏ): I2C – ít dây.
- Dữ liệu nhiều, tốc độ cao (màn hình TFT, thẻ SD, ADC tốc độ cao): SPI.
- Module có vi xử lý riêng (GPS, SIM 4G, cảm biến bụi, máy đọc mã vạch) và thiết bị công nghiệp (biến tần, đồng hồ điện qua RS485): UART.
- Khoảng cách xa: RS485 (UART) hoặc CAN (TWAI trên ESP32) – không kéo I2C/SPI ra xa.
6. Lỗi thường gặp
- Nối TX với TX: phải chéo TX ↔ RX.
- Quét I2C không thấy thiết bị: sai chân SDA/SCL, thiếu pull-up, thiết bị chưa cấp nguồn, dây quá dài.
- Dùng chân flash (6–11) hoặc chân chỉ vào (34–39) cho SPI/I2C.
- Dùng UART0 (GPIO1/3) cho thiết bị ngoài → nhiễu khi nạp code và log khởi động.