ESP32 không có analogWrite "cứng" như Arduino Uno mà có bộ LEDC – 16 kênh PWM độc lập với tần số và độ phân giải chỉnh được, ban đầu thiết kế để điều khiển LED nhưng dùng tốt cho servo, quạt, động cơ DC qua driver.
- Hiểu quan hệ tần số – độ phân giải của LEDC.
- Dùng API core 3.x để điều khiển LED, servo, động cơ.
- Tránh các lỗi về tần số và chia sẻ timer.
1. PWM là gì
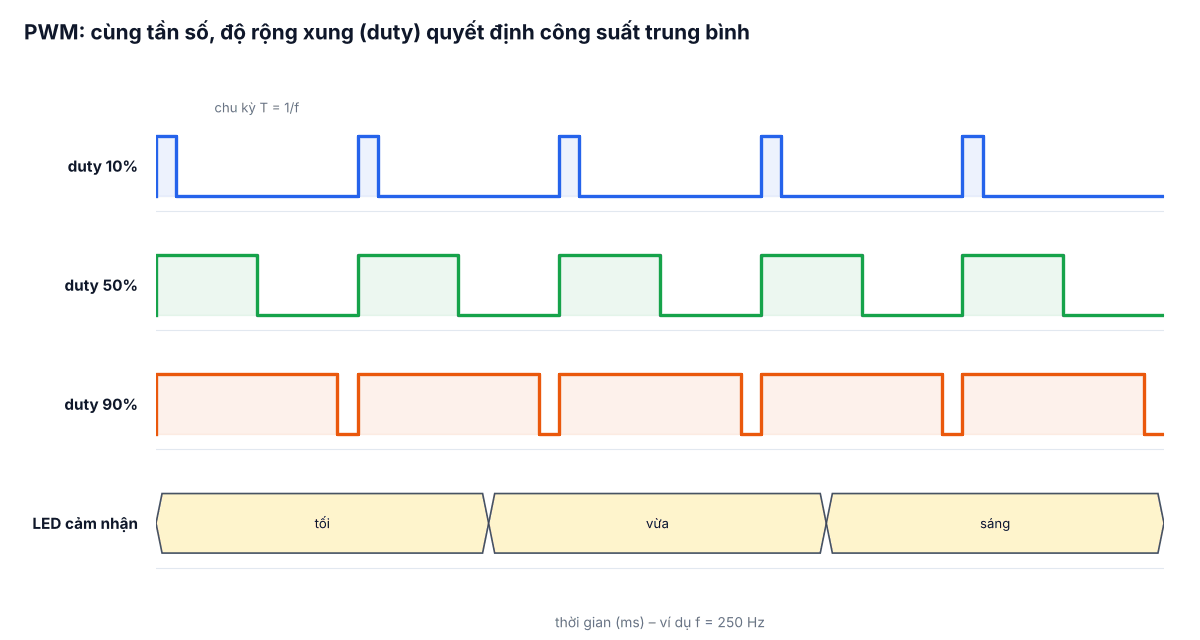
PWM bật/tắt tín hiệu thật nhanh với tần số cố định; tỷ lệ thời gian mức cao trong một chu kỳ (duty) quyết định công suất trung bình. Với LED, mắt cảm nhận độ sáng trung bình; với động cơ, quán tính cơ và điện cảm cuộn dây "làm phẳng" xung thành tốc độ.
2. Tần số và độ phân giải
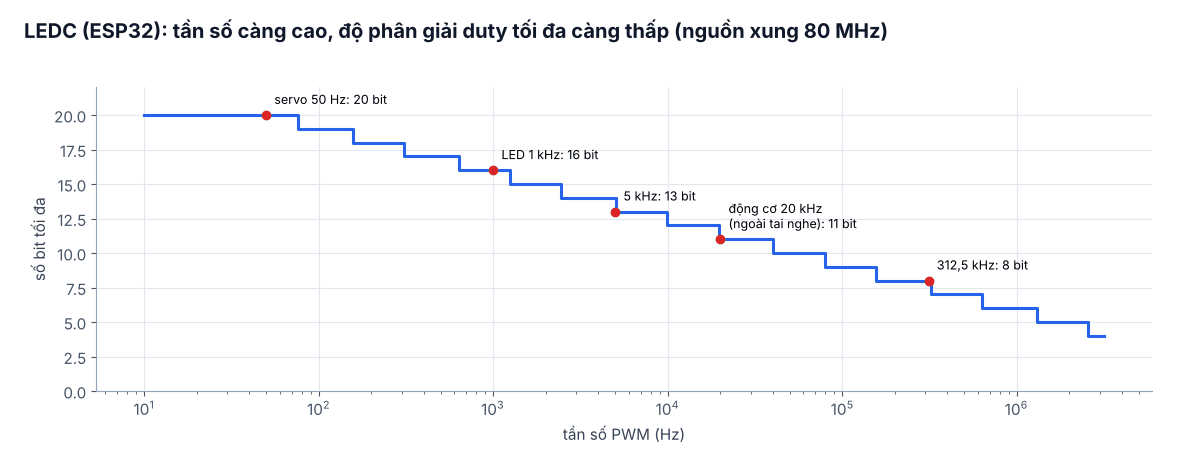
LEDC đếm xung nhịp 80 MHz (APB). Với tần số f, số bước đếm trong một chu kỳ là 80 MHz / f, nên độ phân giải tối đa là ⌊log₂(80 000 000 / f)⌋ bit (ESP32 bản gốc tối đa 20 bit). 5 kHz cho tối đa 13 bit, 20 kHz cho 11 bit. Muốn cả tần số cao vừa độ phân giải cao là không thể – chọn theo ứng dụng:
| Ứng dụng | Tần số | Độ phân giải |
|---|---|---|
| LED, dimmer | 1–5 kHz (không thấy nhấp nháy, kể cả qua camera) | 10–13 bit |
| Servo RC | 50 Hz (chu kỳ 20 ms, xung 0,5–2,5 ms) | 14–16 bit |
| Động cơ DC qua driver MOSFET | 15–25 kHz (ngoài ngưỡng nghe) | 10–11 bit |
| Quạt 4 dây máy tính | 25 kHz (theo chuẩn quạt) | 8–11 bit |
3. API core 3.x
const int LED = 2;
const int SERVO = 13;

uint32_t servoDuty(float deg) {               // 50 Hz, 16 bit: 20 ms = 65536 bước
  float us = 500 + deg / 180.0f * 2000;       // 0,5 ms (0°) .. 2,5 ms (180°) – tùy servo
  return (uint32_t)(us / 20000.0f * 65535);
}

void setup() {
  ledcAttach(LED, 5000, 12);                  // chân, tần số, số bit
  ledcAttach(SERVO, 50, 16);
}

void loop() {
  // LED: tăng dần với hiệu chỉnh gamma để mắt thấy đều
  for (int i = 0; i <= 100; i++) {
    float x = i / 100.0f;
    ledcWrite(LED, (uint32_t)(powf(x, 2.2f) * 4095));
    delay(10);
  }
  ledcFade(LED, 4095, 0, 800);                // phần cứng tự giảm về 0 trong 800 ms
  for (int a = 0; a <= 180; a += 30) {
    ledcWrite(SERVO, servoDuty(a));
    delay(400);
  }
}
Core 2.x dùng ledcSetup(kênh, f, bit) + ledcAttachPin(chân, kênh) + ledcWrite(kênh, duty); từ core 3.0 API gắn theo chân, kênh được cấp tự động (có ledcAttachChannel khi cần chỉ định kênh).
4. Động cơ DC
// Driver kiểu IN1/IN2 + PWM (ví dụ TB6612FNG): AIN1, AIN2 chọn chiều, PWMA chỉnh tốc độ
const int AIN1 = 26, AIN2 = 27, PWMA = 25, STBY = 33;

void motor(int speed) {                // -1023..1023
  digitalWrite(AIN1, speed > 0);
  digitalWrite(AIN2, speed < 0);
  ledcWrite(PWMA, abs(speed));
}

void setup() {
  pinMode(AIN1, OUTPUT); pinMode(AIN2, OUTPUT); pinMode(STBY, OUTPUT);
  digitalWrite(STBY, HIGH);
  ledcAttach(PWMA, 20000, 10);         // 20 kHz, 10 bit
}

void loop() {
  for (int s = 0; s <= 1023; s += 64) { motor(s); delay(100); }   // tăng tốc từ từ
  delay(1000);
  motor(0); delay(500);
  for (int s = 0; s >= -1023; s -= 64) { motor(s); delay(100); }
  delay(1000);
  motor(0); delay(500);
}5. LEDC hay MCPWM?
ESP32 còn có MCPWM chuyên cho điều khiển động cơ: xuất cặp xung bù có dead-time cho cầu H, đồng bộ nhiều kênh, đầu vào capture đọc encoder và tín hiệu lỗi (fault) để tắt xung bằng phần cứng. Với LED, servo, driver động cơ có sẵn logic – LEDC là đủ; khi tự làm cầu H bằng MOSFET rời, dùng MCPWM (qua ESP-IDF).
6. Lỗi thường gặp
ledcAttachtrả về lỗi: tần số và độ phân giải không khả thi (ví dụ 20 kHz với 14 bit).- Servo rung: nguồn servo yếu, dùng chung 3,3 V; cấp 5 V riêng, tụ 470 µF.
- Động cơ kêu rít: tần số PWM trong vùng nghe được (vài kHz) – tăng lên 20 kHz.
- Copy code core 2.x vào core 3.x: lỗi "ledcSetup was not declared".