ADC của ESP32 có 12 bit trên giấy, nhưng ai từng đọc cảm biến analog trên ESP32 đều biết: kết quả "nhảy", lệch so với đồng hồ đo và không tuyến tính ở hai đầu. Bài này giải thích nguyên nhân và cách đạt độ chính xác đủ dùng – hoặc khi nào nên dùng ADC ngoài.
- Chọn kênh, suy hao và dải đo phù hợp.
- Đọc điện áp đã hiệu chuẩn và lọc nhiễu.
- Thiết kế mạch phân áp, lọc, bảo vệ cho ngõ vào analog.
1. Hai bộ ADC
| ADC1 | ADC2 | |
|---|---|---|
| Chân | GPIO32–39 (8 kênh) | GPIO0, 2, 4, 12–15, 25–27 (10 kênh) |
| Khi bật Wi-Fi | Dùng bình thường | Không dùng được (Wi-Fi chiếm ADC2) |
Quy tắc đơn giản: cảm biến analog luôn đặt trên ADC1.
2. Suy hao và dải đo
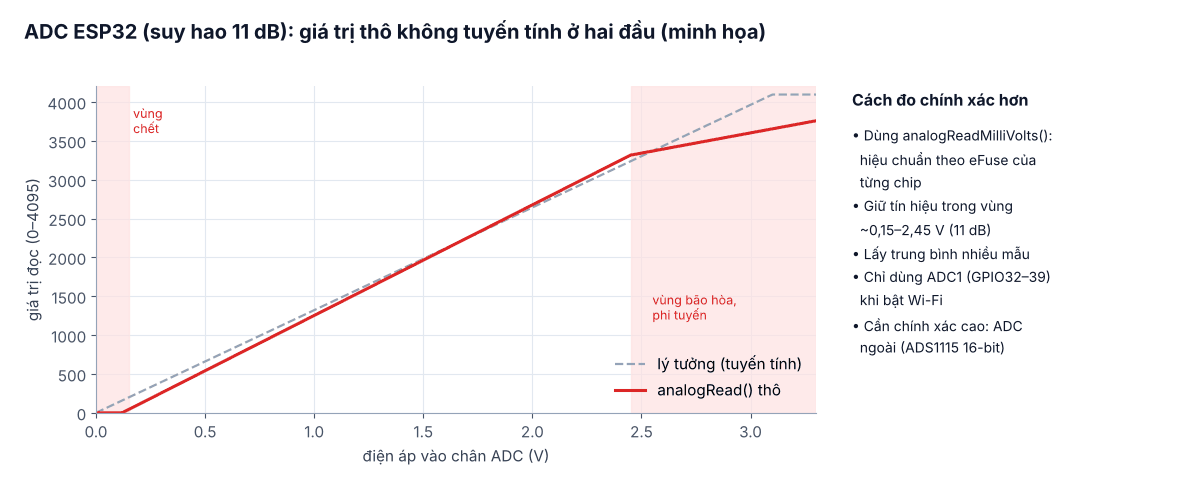
ADC đo so với điện áp tham chiếu nội khoảng 1,1 V; bộ suy hao (attenuation) cho phép đo điện áp lớn hơn:
| Suy hao | Dải đo khuyến nghị (ESP32) |
|---|---|
| 0 dB | ~100–950 mV |
| 2,5 dB | ~100–1250 mV |
| 6 dB | ~150–1750 mV |
| 11 dB (mặc định trong Arduino) | ~150–2450 mV |
Ngoài dải khuyến nghị, đặc tính phi tuyến mạnh (vùng gần 0 V đọc ra 0, vùng trên ~2,5 V bão hòa). Mỗi chip còn có sai lệch tham chiếu riêng – Espressif ghi giá trị hiệu chuẩn vào eFuse lúc sản xuất.
3. Đọc điện áp đã hiệu chuẩn
const int PIN_SENSOR = 34;          // ADC1

uint32_t readMilliVoltsAvg(int pin, int samples) {
  uint32_t sum = 0;
  for (int i = 0; i < samples; i++) {
    sum += analogReadMilliVolts(pin);    // dùng hiệu chuẩn eFuse của chip
    delayMicroseconds(200);
  }
  return sum / samples;
}

void setup() {
  Serial.begin(115200);
  analogReadResolution(12);
  analogSetAttenuation(ADC_11db);        // dải ~150–2450 mV
}

void loop() {
  uint32_t mv = readMilliVoltsAvg(PIN_SENSOR, 64);
  float vin = mv / 1000.0f * (47.0f + 10.0f) / 10.0f;   // quy đổi qua phân áp 47k/10k
  Serial.printf("ADC %lu mV -> Vin %.2f V\n", (unsigned long)mv, vin);
  delay(500);
}
Với cảm biến thay đổi chậm (nhiệt độ, mực nước, điện áp ắc quy), lấy trung bình 32–64 mẫu hoặc bộ lọc trung bình trượt/EMA cho kết quả ổn định hơn nhiều. Có thể hiệu chỉnh thêm bằng hai điểm đo thực tế (offset, hệ số) lưu vào NVS (bài #16).
4. Mạch phân áp, lọc và bảo vệ
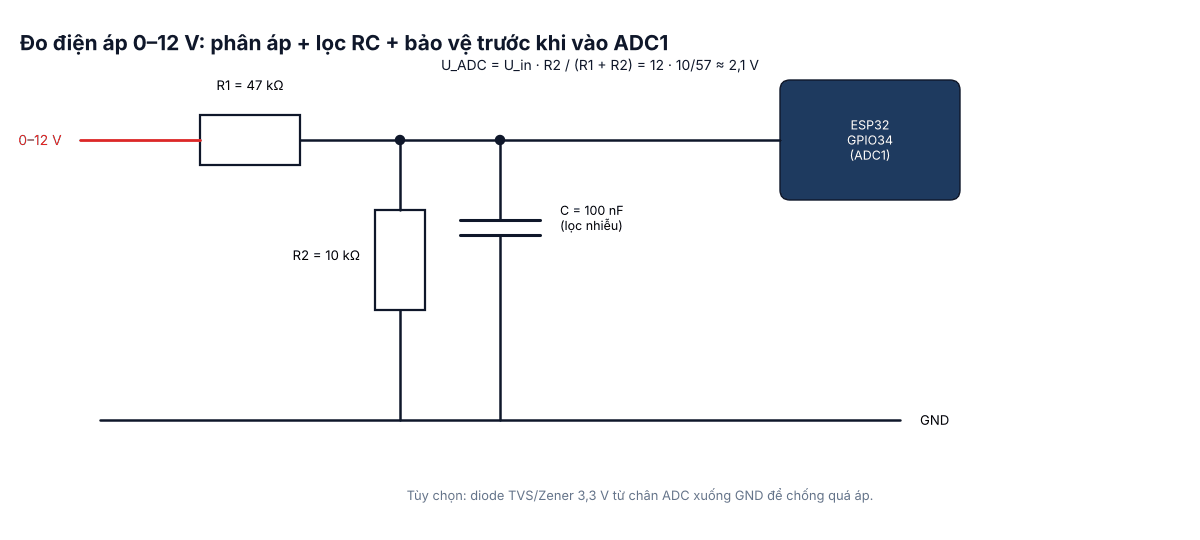
- Chọn tỉ số phân áp để điện áp lớn nhất rơi vào khoảng 2,0–2,3 V (dưới mức bão hòa).
- Tổng trở phân áp không nên quá lớn (≤ 50–100 kΩ) – ADC SAR nạp tụ mẫu, nguồn trở kháng cao làm sai số; tụ 100 nF tại chân ADC giúp cấp dòng lúc lấy mẫu và lọc nhiễu.
- Cảm biến 4–20 mA: điện trở 120 Ω cho 0,48–2,4 V (kiểm tra dải đo) hoặc dùng module chuyển đổi có cách ly.
- Bảo vệ quá áp bằng TVS/Zener 3,3 V hoặc điện trở hạn dòng + diode kẹp.
5. Khi nào dùng ADC ngoài?
Khi cần sai số dưới khoảng 1%, đo vi sai, đo cầu cân (load cell), hoặc đo nhiều kênh ổn định: dùng ADS1115 (16-bit, I2C, có khuếch đại lập trình được), HX711 (24-bit cho load cell) hoặc ADC chuyên dụng. ADC nội của ESP32 phù hợp cho giám sát, ngưỡng, điều khiển thô.
6. Lỗi thường gặp
- Dùng chân ADC2 rồi bật Wi-Fi → đọc lỗi/0.
- Đưa trực tiếp 3,3 V vào và mong đọc 4095 ở mọi chip – vùng trên 2,45 V phi tuyến.
- Nguồn 3,3 V nhiễu do Wi-Fi phát (sụt áp theo xung) – đo trong lúc Wi-Fi im lặng hoặc lọc tốt.
- Dây cảm biến dài đi cạnh dây động lực – dùng cáp xoắn có chống nhiễu.