Rất nhiều dự án Arduino chạy hoàn hảo trên bàn thí nghiệm, nhưng khi lắp vào tủ điện, cạnh động cơ, bơm, relay thì bắt đầu treo, reset, đọc cảm biến sai. Nguyên nhân hiếm khi nằm ở thuật toán – phần lớn đến từ nguồn, đi dây và cách xử lý tải cảm. Bài này tổng hợp các kỹ thuật quan trọng nhất.
1. Nguồn và đi dây GND
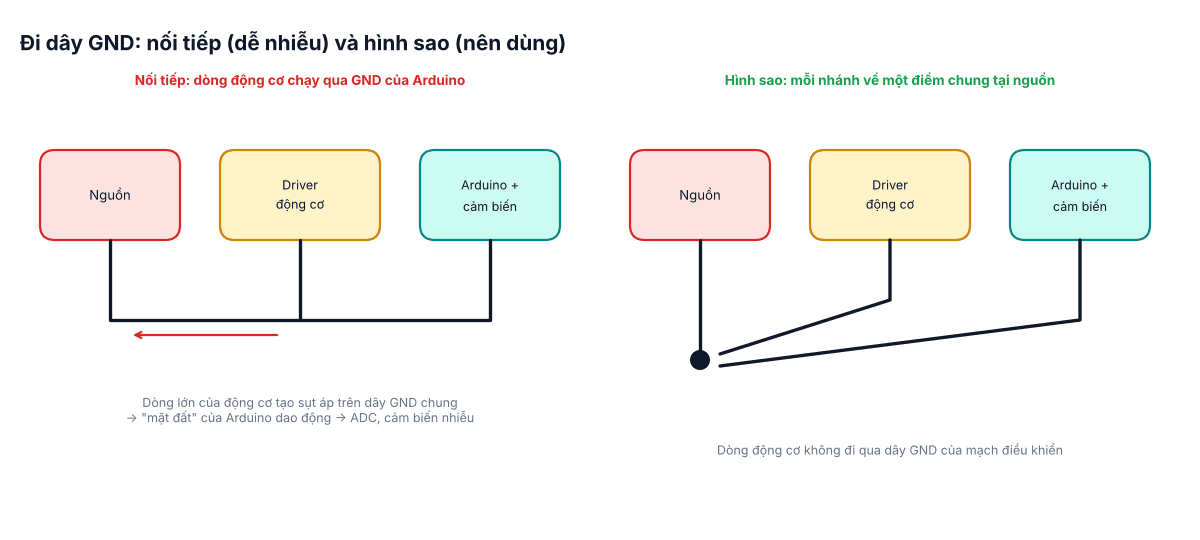
- Tách nguồn tải và nguồn điều khiển: động cơ, servo, relay, LED công suất dùng nguồn riêng; chỉ nối chung GND tại một điểm.
- Đi dây GND hình sao: dây GND của tải lớn về thẳng cực âm nguồn, không đi "chung đường" qua bo Arduino.
- Tụ lọc: 100 nF sát chân nguồn mỗi module, 100–1000 µF ở đầu vào nguồn của tải động cơ/servo.
- Cáp tín hiệu đi riêng máng với cáp động lực; dùng cáp xoắn đôi hoặc có lớp chống nhiễu cho đường dài.
2. Chống nhiễu tín hiệu analog và số
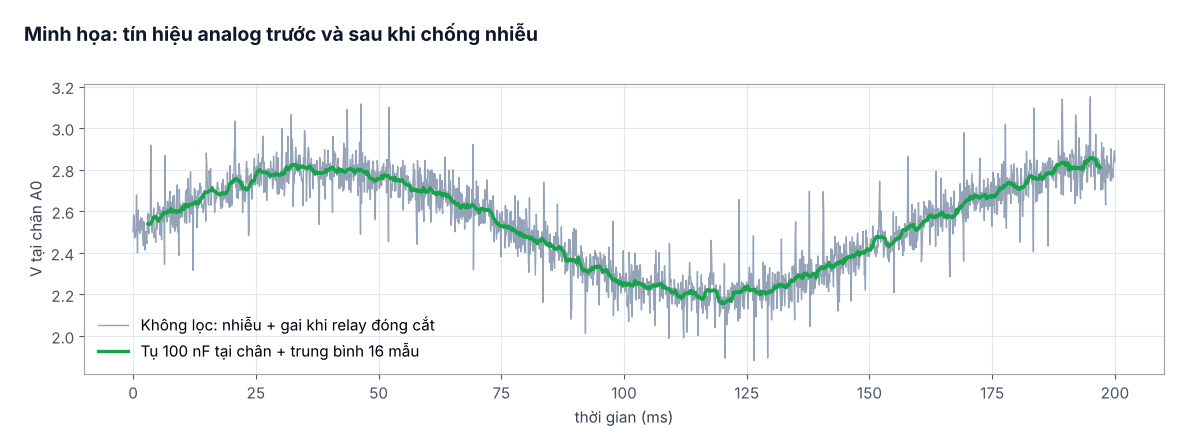
- Tụ 100 nF từ chân analog xuống GND tạo bộ lọc RC cùng trở kháng nguồn tín hiệu.
- Lấy trung bình hoặc trung vị nhiều mẫu (bài #5, #13); bỏ qua mẫu đọc ngay lúc relay đóng cắt.
- Ngõ vào số từ công tắc/cảm biến xa: điện trở kéo lên mạnh hơn (4,7 kΩ thay vì kéo lên nội ~30 kΩ), lọc RC và chống dội phần mềm (bài #9).
- Tín hiệu 24 V công nghiệp: luôn qua opto cách ly.
3. Tải cảm: relay, van, động cơ
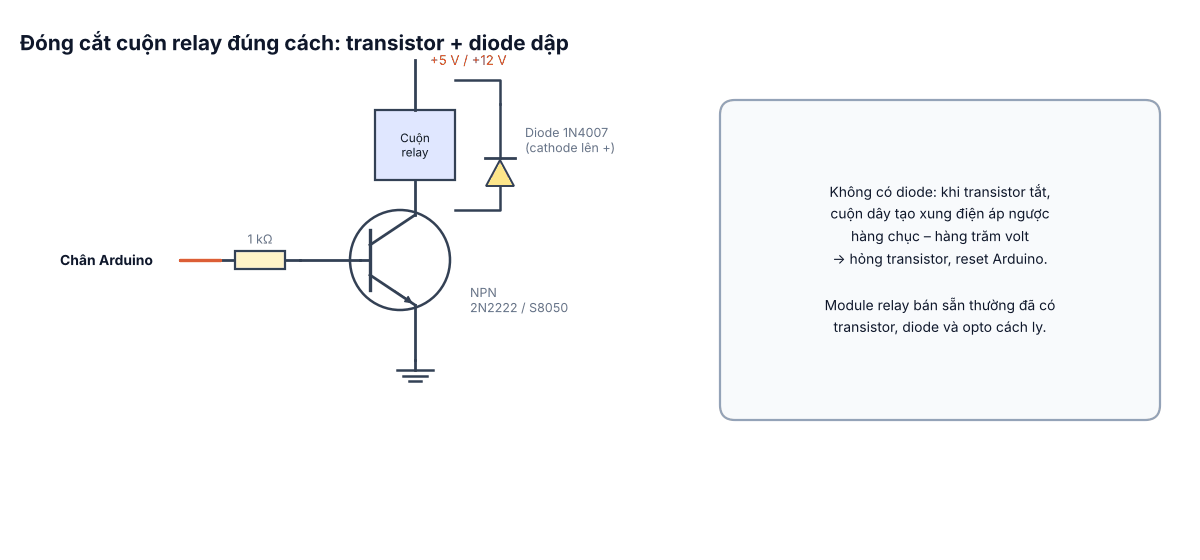
Khi dòng qua cuộn dây bị ngắt đột ngột, cuộn dây sinh xung điện áp ngược rất lớn. Diode mắc ngược song song cuộn dây (cathode về phía +) cho dòng này một đường thoát. Với tải xoay chiều đóng cắt bằng tiếp điểm relay, thêm mạch RC (snubber) hoặc varistor song song tải để giảm tia lửa và nhiễu.
4. Watchdog: tự khôi phục khi treo
Dù đã chống nhiễu, hệ thống chạy 24/7 vẫn cần lưới an toàn. Watchdog timer là bộ đếm độc lập trong chip: nếu chương trình không "cho ăn" (reset bộ đếm) trong khoảng thời gian định trước, chip tự khởi động lại.
#include <avr/wdt.h>

void setup() {
  wdt_disable();                // tắt ngay đầu chương trình
  // ... khởi tạo
  wdt_enable(WDTO_2S);          // reset nếu quá 2 s không gọi wdt_reset()
}

void loop() {
  wdt_reset();                  // "cho ăn" mỗi vòng lặp
  // ... công việc; không được có đoạn nào chặn quá 2 s
}5. Tiết kiệm RAM và tăng tốc
| Kỹ thuật | Tác dụng |
|---|---|
Serial.print(F("...")) | Chuỗi cố định nằm trong Flash thay vì chiếm SRAM |
Bảng hằng số dùng PROGMEM | Mảng lớn (bảng tra, font) không chiếm RAM |
Bộ đệm char cố định thay cho String | Tránh phân mảnh heap khi chạy lâu |
Kiểu dữ liệu vừa đủ: uint8_t thay vì int | Giảm bộ nhớ, tăng tốc trên chip 8 bit |
Tránh float trong vòng lặp nhanh | ATmega328P không có FPU; dùng số nguyên có hệ số (ví dụ nhiệt độ × 10) |
Ghi thanh ghi trực tiếp (PORTB |= _BV(PB0)) | Nhanh hơn digitalWrite() hàng chục lần khi cần tạo xung tốc độ cao |
Kiểm tra RAM còn trống trong lúc chạy:
int freeRam() {
  extern int __heap_start, *__brkval;
  int v;
  return (int)&v - (__brkval == 0 ? (int)&__heap_start : (int)__brkval);
}
// Serial.print(F("RAM trong: ")); Serial.println(freeRam());
Dưới khoảng 200–300 byte là vùng nguy hiểm: stack có thể đè lên dữ liệu, gây lỗi ngẫu nhiên rất khó tìm.
6. Checklist trước khi lắp ra hiện trường
- Nguồn tải tách riêng, GND hình sao, tụ lọc đầy đủ.
- Mọi cuộn dây có diode/snubber; tín hiệu 24 V qua opto.
- Không có
delay()dài; watchdog đã bật. - Có kiểm tra lỗi cảm biến (NaN, timeout) và trạng thái an toàn khi lỗi.
- RAM trống > 300 byte; không dùng
Stringtrong vòng lặp. - Chạy thử liên tục ≥ 24 giờ cùng tải thật (burn-in) và ghi log.
7. Bài tập
- Đo và in RAM trống của chương trình data logger (bài #18) trước và sau khi chuyển chuỗi sang
F(). - Cố ý tạo vòng lặp vô hạn khi nhấn nút và quan sát watchdog khởi động lại board.
- Đo nhiễu A0 khi bật/tắt một relay gần đó, trước và sau khi thêm diode và tụ lọc.
Bài tiếp theo: #20 – Lộ trình học Arduino.