Đây là bài quan trọng nhất của series. Hầu hết chương trình Arduino người mới viết đều dùng delay() và chạy tốt – cho tới khi cần làm hai việc cùng lúc: nháy đèn và đọc nút, đo cảm biến và nhận lệnh Serial. Kỹ thuật dùng millis() giải quyết điều đó mà không cần hệ điều hành.
1. Vấn đề của delay()
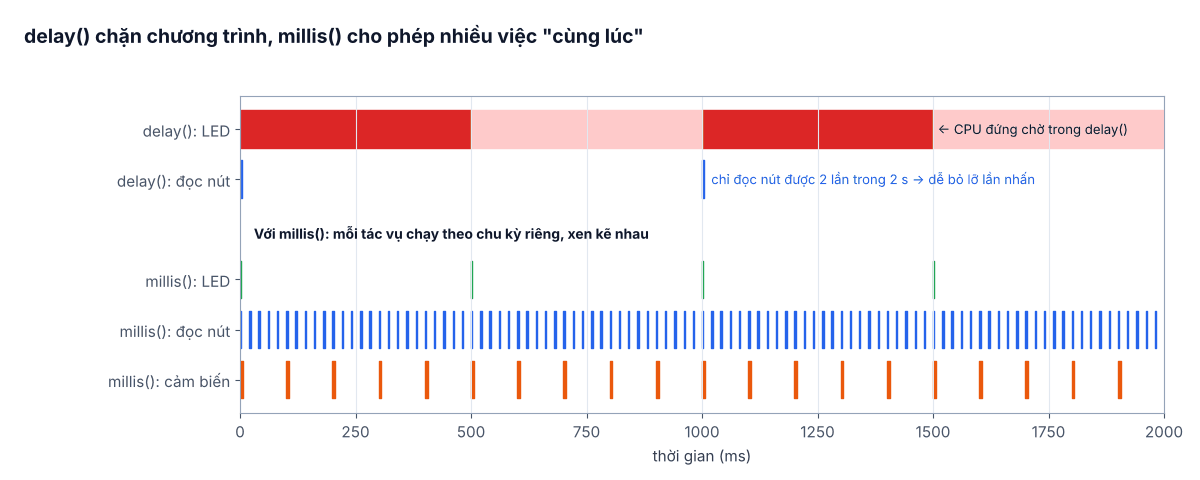
delay(500) nghĩa là "đứng yên 500 ms, không làm gì cả". Trong thời gian đó nút nhấn, dữ liệu Serial, cảm biến đều bị bỏ qua. Ngược lại, millis() chỉ trả về số mili giây kể từ khi khởi động; chương trình tự so sánh để biết "đã tới lúc làm việc X chưa", rồi tiếp tục kiểm tra việc khác ngay lập tức.
2. Mẫu cơ bản: làm việc theo chu kỳ
unsigned long tLed = 0;
const unsigned long LED_PERIOD = 500;

void loop() {
  if (millis() - tLed >= LED_PERIOD) {   // đã đủ 500 ms?
    tLed += LED_PERIOD;                  // giữ nhịp đều, không trôi
    digitalWrite(13, !digitalRead(13));
  }
  // ... các việc khác chạy ngay, không phải chờ
}
tLed += LED_PERIOD giữ nhịp chính xác dài hạn. Nếu dùng tLed = millis(), mỗi chu kỳ sẽ trễ thêm vài ms tùy độ dài vòng lặp. Với tác vụ không cần nhịp tuyệt đối (ví dụ cập nhật màn hình), cách nào cũng được.3. Nhiều tác vụ cùng lúc
const byte LED_PIN = 13, BTN_PIN = 2;
unsigned long tLed = 0, tBtn = 0, tSensor = 0;
byte mode = 0;                      // 0 = tắt, 1 = nháy chậm, 2 = nháy nhanh
int lastBtn = HIGH;

void taskLed() {
  static bool on = false;
  unsigned long period = (mode == 1) ? 500 : 100;
  if (mode == 0) { digitalWrite(LED_PIN, LOW); return; }
  if (millis() - tLed >= period) {
    tLed = millis();
    on = !on;
    digitalWrite(LED_PIN, on);
  }
}

void taskButton() {                 // đọc nút mỗi 20 ms = tự chống dội
  if (millis() - tBtn < 20) return;
  tBtn = millis();
  int b = digitalRead(BTN_PIN);
  if (lastBtn == HIGH && b == LOW) mode = (mode + 1) % 3;   // chuyển trạng thái
  lastBtn = b;
}

void taskSensor() {                 // in cảm biến mỗi 1 s
  if (millis() - tSensor < 1000) return;
  tSensor = millis();
  Serial.print(F("mode=")); Serial.print(mode);
  Serial.print(F(" A0=")); Serial.println(analogRead(A0));
}

void setup() {
  pinMode(LED_PIN, OUTPUT);
  pinMode(BTN_PIN, INPUT_PULLUP);
  Serial.begin(115200);
}

void loop() {                       // vòng lặp chỉ gọi các tác vụ
  taskButton();
  taskLed();
  taskSensor();
}
Mỗi hàm task…() chạy rất nhanh rồi trả về; vòng lặp quay hàng chục nghìn lần mỗi giây, nên với người dùng mọi thứ như xảy ra đồng thời. Đây là "đa nhiệm hợp tác" – điều kiện là không tác vụ nào được chặn lâu.
4. Máy trạng thái
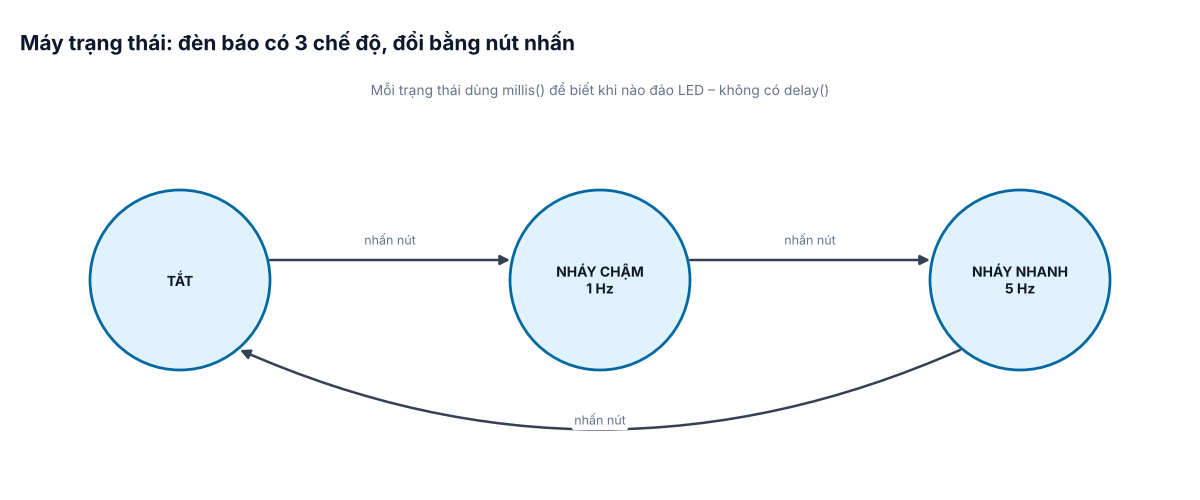
Biến mode ở trên chính là một máy trạng thái đơn giản: hệ thống luôn ở đúng một trạng thái, sự kiện (nhấn nút) làm chuyển trạng thái, và mỗi trạng thái có hành vi riêng. Khi logic phức tạp hơn (máy giặt mini, đèn giao thông, trạm bơm), hãy vẽ sơ đồ trạng thái trước rồi viết switch (state) – code sẽ dễ đọc và dễ sửa hơn nhiều so với chuỗi if lồng nhau.
5. Tràn millis() – có cần lo không?
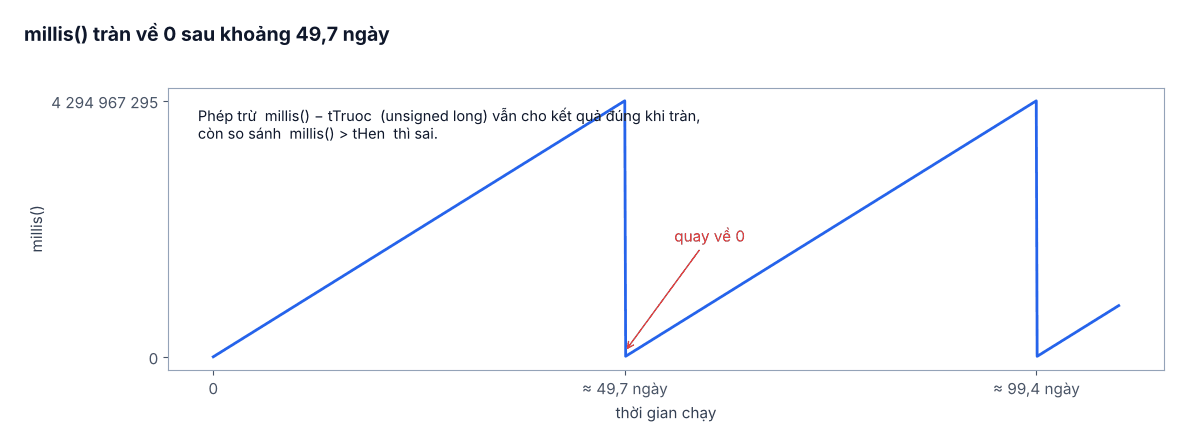
millis() là số 32 bit không dấu nên quay về 0 sau 2³² ms ≈ 49,7 ngày. Nhờ đặc tính số học không dấu, biểu thức millis() - tTruoc vẫn cho đúng khoảng thời gian trôi qua kể cả khi vừa tràn. Chỉ có kiểu viết "hẹn giờ tuyệt đối" mới lỗi:
// SAI khi tràn:
if (millis() > tHen) { ... }
// ĐÚNG:
if (millis() - tBatDau >= KHOANG_THOI_GIAN) { ... }
Luôn khai báo biến thời gian kiểu unsigned long; dùng int sẽ tràn chỉ sau 32,7 giây.
6. Bài tập
- Viết lại chương trình đèn giao thông 3 màu bằng máy trạng thái, không dùng
delay(), có nút cho người đi bộ. - Thêm tác vụ nhận lệnh Serial của bài #6 vào chương trình ở mục 3.
- Đo số vòng lặp mỗi giây (đếm trong loop, in mỗi 1 s) để thấy chương trình "rảnh" tới mức nào.
Bài tiếp theo: #11 – Điều khiển servo.