Ngắt (interrupt) cho phép vi điều khiển phản ứng ngay khi có sự kiện – xung encoder, cảm biến đếm sản phẩm, nút dừng – thay vì chờ tới lần kiểm tra tiếp theo trong loop(). Nhưng ngắt dùng sai sẽ gây những lỗi rất khó tìm, và nút nhấn cơ khí luôn kèm hiện tượng dội phím.
1. Dội phím là gì
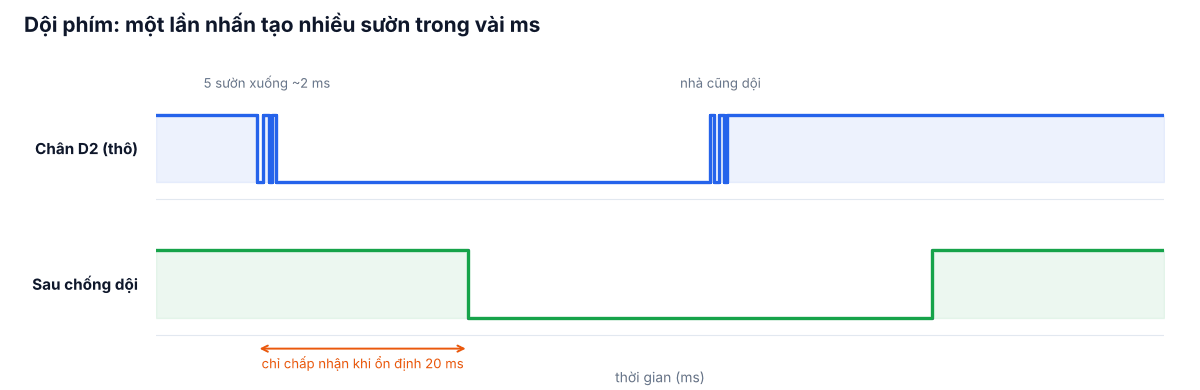
Khi nhấn nút, hai lá kim loại va vào nhau và nảy lên vài lần trong 1–10 ms trước khi tiếp xúc ổn định. Vi điều khiển chạy 16 triệu lệnh/giây nên "nhìn" thấy từng lần nảy như một lần nhấn riêng. Ngắt càng nhạy càng bắt đủ các sườn nhiễu này – nghĩa là dùng ngắt vẫn phải chống dội.
2. Ngắt ngoài trên Arduino Uno
| Chân | Số ngắt | Chế độ |
|---|---|---|
| D2 | INT0 | LOW, CHANGE, RISING, FALLING |
| D3 | INT1 |
Luôn dùng digitalPinToInterrupt(pin) thay vì ghi số ngắt trực tiếp để code chạy đúng trên các board khác. Các chân khác vẫn có "pin change interrupt" nhưng cần thư viện riêng (ví dụ EnableInterrupt).
3. Quy tắc vàng khi viết ISR
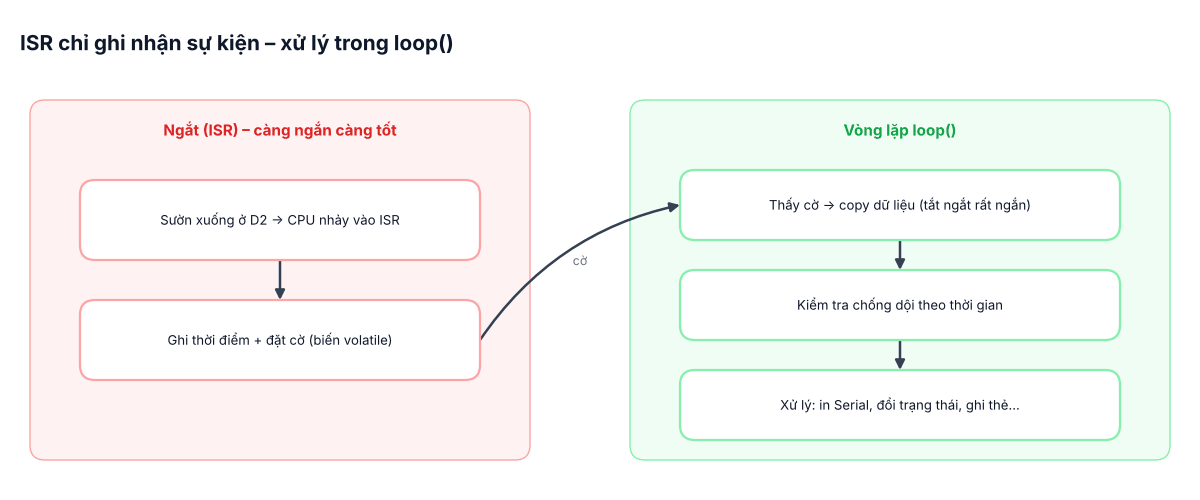
- Ngắn: chỉ ghi lại thời điểm, tăng bộ đếm, đặt cờ. Không
delay(), khôngSerial.print(), không đọc cảm biến I²C trong ISR. - Biến dùng chung khai báo
volatile: báo cho trình biên dịch rằng biến có thể đổi bất cứ lúc nào, không được tối ưu hóa giữ trong thanh ghi. - Đọc biến nhiều byte một cách nguyên tử: trên chip 8 bit, đọc một biến
unsigned longmất nhiều lệnh; nếu ngắt xảy ra giữa chừng sẽ được giá trị lẫn lộn. Tắt ngắt rất ngắn khi copy. - Trong ISR,
millis()không tăng nhưng đọc được giá trị hiện tại;micros()dùng được.
4. Chương trình: đếm số lần nhấn có chống dội
const byte BTN_PIN = 2;
const unsigned long DEBOUNCE_MS = 25;

volatile unsigned long isrTime = 0;     // thời điểm sườn gần nhất
volatile bool isrFlag = false;

unsigned long lastAccepted = 0;
unsigned long presses = 0;

void onButton() {                       // ISR: chỉ ghi nhận
  isrTime = millis();
  isrFlag = true;
}

void setup() {
  Serial.begin(115200);
  pinMode(BTN_PIN, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(BTN_PIN), onButton, FALLING);
}

void loop() {
  bool flag;
  unsigned long t;
  noInterrupts();                       // copy nguyên tử
  flag = isrFlag;
  t = isrTime;
  isrFlag = false;
  interrupts();

  if (flag && t - lastAccepted > DEBOUNCE_MS) {
    // chờ tín hiệu ổn định rồi xác nhận nút vẫn đang nhấn
    if (millis() - t >= 5 && digitalRead(BTN_PIN) == LOW) {
      lastAccepted = t;
      presses++;
      Serial.print(F("So lan nhan: "));
      Serial.println(presses);
    }
  }
}
Ý tưởng: sườn đầu tiên được chấp nhận, mọi sườn trong vòng 25 ms sau đó bị bỏ qua; đồng thời kiểm tra lại mức chân để loại xung nhiễu ngắn (gai điện).
5. Chống dội bằng phần cứng
Với tín hiệu nhiễu nặng (dây dài, gần động cơ), thêm mạch lọc RC: điện trở kéo lên 10 kΩ và tụ 100 nF từ chân xuống GND, hằng số thời gian τ = R·C = 1 ms. Tín hiệu sau RC thay đổi chậm, nên kết hợp chống dội phần mềm vẫn là an toàn nhất. Với cảm biến công nghiệp 24 V, dùng opto cách ly như các dự án STM32 trên website.
6. Khi nào nên và không nên dùng ngắt
| Nên dùng ngắt | Không cần ngắt |
|---|---|
| Xung nhanh: encoder, đếm sản phẩm, đo tốc độ | Nút nhấn do người bấm (đọc trong loop 10 ms/lần là đủ) |
| Đánh thức vi điều khiển khỏi chế độ ngủ | Cảm biến thay đổi chậm (nhiệt độ, độ ẩm) |
| Đo độ rộng xung chính xác bằng micros() | Logic có thể chờ vài ms mà không ảnh hưởng |
7. Bài tập
- Đo tốc độ quạt bằng cảm biến hồng ngoại/hall nối D3 (RISING), tính vòng/phút mỗi giây.
- Bỏ chống dội và so sánh số lần đếm với số lần bạn thật sự nhấn.
- Dùng ngắt
CHANGEvàmicros()để đo thời gian giữ nút chính xác tới µs.
Bài tiếp theo: #10 – Lập trình không chặn với millis().