Mọi tính năng trên AGV đều là các node trao đổi thông tin với nhau. Chọn đúng kiểu giao tiếp quyết định hệ thống có dễ mở rộng, phản ứng kịp và dễ debug hay không.
- Chọn được topic, service hay action cho từng nhu cầu.
- Viết publisher/subscriber, service server và action client bằng rclpy.
- Dùng công cụ dòng lệnh để kiểm tra từng kiểu giao tiếp.
1. Ba kiểu giao tiếp
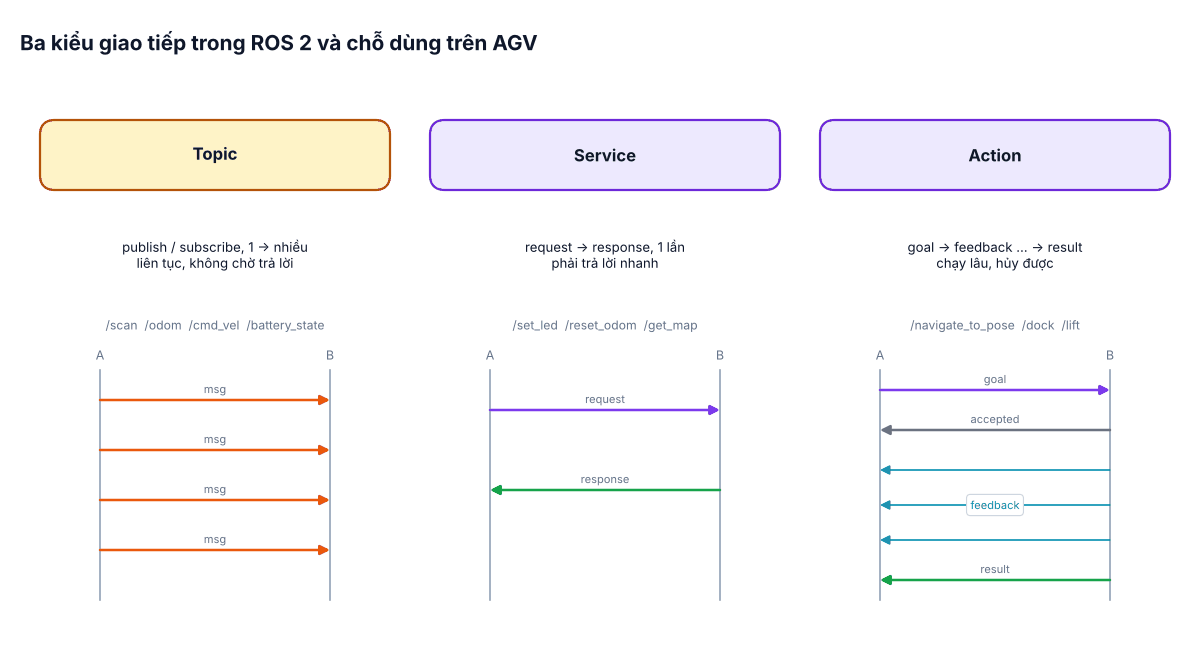
| Topic | Service | Action | |
|---|---|---|---|
| Mô hình | Publish/subscribe | Request/response | Goal → feedback → result |
| Thời gian | Liên tục, theo chu kỳ | Ngắn (ms) | Dài (giây – phút) |
| Hủy giữa chừng | — | Không | Có (cancel) |
| Trên AGV | /scan, /odom, /cmd_vel, /battery_state | Reset odom, bật còi, đổi chế độ | Đi tới điểm, docking, nâng hàng |
2. Topic: dữ liệu chảy liên tục
Ví dụ node giám sát an toàn đơn giản: nghe /scan, nếu có điểm nào gần hơn 0,5 m phía trước thì phát lệnh dừng.
import math
import rclpy
from rclpy.node import Node
from rclpy.qos import qos_profile_sensor_data
from sensor_msgs.msg import LaserScan
from std_msgs.msg import Bool


class FrontGuard(Node):
    def __init__(self):
        super().__init__('front_guard')
        self.declare_parameter('stop_distance', 0.5)       # m
        self.declare_parameter('half_angle_deg', 30.0)     # quét ±30° phía trước
        self.pub = self.create_publisher(Bool, 'safety_stop', 10)
        self.create_subscription(LaserScan, 'scan', self.on_scan, qos_profile_sensor_data)

    def on_scan(self, scan: LaserScan):
        d_stop = self.get_parameter('stop_distance').value
        half = math.radians(self.get_parameter('half_angle_deg').value)
        nearest = math.inf
        for i, r in enumerate(scan.ranges):
            ang = scan.angle_min + i * scan.angle_increment
            if abs(ang) <= half and scan.range_min < r < scan.range_max:
                nearest = min(nearest, r)
        self.pub.publish(Bool(data=nearest < d_stop))


def main():
    rclpy.init()
    rclpy.spin(FrontGuard())


if __name__ == '__main__':
    main()
Chú ý qos_profile_sensor_data: driver lidar thường phát kiểu best effort, subscriber phải tương thích – chi tiết ở bài #4. Thử nhanh bằng dòng lệnh:
ros2 topic echo /safety_stop
ros2 topic hz /scan
ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist "{linear: {x: 0.1}}"
3. Service: lệnh tức thời
Service server reset quãng đường đã đi, dùng kiểu có sẵn std_srvs/srv/Trigger (không có tham số, trả về success + message):
from std_srvs.srv import Trigger
import rclpy
from rclpy.node import Node


class OdoCounter(Node):
    def __init__(self):
        super().__init__('odo_counter')
        self.distance_m = 0.0
        self.create_service(Trigger, 'reset_distance', self.on_reset)

    def on_reset(self, request, response):
        old = self.distance_m
        self.distance_m = 0.0
        response.success = True
        response.message = f'Da reset, quang duong cu {old:.2f} m'
        return response


def main():
    rclpy.init()
    rclpy.spin(OdoCounter())
ros2 service call /reset_distance std_srvs/srv/Trigger4. Action: nhiệm vụ dài – gửi goal cho Nav2
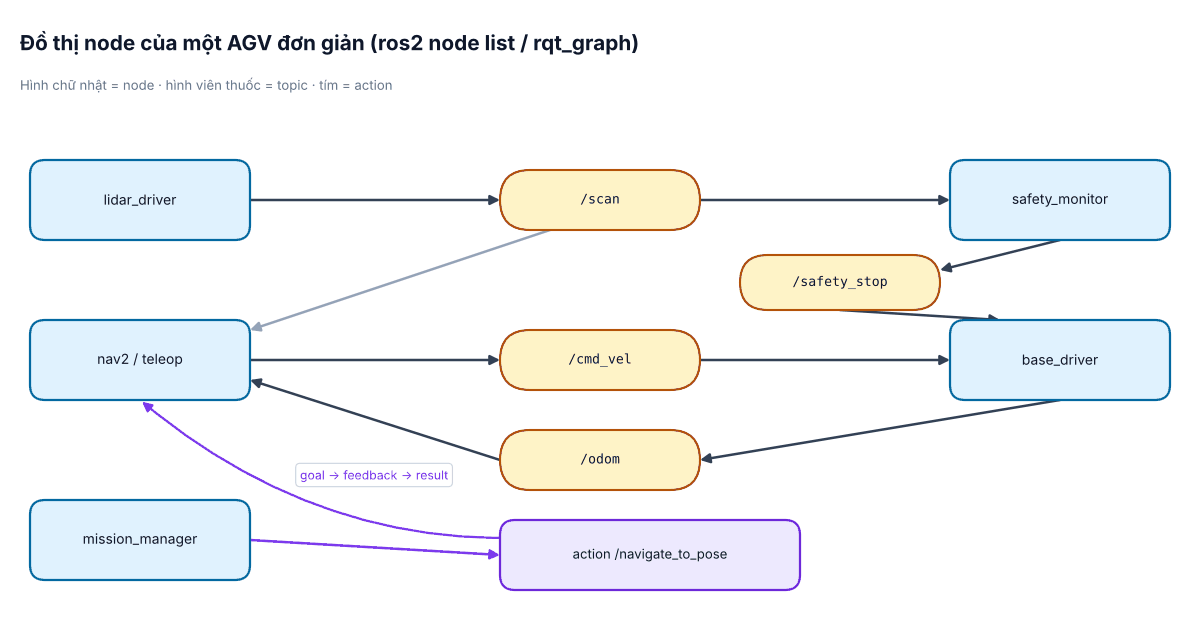
Nav2 cung cấp action /navigate_to_pose kiểu nav2_msgs/action/NavigateToPose. Client dưới đây gửi đích, in quãng đường còn lại từ feedback và nhận kết quả:
import rclpy
from rclpy.action import ActionClient
from rclpy.node import Node
from nav2_msgs.action import NavigateToPose


class GoTo(Node):
    def __init__(self):
        super().__init__('goto_client')
        self.client = ActionClient(self, NavigateToPose, 'navigate_to_pose')

    def send(self, x, y):
        goal = NavigateToPose.Goal()
        goal.pose.header.frame_id = 'map'
        goal.pose.header.stamp = self.get_clock().now().to_msg()
        goal.pose.pose.position.x = x
        goal.pose.pose.position.y = y
        goal.pose.pose.orientation.w = 1.0           # hướng 0 rad
        self.client.wait_for_server()
        fut = self.client.send_goal_async(goal, feedback_callback=self.on_feedback)
        fut.add_done_callback(self.on_accepted)

    def on_feedback(self, fb):
        self.get_logger().info(f'Con lai {fb.feedback.distance_remaining:.2f} m')

    def on_accepted(self, fut):
        handle = fut.result()
        if not handle.accepted:
            self.get_logger().error('Goal bi tu choi')
            return
        handle.get_result_async().add_done_callback(self.on_result)

    def on_result(self, fut):
        self.get_logger().info(f'Ket thuc, status = {fut.result().status}')   # 4 = SUCCEEDED
        rclpy.shutdown()


def main():
    rclpy.init()
    node = GoTo()
    node.send(2.0, 1.5)
rclpy.spin(node)future.result() chờ đồng bộ bên trong callback – sẽ treo vì executor không còn luồng nào xử lý phản hồi.5. Tự định nghĩa message cho dự án
Khi kiểu có sẵn không đủ, tạo trong package agv_interfaces. Ví dụ file msg/AgvState.msg:
std_msgs/Header header
string mode            # MANUAL, AUTO, CHARGING, FAULT
float32 battery_pct
bool load_present
uint16 error_code
Thêm vào CMakeLists.txt: find_package(rosidl_default_generators REQUIRED) và rosidl_generate_interfaces(${PROJECT_NAME} "msg/AgvState.msg" DEPENDENCIES std_msgs); trong package.xml khai báo <member_of_group>rosidl_interface_packages</member_of_group>.
6. Lỗi thường gặp
- Topic có nhưng không nhận được dữ liệu: QoS không tương thích (bài #4) hoặc sai tên/namespace – kiểm tra bằng
ros2 topic info -v /scan. - Callback chạy chậm làm trễ toàn node: tách xử lý nặng sang node khác hoặc dùng
MultiThreadedExecutor+ callback group. - Gửi goal nhưng không có phản hồi: Nav2 chưa active (lifecycle), hoặc thiếu TF
map → base_link.