Sự cố trên AGV thường xảy ra một lần rồi không lặp lại: xe khựng lại ở góc kho lúc 2 giờ sáng, định vị nhảy khi xe nâng chạy ngang. Không có dữ liệu thì chỉ đoán. rosbag2 ghi lại các topic kèm thời gian để bạn phát lại y nguyên, xem trong RViz, vẽ đồ thị và thử sửa tham số trên đúng tình huống đó.
- Ghi bag có chọn lọc, chia file, chọn định dạng phù hợp.
- Phát lại với đồng hồ mô phỏng để chạy lại SLAM/AMCL/Nav2.
- Đọc bag bằng Python để phân tích tự động.
1. Quy trình
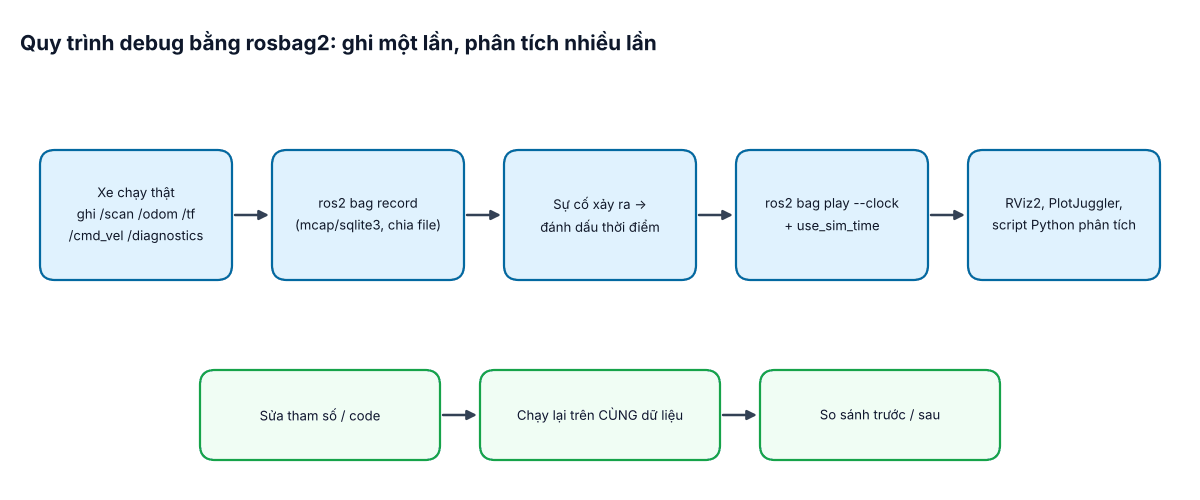
2. Ghi dữ liệu
# Ghi các topic cần cho debug điều hướng
ros2 bag record -o run_kho_a \
  /scan /odom /tf /tf_static /cmd_vel /amcl_pose /plan /diagnostics

# Ghi tất cả nhưng loại các topic ảnh nặng (regex)
ros2 bag record -a -x "/camera/.*" -o run_full

# Chia file mỗi 5 phút để không có một file khổng lồ, dùng định dạng mcap
sudo apt install ros-humble-rosbag2-storage-mcap
ros2 bag record -s mcap --max-bag-duration 300 -o run_mcap /scan /odom /tf /tf_static| Topic | Vì sao cần |
|---|---|
/tf, /tf_static | Không có thì không hiển thị/biến đổi được gì khi phát lại – luôn ghi |
/scan, /odom | Đủ để chạy lại SLAM, AMCL offline |
/cmd_vel, /plan, /local_plan | Xem quyết định của Nav2 |
/diagnostics, /rosout | Log lỗi, cảnh báo phần cứng |
Ước lượng dung lượng: lidar 2D 720 điểm × 15 Hz chỉ khoảng 50–100 KB/s, nhưng camera RGB thô 640×480 30 Hz đã gần 27 MB/s – lý do không ghi ảnh thô liên tục.
--max-bag-duration và một script xóa file cũ hơn N giờ. Khi có sự cố, chỉ cần giữ lại các file quanh thời điểm đó.3. Xem thông tin và phát lại
ros2 bag info run_kho_a                 # thời lượng, số message từng topic

# Phát lại kèm đồng hồ: node khác phải dùng use_sim_time:=true
ros2 bag play run_kho_a --clock -r 0.5  # chậm một nửa
ros2 bag play run_kho_a --clock --start-offset 120 --topics /scan /odom /tf /tf_static
Khi phát lại, thời gian trong message là thời gian lúc ghi. Các node xử lý (AMCL, SLAM, Nav2, RViz) phải chạy với use_sim_time:=true để lấy thời gian từ topic /clock thay vì đồng hồ máy – nếu không, TF sẽ báo lỗi "extrapolation" vì dữ liệu "quá cũ".
Ứng dụng rất hay: tạo lại bản đồ offline. Ghi /scan /odom /tf /tf_static trong lúc lái tay một vòng kho, rồi về văn phòng phát lại vào SLAM Toolbox để thử nhiều bộ tham số mà không cần ra kho lần nữa (lúc phát lại, bỏ /tf khâu map→odom cũ nếu có).
4. Phân tích bằng Python
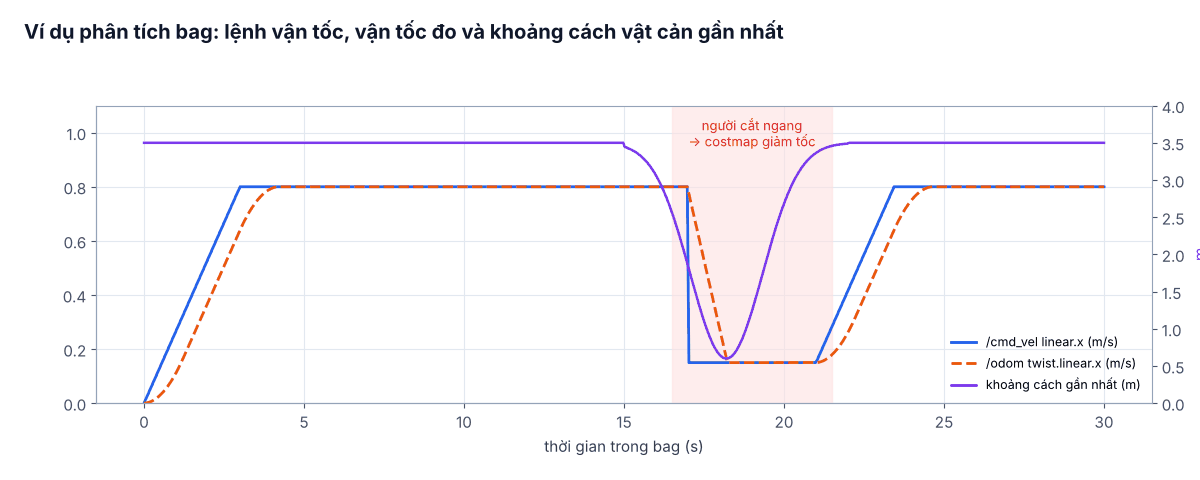
Đoạn script đọc bag, trích vận tốc lệnh và vận tốc đo để vẽ đồ thị như hình 2:
import rosbag2_py
from rclpy.serialization import deserialize_message
from rosidl_runtime_py.utilities import get_message


def read_topics(uri, wanted, storage_id='sqlite3'):
    reader = rosbag2_py.SequentialReader()
    reader.open(rosbag2_py.StorageOptions(uri=uri, storage_id=storage_id),
                rosbag2_py.ConverterOptions(input_serialization_format='cdr',
                                            output_serialization_format='cdr'))
    types = {t.name: t.type for t in reader.get_all_topics_and_types()}
    out = {name: [] for name in wanted}
    while reader.has_next():
        topic, data, t_ns = reader.read_next()
        if topic in out:
            msg = deserialize_message(data, get_message(types[topic]))
            out[topic].append((t_ns * 1e-9, msg))
    return out


d = read_topics('run_kho_a', ['/cmd_vel', '/odom'])
cmd = [(t, m.linear.x) for t, m in d['/cmd_vel']]
odo = [(t, m.twist.twist.linear.x) for t, m in d['/odom']]
t0 = cmd[0][0]
print(f'{len(cmd)} lenh, {len(odo)} odom, dai {cmd[-1][0] - t0:.1f} s')
# vẽ bằng matplotlib: plt.plot([t - t0 for t, _ in cmd], [v for _, v in cmd])
Với bag định dạng mcap, đổi storage_id='mcap'. Ngoài script, PlotJuggler (ros-humble-plotjuggler-ros) mở bag trực tiếp và kéo thả trường dữ liệu để vẽ – rất nhanh cho việc dò tìm.
5. Lỗi thường gặp
- Quên
/tf_static: phát lại không có transform cảm biến, RViz báo "No transform from laser". - Không bật use_sim_time: node so dữ liệu cũ với đồng hồ hiện tại → bỏ message hoặc lỗi TF.
- Phát lại trong khi driver thật vẫn chạy: hai nguồn
/scan,/tflẫn lộn. Tắt driver hoặc dùngROS_DOMAIN_IDkhác khi phân tích. - Ổ đầy làm hệ thống chậm: giới hạn kích thước, ghi ra ổ riêng, theo dõi dung lượng trong
/diagnostics.