Một AGV chạy tốt chưa có nghĩa mười AGV chạy tốt. Khi nhiều xe chia sẻ lối đi, mạng Wi-Fi và trạm sạc, xuất hiện các bài toán mới: tên topic trùng nhau, mạng nghẽn vì DDS discovery, hai xe chờ nhau mãi ở giao lộ. Bài này đi qua cách tổ chức phần mềm và điều phối cho đội xe.
- Chạy nhiều xe ROS 2 không xung đột tên topic, TF.
- Hiểu và xử lý vấn đề DDS discovery qua Wi-Fi.
- Biết các chiến lược điều phối giao thông và vai trò của Open-RMF.
1. Tổ chức theo namespace
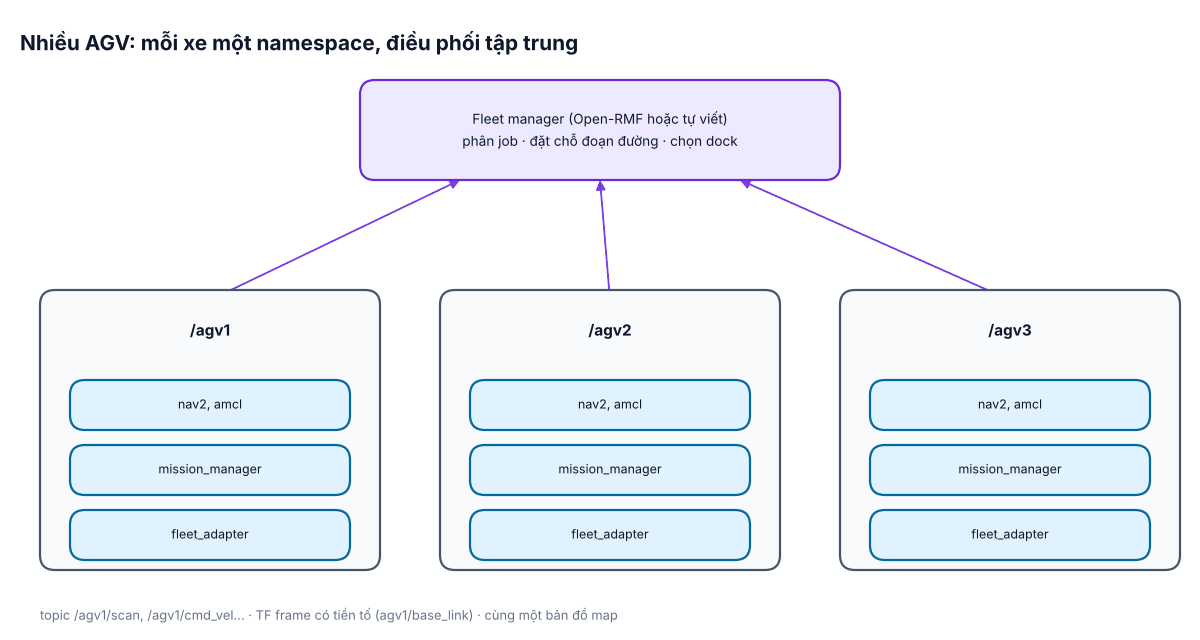
Mỗi xe chạy toàn bộ stack của nó (driver, AMCL, Nav2, mission manager) trong một namespace riêng: /agv1/scan, /agv1/cmd_vel, /agv1/navigate_to_pose… Nav2 bringup hỗ trợ sẵn tham số namespace và use_namespace:
ros2 launch nav2_bringup bringup_launch.py namespace:=agv1 use_namespace:=True \
  map:=/maps/kho_a.yaml params_file:=/config/nav2_agv1.yaml
Với TF có hai cách: mỗi xe giữ /tf riêng trong namespace (remap /tf → tf, /tf_static → tf_static – cách Nav2 khuyến nghị khi chạy nhiều robot), hoặc dùng chung /tf nhưng đặt tiền tố frame (agv1/base_link, agv1/odom). Dù cách nào, frame map phải chung để mọi xe hiểu cùng một hệ tọa độ nhà xưởng.
2. Mạng và DDS discovery
Mặc định DDS dùng multicast để các node tự tìm nhau. Trong một xe (mạng nội bộ có dây) thì rất tốt; nhưng khi hàng chục xe cùng domain trên Wi-Fi, mỗi node phải biết mọi node khác: lưu lượng discovery tăng theo bình phương số node, multicast qua Wi-Fi chậm và hay mất. Hậu quả: topic lúc có lúc không, CPU, băng thông tăng vọt.
| Giải pháp | Cách làm | Khi nào |
|---|---|---|
| Cô lập từng xe | Mỗi xe một ROS_DOMAIN_ID hoặc ROS_LOCALHOST_ONLY=1; chỉ cầu nối mới ra mạng chung | Cách đơn giản và bền nhất cho đội xe lớn |
| Fast DDS Discovery Server | Một server trung tâm, các node chỉ khai báo với server thay vì multicast | Cần thấy topic ROS giữa các máy qua Wi-Fi |
| Cầu nối Zenoh (zenoh-bridge-ros2dds) | DDS chỉ chạy trong xe; giữa xe và trung tâm đi bằng Zenoh, chọn lọc topic | Mạng kém, nhiều xe, cần kiểm soát lưu lượng |
# Fast DDS Discovery Server trên máy trung tâm
fastdds discovery --server-id 0 --ip-address 192.168.10.5 --port 11811

# Trên mỗi máy dùng server đó
export ROS_DISCOVERY_SERVER=192.168.10.5:11811/scan, point cloud, ảnh của mọi xe về trung tâm. Trung tâm chỉ cần vị trí, trạng thái, pin, lỗi – vài trăm byte mỗi giây mỗi xe.3. Điều phối giao thông
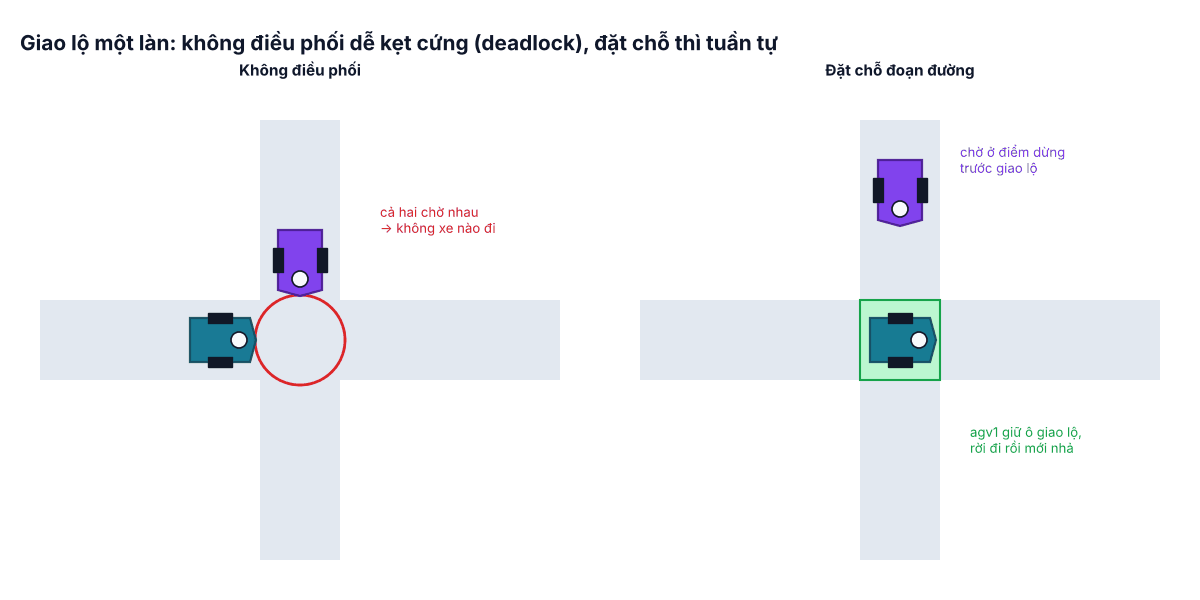
Nav2 của từng xe chỉ thấy xe khác như một vật cản di động. Ở lối hẹp, hai xe đi ngược chiều có thể chờ nhau mãi (deadlock). Cần một lớp điều phối:
- Đặt chỗ đoạn đường (zone reservation): chia bản đồ thành các đoạn/ô (giao lộ, lối một làn). Xe phải xin quyền trước khi vào và nhả khi ra. Đơn giản, dễ chứng minh không va chạm.
- Đồ thị đường đi chung: xe chỉ đi trên các tuyến định trước (như đường ray ảo), fleet manager lập lịch thời gian trên đồ thị – giống hệ thống AGV truyền thống.
- Ưu tiên: xe chở hàng ưu tiên hơn xe rỗng, xe pin yếu ưu tiên vào dock.
Đoạn mã minh họa bộ đặt chỗ đơn giản ở fleet manager:
import threading


class ZoneManager:
    def __init__(self):
        self.owner = {}                 # zone -> robot
        self.lock = threading.Lock()

    def request(self, robot, zones):
        """Xin TẤT CẢ các zone của đoạn sắp đi cùng lúc – tránh giữ một nửa rồi chờ nửa kia."""
        with self.lock:
            if any(self.owner.get(z) not in (None, robot) for z in zones):
                return False
            for z in zones:
                self.owner[z] = robot
            return True

    def release(self, robot, zones):
        with self.lock:
            for z in zones:
                if self.owner.get(z) == robot:
                    del self.owner[z]


zm = ZoneManager()
print(zm.request('agv1', ['X1', 'L3']), zm.request('agv2', ['L3']))   # True False
Xin toàn bộ các zone của một chặng trong một lần (nguyên tử) là cách đơn giản để loại trừ deadlock kiểu "mỗi xe giữ một nửa".
4. Open-RMF
Open-RMF (Robotics Middleware Framework) là bộ phần mềm mã nguồn mở cho quản lý đội robot, kể cả nhiều hãng khác nhau: lịch giao thông chung, phân job, tích hợp cửa, thang máy, giao diện web. Mỗi đội xe kết nối qua một fleet adapter chuyển lệnh RMF thành lệnh cho xe (ví dụ action Nav2). Với đội xe một hãng, quy mô nhỏ, tự viết fleet manager như trên thường nhanh hơn; khi cần tích hợp nhiều loại robot và hạ tầng tòa nhà, Open-RMF đáng cân nhắc.
5. Giám sát đội xe
- Mỗi xe phát một message trạng thái tổng hợp (vị trí trên map, trạng thái FSM, pin, lỗi, job) 1–2 Hz, QoS RELIABLE + TRANSIENT_LOCAL.
- Dashboard hiển thị bản đồ chung, vị trí các xe, các zone đang bị giữ, job đang chờ.
- Lưu lịch sử để tính chỉ số: số job/giờ, thời gian chờ ở giao lộ, thời gian sạc, tỷ lệ lỗi.
6. Lỗi thường gặp
- Hai xe cùng domain, cùng tên topic không namespace: xe này nhận
cmd_velcủa xe kia – cực kỳ nguy hiểm. - Bản đồ, gốc tọa độ không thống nhất giữa các xe: fleet manager tính sai vị trí tương đối.
- Không nhả zone khi xe lỗi: cần timeout và quy trình xử lý zone "mồ côi".