Điều hướng trong Nav2 chia làm hai tầng: planner toàn cục tìm đường từ vị trí hiện tại tới đích trên toàn bản đồ (vài lần mỗi giây), và controller cục bộ tạo lệnh vận tốc để bám đường đó và né vật cản mới (10–50 lần mỗi giây). Chọn đúng cặp plugin cho loại xe là nửa chặng đường của việc hiệu chỉnh.
- Hiểu khác biệt giữa Dijkstra, A*, Hybrid-A*, State Lattice.
- Hiểu nguyên lý DWB, Regulated Pure Pursuit, MPPI và vị trí của TEB trong ROS 2.
- Chọn được cặp planner–controller cho AGV của mình.
1. Planner toàn cục: tìm kiếm trên lưới
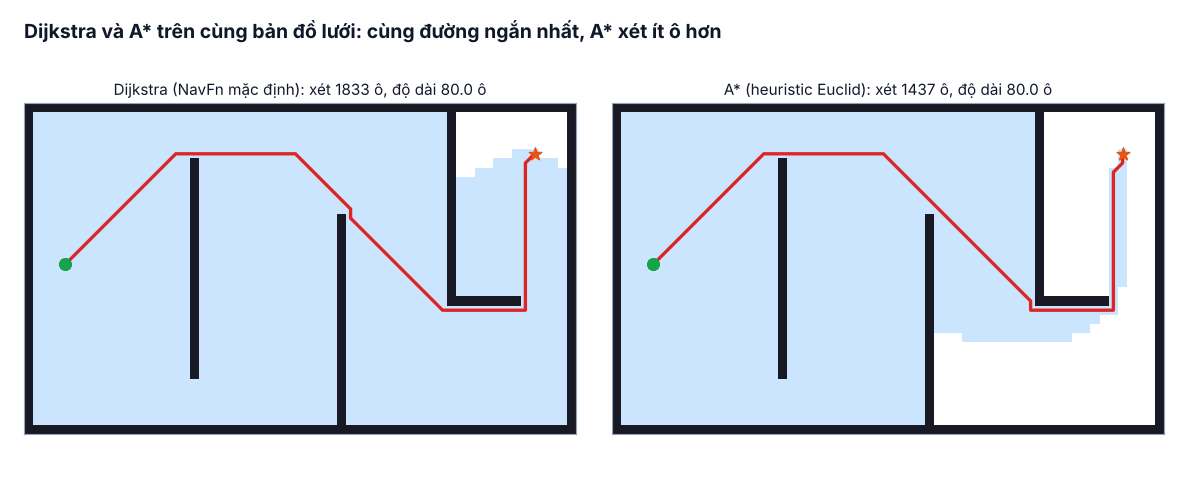
Dijkstra mở rộng đều mọi hướng theo chi phí tích lũy cho tới khi chạm đích. A* cộng thêm heuristic – ước lượng khoảng cách còn lại (ở đây là khoảng cách Euclid) – nên ưu tiên mở rộng về phía đích. Với heuristic không đánh giá quá chi phí thật, A* vẫn cho đường ngắn nhất. Hình 1 là kết quả chạy thật trên lưới 60 × 36 ô: cả hai cho đường dài như nhau (80,0 ô), nhưng Dijkstra phải xét 1 833 ô còn A* chỉ 1 437 ô (ít hơn khoảng 22%). Bản đồ này có nhiều vách buộc đi vòng nên heuristic không giúp được nhiều; ở không gian thoáng, A* thường xét ít hơn Dijkstra nhiều lần.
| Planner Nav2 | Thuật toán | Phù hợp |
|---|---|---|
| NavFn | Dijkstra hoặc A* (use_astar) trên trường thế năng | Xe vi sai, tròn; đơn giản, ổn định |
| Smac 2D | A* lưới 2D, có làm mượt | Xe vi sai/omni, bản đồ lớn |
| Theta* | A* "nhìn thẳng", đường ít gấp khúc | Không gian mở, muốn đường thẳng |
| Smac Hybrid-A* | A* trên trạng thái (x, y, θ) với chuyển động Dubins/Reeds-Shepp | Xe Ackermann, xe dài, có/không lùi |
| Smac State Lattice | Tìm kiếm trên tập chuyển động mẫu tạo trước | Mọi hình dạng động học, kể cả xe nâng |
2. Controller cục bộ
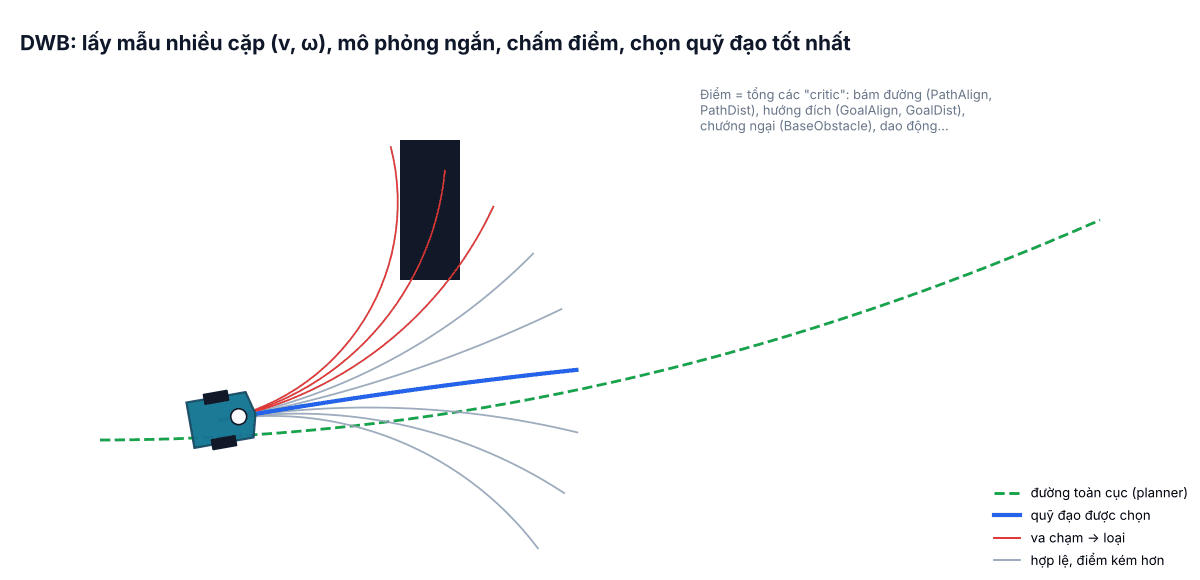
DWB (Dynamic Window, bản mới của DWA): trong "cửa sổ" vận tốc xe đạt được trong chu kỳ tới (giới hạn gia tốc), lấy mẫu nhiều cặp (v, ω), mô phỏng mỗi cặp vài giây, chấm điểm bằng các critic và chọn tốt nhất. Linh hoạt, nhiều tham số; hợp xe vi sai/omni.
Regulated Pure Pursuit (RPP): bám điểm nhìn trước (bài #15), tự giảm tốc khi cua gắt hoặc gần vật cản. Ít tham số, đường đi mượt, rất hợp AGV công nghiệp chạy trên lối cố định. Không tự né vật cản – gặp vật thì dừng chờ hoặc để planner lập đường mới.
MPPI (Model Predictive Path Integral): lấy mẫu hàng nghìn chuỗi điều khiển ngẫu nhiên, đánh giá theo mô hình xe và tổng hợp có trọng số. Cho quỹ đạo mượt, né vật cản tốt, hỗ trợ Ackermann/omni; tốn CPU hơn (cần CPU có SIMD tốt). Có trong Nav2 Humble ở các bản cập nhật sau này.
TEB (Timed Elastic Band): tối ưu "dải đàn hồi" theo thời gian, nổi tiếng thời ROS 1 cho xe Ackermann. Bản ROS 2 do cộng đồng duy trì, không nằm trong Nav2 chính thức và cập nhật không đều; với dự án mới trên ROS 2 nên cân nhắc MPPI thay thế.
3. Chọn cặp planner – controller
| Tình huống | Planner | Controller |
|---|---|---|
| AGV vi sai chạy lối cố định trong kho, ưu tiên ổn định, dễ đoán | NavFn (A*) hoặc Smac 2D | Regulated Pure Pursuit |
| AMR vi sai trong khu có nhiều người, cần né linh hoạt | Smac 2D | MPPI hoặc DWB |
| Xe kéo / Ackermann | Smac Hybrid-A* | MPPI (mô hình Ackermann) hoặc RPP không xoay tại chỗ |
| Xe nâng, xe dài, cần lùi vào vị trí | Smac State Lattice (cho phép lùi) | MPPI |
planner_server:
  ros__parameters:
    planner_plugins: ["GridBased"]
    GridBased:
      plugin: "nav2_smac_planner/SmacPlannerHybrid"
      motion_model_for_search: "REEDS_SHEPP"   # DUBIN nếu không cho lùi
      minimum_turning_radius: 1.5               # m, theo xe (bài #6)
      angle_quantization_bins: 72
      tolerance: 0.25
      allow_unknown: false
max_planning_time: 2.04. Một vài critic quan trọng của DWB
| Critic | Thưởng/phạt |
|---|---|
| BaseObstacle | Phạt quỹ đạo đi qua ô cost cao; va chạm thì loại |
| PathAlign, PathDist | Thưởng quỹ đạo nằm trên và song song đường toàn cục |
| GoalAlign, GoalDist | Thưởng quỹ đạo tiến về đích |
| Oscillation | Phạt đổi chiều liên tục |
| RotateToGoal | Xử lý xoay đúng hướng khi đã tới vị trí đích |
Tăng trọng số PathAlign/PathDist khi muốn xe bám sát đường; tăng BaseObstacle khi muốn xe tránh xa vật hơn. Mỗi lần chỉ đổi một trọng số và so sánh trên cùng một bag hoặc kịch bản mô phỏng.
5. Lỗi thường gặp
- Đường planner hợp lệ nhưng xe không đi theo được: planner không biết động học xe (dùng NavFn cho xe Ackermann).
- Xe "lắc đầu" khi đi thẳng: controller frequency thấp, critic xung đột, hoặc odom góc nhiễu.
- Planner chậm trên bản đồ lớn: tăng resolution costmap global (0,1 m), dùng Smac 2D, giới hạn
max_planning_time.