Chất lượng điều hướng của AGV không vượt quá chất lượng cảm biến của nó. Lidar 2D là cảm biến chính cho định vị và tránh vật cản, nhưng chỉ "nhìn" được một mặt phẳng; nhà xưởng lại đầy những vật lơ lửng hoặc sát sàn. Bài này bàn cách chọn, lắp và đưa nhiều loại cảm biến vào ROS 2 đúng cách.
- Biết điểm mạnh, điểm mù của lidar 2D, lidar 3D và camera độ sâu.
- Lọc dữ liệu, ghép nhiều lidar và đưa point cloud vào costmap.
- Tránh các lỗi lắp đặt, TF và thời gian phổ biến.
1. Mỗi cảm biến thấy gì
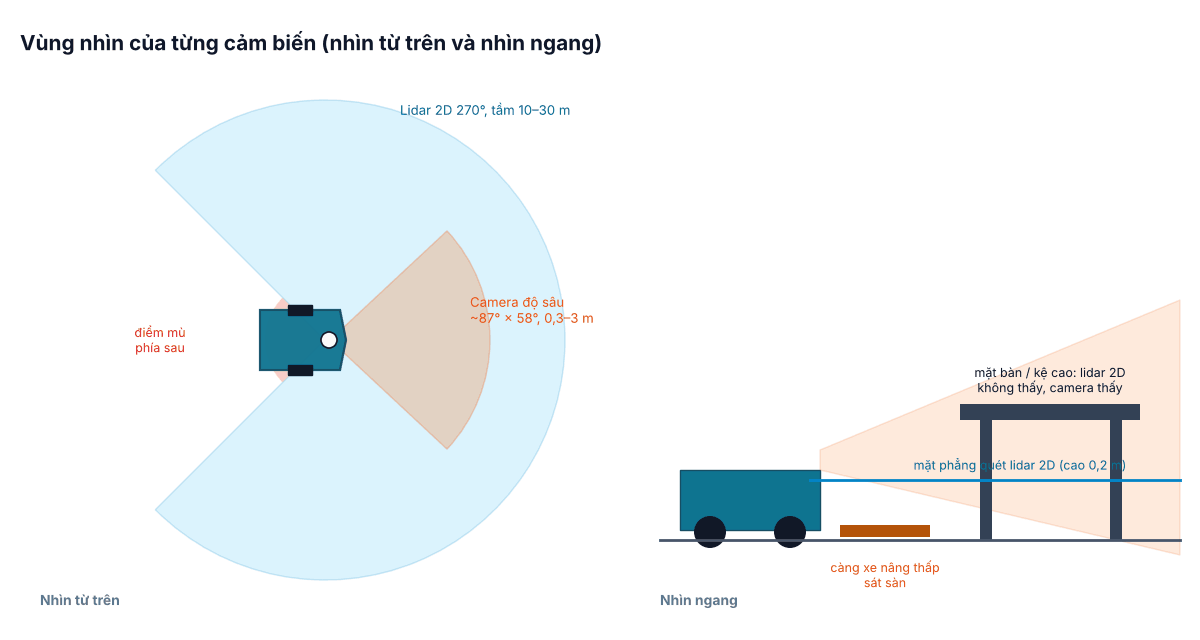
| Cảm biến | Điểm mạnh | Hạn chế | Dùng cho |
|---|---|---|---|
| Lidar 2D (RPLIDAR, SICK TiM, Hokuyo…) | Chính xác cm, tầm xa, ổn định ánh sáng, giá hợp lý | Chỉ một mặt phẳng; kém với kính, bề mặt đen bóng | Định vị AMCL, SLAM, vật cản chính |
| Lidar 3D (Livox, Ouster, Hesai…) | Thấy toàn khối không gian | Đắt, dữ liệu lớn, cần CPU | Vật cản lơ lửng, môi trường phức tạp, ngoài trời |
| Camera độ sâu (RealSense, Orbbec…) | Rẻ, thấy vật thấp/cao trong tầm gần, có ảnh màu | Tầm ngắn (~3–5 m), nhiễu dưới nắng, góc hẹp | Bổ sung vật cản gần, nhận diện, docking |
| Safety lidar (SICK nanoScan3, microScan3…) | Chứng nhận an toàn (PL d), có field set | Đắt | Bảo vệ người – bắt buộc khi xe chạy cạnh người (bài #17) |
2. Lọc thân xe và nhiễu
Lidar quét 270–360° thường thấy cả thân xe, cột khung, hàng hóa đang chở. Nếu không lọc, costmap đánh dấu chính xe là vật cản và xe "kẹt" tại chỗ. Gói laser_filters làm việc này bằng chuỗi filter cấu hình YAML:
scan_to_scan_filter_chain:
  ros__parameters:
    filter1:
      name: body
      type: laser_filters/LaserScanBoxFilter
      params:
        box_frame: base_link
        min_x: -0.45
        max_x: 0.45
        min_y: -0.32
        max_y: 0.32
        min_z: -0.5
        max_z: 1.5
        invert: false        # xóa các điểm NẰM TRONG hộp (thân xe)
    filter2:
      name: range
      type: laser_filters/LaserScanRangeFilter
      params:
        use_message_range_limits: false
        lower_threshold: 0.10
        upper_threshold: 25.0
        lower_replacement_value: .inf
        upper_replacement_value: .inf
ros2 run laser_filters scan_to_scan_filter_chain --ros-args \
--params-file config/laser_filter.yaml -r scan:=scan_raw -r scan_filtered:=scan3. Hai lidar, nhiều nguồn
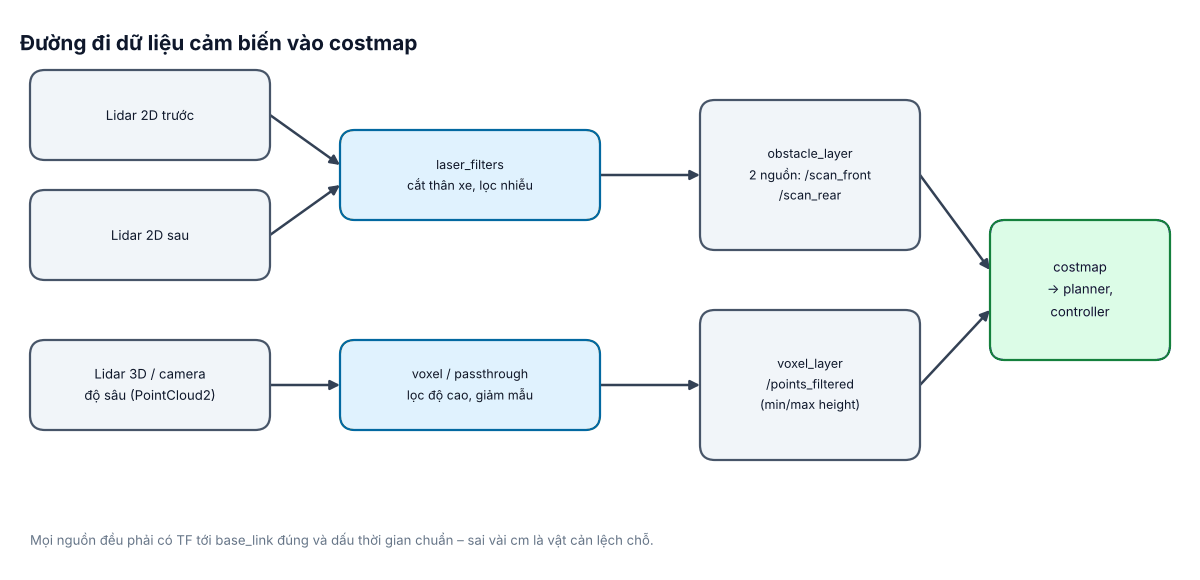
Xe chạy hai chiều thường lắp hai lidar ở hai góc chéo để phủ 360°. Có hai cách:
- Cho costmap hai nguồn quan sát (
observation_sources: scan_front scan_rear) – đơn giản, mỗi lidar giữ frame riêng, chỉ cần TF đúng. Đây là cách nên dùng cho costmap. - Ghép thành một scan ảo ở tâm xe (dùng cho AMCL/SLAM vốn chỉ nhận một topic): chuyển cả hai sang point cloud trong
base_link, gộp lại rồi chuyển ngược thành scan bằngpointcloud_to_laserscan. Cần hai lidar được đồng bộ thời gian tốt.
4. Dữ liệu 3D vào điều hướng 2D
Với lidar 3D hoặc camera độ sâu, có hai lựa chọn: "ép" point cloud xuống thành một scan ảo bằng pointcloud_to_laserscan (mọi điểm trong dải chiều cao chỉ định đều được tính), hoặc đưa thẳng vào voxel_layer của costmap.
pointcloud_to_laserscan:
  ros__parameters:
    target_frame: base_link
    transform_tolerance: 0.05
    min_height: 0.05          # bỏ sàn
    max_height: 1.80          # bỏ trần, đèn
    angle_min: -3.14159
    angle_max: 3.14159
    angle_increment: 0.0087   # ~0,5°
    scan_time: 0.1
    range_min: 0.2
    range_max: 20.0
    use_inf: true
# Trong local_costmap: lớp voxel cho point cloud từ camera độ sâu
voxel_layer:
plugin: "nav2_costmap_2d::VoxelLayer"
enabled: true
z_resolution: 0.05
z_voxels: 16
max_obstacle_height: 1.8
mark_threshold: 0
observation_sources: depth
depth:
topic: /camera/depth/points
data_type: "PointCloud2"
min_obstacle_height: 0.05
max_obstacle_height: 1.8
marking: true
clearing: true
obstacle_max_range: 2.5
raytrace_max_range: 3.05. Thời gian và hiệu chuẩn
- Dấu thời gian: driver phải đóng dấu đúng thời điểm đo; khi xe quay 1 rad/s, lệch 50 ms làm vật cản ở 3 m lệch khoảng 15 cm.
- Hiệu chuẩn ngoại (extrinsic): đo vị trí và góc lắp từng cảm biến, khai báo trong URDF; kiểm tra bằng cách đặt một tấm phẳng – hai lidar phải vẽ trùng một đường trong RViz.
- Nhiều máy tính trên xe phải đồng bộ đồng hồ bằng chrony/PTP.
6. Lỗi thường gặp
- Vách kính, tủ inox: lidar xuyên qua hoặc phản xạ sai – dán băng mờ ở độ cao lidar hoặc đánh dấu vùng cấm trên bản đồ.
- Camera độ sâu thấy "vật cản ma" dưới ánh nắng: giới hạn tầm, dùng bộ lọc thời gian, không dùng cho định vị.
- Sàn dốc bị coi là vật cản:
min_obstacle_heightquá thấp so với độ dốc trong tầm nhìn. - Hai lidar nhiễu lẫn nhau: lidar cùng loại chiếu vào nhau gây điểm giả; đổi góc lắp hoặc dùng tính năng chống nhiễu của hãng.