Lidar gắn cách tâm xe 20 cm về phía trước, camera nghiêng 15°, bản đồ có gốc ở góc nhà xưởng. Để biết một vật cản lidar nhìn thấy nằm ở đâu trên bản đồ, cần chuỗi phép biến đổi tọa độ – đó là việc của TF2. Sai TF là nguyên nhân số một khiến AGV định vị nhảy, costmap vẽ vật cản sai chỗ.
- Hiểu ý nghĩa các frame map, odom, base_link theo REP 105.
- Biết node nào phát từng transform và các quy tắc của cây TF.
- Khai báo transform tĩnh, tra cứu transform trong code, debug cây TF.
1. Quy ước chung
Theo REP 103: đơn vị mét, radian, giây; trục x hướng về phía trước, y sang trái, z lên trên; góc quay dương ngược chiều kim đồng hồ khi nhìn từ trên xuống. Trong RViz: trục đỏ = x, xanh lá = y, xanh dương = z.
2. Cây TF của AGV
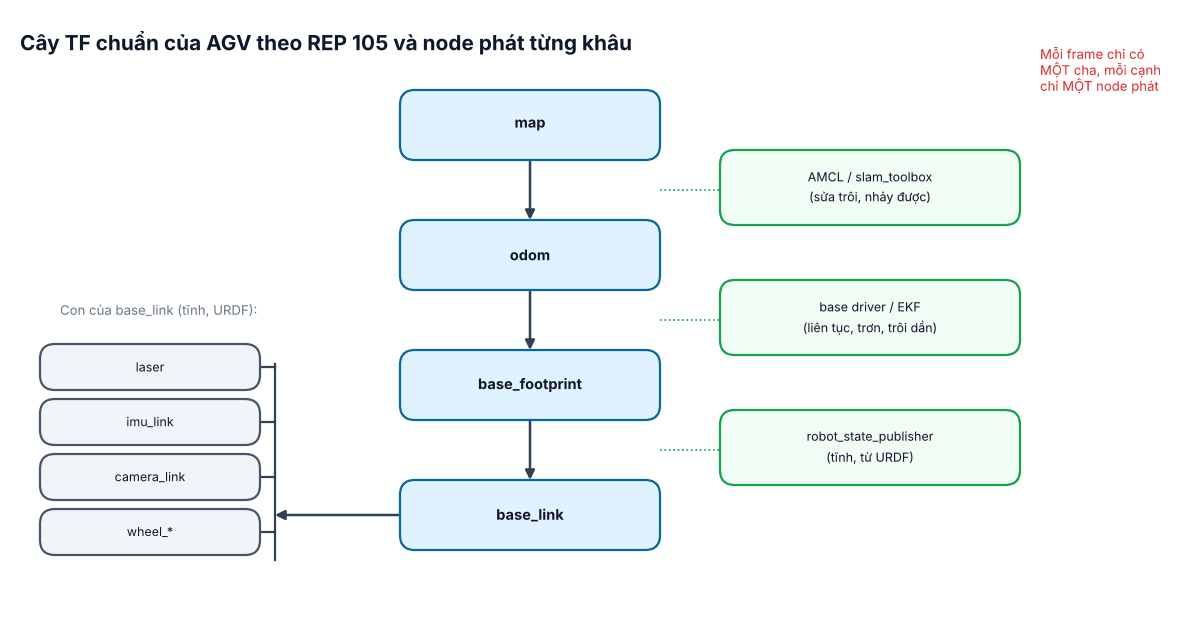
| Frame | Ý nghĩa | Tính chất |
|---|---|---|
map | Hệ tọa độ cố định gắn với bản đồ nhà xưởng | Vị trí trong map đúng lâu dài nhưng có thể nhảy khi định vị cập nhật |
odom | Gốc là nơi xe khởi động, tính bằng tích phân encoder/IMU | Liên tục, trơn (phù hợp điều khiển) nhưng trôi theo thời gian |
base_footprint | Hình chiếu tâm xe xuống sàn (z = 0) | Dùng cho điều hướng 2D |
base_link | Gắn cứng với thân xe, thường ở tâm trục bánh chủ động | Gốc của mọi cảm biến |
laser, camera_link… | Vị trí lắp cảm biến | Tĩnh, mô tả trong URDF |
Hai quy tắc bắt buộc: mỗi frame chỉ có một frame cha (cây, không phải đồ thị) và mỗi cạnh chỉ do một node phát. Vì vậy AMCL không phát map → base_link (sẽ làm base_link có hai cha) mà phát map → odom sao cho map → odom → base_link ra đúng vị trí ước lượng.
3. Vì sao cần cả map và odom?
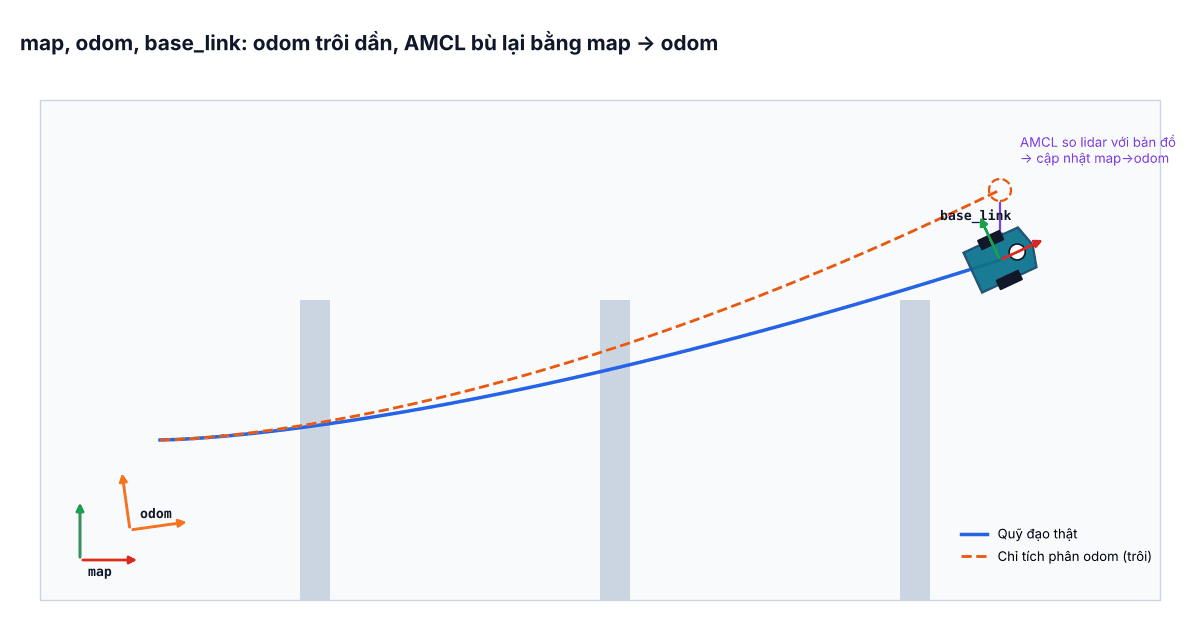
Odometry từ encoder rất trơn – rất tốt cho bộ điều khiển bám đường – nhưng sai số trượt bánh, đường kính bánh lệch cộng dồn mãi. Sau vài trăm mét, odom có thể lệch hàng chục cm. AMCL (bài #11) so khớp lidar với bản đồ để biết vị trí thật, rồi chỉnh transform map → odom. Kết quả: trong khung odom chuyển động vẫn mượt, trong khung map vị trí đúng lâu dài.
4. Transform tĩnh và động
Transform tĩnh (cảm biến gắn cố định) nên khai báo trong URDF (bài #9) để robot_state_publisher phát. Khi thử nghiệm nhanh có thể dùng lệnh (cú pháp có tên tham số của Humble):
ros2 run tf2_ros static_transform_publisher \
  --x 0.20 --y 0.0 --z 0.18 --yaw 0.0 --pitch 0.0 --roll 0.0 \
  --frame-id base_link --child-frame-id laser
Transform động odom → base_link do driver đế xe (hoặc robot_localization khi trộn IMU) phát. Đoạn code phát từ odometry tự tính:
from geometry_msgs.msg import TransformStamped
from tf2_ros import TransformBroadcaster
import math


def yaw_to_quat(yaw):
    return (0.0, 0.0, math.sin(yaw / 2.0), math.cos(yaw / 2.0))


class OdomTf:
    def __init__(self, node):
        self.node = node
        self.br = TransformBroadcaster(node)

    def publish(self, x, y, yaw):
        t = TransformStamped()
        t.header.stamp = self.node.get_clock().now().to_msg()
        t.header.frame_id = 'odom'
        t.child_frame_id = 'base_link'
        t.transform.translation.x = x
        t.transform.translation.y = y
        qx, qy, qz, qw = yaw_to_quat(yaw)
        t.transform.rotation.x, t.transform.rotation.y = qx, qy
        t.transform.rotation.z, t.transform.rotation.w = qz, qw
        self.br.sendTransform(t)
5. Tra cứu transform trong code
Ví dụ đổi một điểm lidar phát hiện (trong frame laser) sang tọa độ bản đồ:
import rclpy
from rclpy.node import Node
from rclpy.time import Time
from rclpy.duration import Duration
from tf2_ros import Buffer, TransformListener
from geometry_msgs.msg import PointStamped
import tf2_geometry_msgs  # noqa: F401  (đăng ký kiểu cho buffer.transform)


class Locator(Node):
    def __init__(self):
        super().__init__('locator')
        self.buf = Buffer()
        self.listener = TransformListener(self.buf, self)
        self.create_timer(1.0, self.tick)

    def tick(self):
        p = PointStamped()
        p.header.frame_id = 'laser'
        p.header.stamp = Time().to_msg()          # thời điểm 0 = "mới nhất có thể"
        p.point.x = 1.2
        try:
            q = self.buf.transform(p, 'map', timeout=Duration(seconds=0.2))
            self.get_logger().info(f'Vat can tai map ({q.point.x:.2f}, {q.point.y:.2f})')
        except Exception as e:
            self.get_logger().warn(f'Chua co TF: {e}')


def main():
    rclpy.init()
rclpy.spin(Locator())header.stamp của nó, không phải "bây giờ". Khi xe chạy 1 m/s, lệch 50 ms là lệch 5 cm. Dùng Time() (mới nhất) chỉ cho việc hiển thị, không cho thuật toán.6. Debug cây TF
ros2 run tf2_tools view_frames            # xuất frames_*.pdf: cây TF, tần số, độ trễ
ros2 run tf2_ros tf2_echo map base_link   # in transform hiện tại giữa hai frame
ros2 run tf2_ros tf2_monitor # độ trễ trung bình từng khâu- "Lookup would require extrapolation into the future": đồng hồ hai máy lệch nhau (cần đồng bộ bằng chrony) hoặc driver đóng dấu thời gian sai.
- Hai node cùng phát
odom → base_link: thường do vừa bật driver phát TF vừa bật EKF củarobot_localization; tắtpublish_tfở một bên. - Lidar lắp ngược (mặt dưới lên): phải khai báo
roll = πtrong URDF, nếu không quét bị lật gương trái–phải. - Thiếu
map → odom: AMCL chưa nhận initial pose – bản đồ và robot không hiện cùng nhau trong RViz.