Một trong những lỗi gây bối rối nhất khi mới dùng ROS 2: topic hiện trong ros2 topic list, publisher chạy bình thường, nhưng subscriber không nhận được gì. Thủ phạm thường là QoS (Quality of Service) – các chính sách quyết định dữ liệu được truyền thế nào.
- Hiểu các chính sách QoS quan trọng và quy tắc tương thích.
- Chọn QoS đúng cho từng loại dữ liệu trên AGV.
- Chẩn đoán và sửa lỗi không nhận dữ liệu do QoS.
1. Các chính sách QoS
| Chính sách | Giá trị | Ý nghĩa |
|---|---|---|
| Reliability | RELIABLE / BEST_EFFORT | Có gửi lại gói bị mất hay không |
| Durability | VOLATILE / TRANSIENT_LOCAL | Subscriber đến sau có nhận lại tin cũ không |
| History + Depth | KEEP_LAST(n) / KEEP_ALL | Giữ bao nhiêu tin trong hàng đợi |
| Deadline | thời gian | Cam kết chu kỳ tối đa giữa hai tin – vi phạm sẽ có sự kiện báo |
| Lifespan | thời gian | Tin quá "tuổi" bị bỏ, không giao nữa |
| Liveliness | AUTOMATIC / MANUAL_BY_TOPIC + lease | Cách phát hiện publisher đã "chết" |
Mặc định khi bạn viết create_publisher(Msg, 'topic', 10): RELIABLE, VOLATILE, KEEP_LAST với depth = 10. Profile qos_profile_sensor_data: BEST_EFFORT, VOLATILE, KEEP_LAST depth 5.
2. Quy tắc tương thích
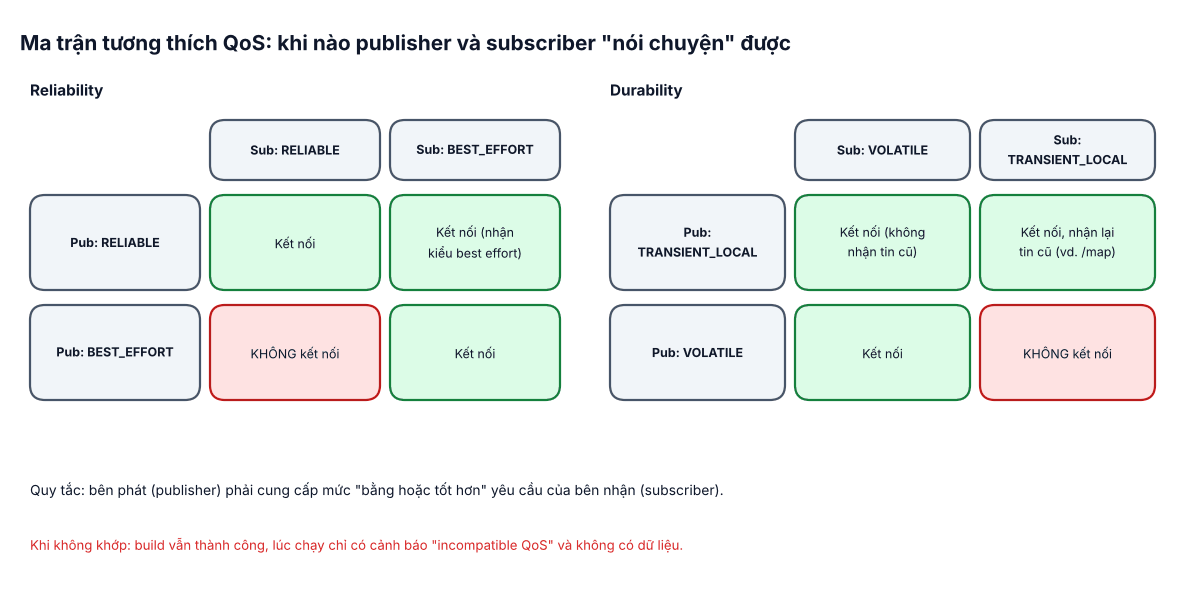
Hãy nhớ một câu: publisher phải cung cấp mức dịch vụ bằng hoặc cao hơn mức subscriber yêu cầu. Publisher RELIABLE phục vụ được cả hai loại subscriber; publisher BEST_EFFORT không thể đáp ứng subscriber đòi RELIABLE. Tương tự, publisher TRANSIENT_LOCAL đáp ứng mọi subscriber, còn publisher VOLATILE không thể thỏa subscriber đòi TRANSIENT_LOCAL.
Đây là lý do subscriber cho lidar nên dùng BEST_EFFORT: nó nhận được từ cả driver phát reliable lẫn best effort.
3. Reliable hay best effort khi mạng không hoàn hảo?
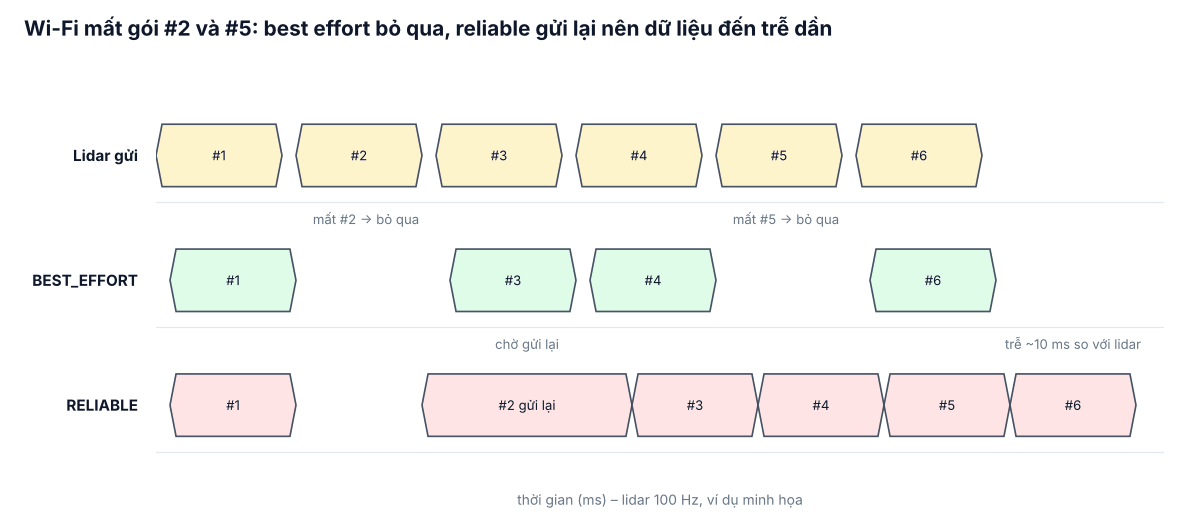
Với dữ liệu cảm biến tần số cao, một bản quét lidar mất đi không quan trọng – 10 ms sau đã có bản mới. Nhưng nếu dùng RELIABLE qua Wi-Fi, mỗi gói mất phải chờ gửi lại, các bản quét sau xếp hàng phía sau, và robot "nhìn" thấy thế giới của quá khứ. Ngược lại, dữ liệu không được phép mất (lệnh nhiệm vụ, bản đồ, trạng thái lỗi) phải RELIABLE.
| Dữ liệu AGV | Reliability | Durability | Depth | Lý do |
|---|---|---|---|---|
/scan, camera, IMU | BEST_EFFORT | VOLATILE | 1–5 | Luôn cần bản mới nhất |
/odom | RELIABLE (cùng máy) / BEST_EFFORT (qua Wi-Fi) | VOLATILE | 10 | EKF cần chuỗi liên tục |
/cmd_vel | RELIABLE | VOLATILE | 1 | Chỉ lệnh mới nhất có nghĩa |
/map | RELIABLE | TRANSIENT_LOCAL | 1 | Node bật sau (RViz, costmap) vẫn nhận bản đồ |
| Trạng thái, lỗi, nhiệm vụ | RELIABLE | TRANSIENT_LOCAL | 1–10 | Không được mất, dashboard mở sau vẫn thấy |
4. Cấu hình QoS trong code
from rclpy.qos import (QoSProfile, ReliabilityPolicy, DurabilityPolicy,
                       HistoryPolicy, qos_profile_sensor_data)
from rclpy.duration import Duration
from nav_msgs.msg import OccupancyGrid
from sensor_msgs.msg import LaserScan

# Nhận bản đồ như map_server phát: reliable + transient local
map_qos = QoSProfile(
    depth=1,
    history=HistoryPolicy.KEEP_LAST,
    reliability=ReliabilityPolicy.RELIABLE,
    durability=DurabilityPolicy.TRANSIENT_LOCAL,
)

# Cảm biến: best effort, chỉ giữ bản mới nhất
scan_qos = QoSProfile(
    depth=1,
    reliability=ReliabilityPolicy.BEST_EFFORT,
    durability=DurabilityPolicy.VOLATILE,
)

# Publisher trạng thái của chính bạn: cam kết deadline 200 ms
state_qos = QoSProfile(
    depth=1,
    reliability=ReliabilityPolicy.RELIABLE,
    durability=DurabilityPolicy.TRANSIENT_LOCAL,
    deadline=Duration(seconds=0.2),
)

# trong __init__ của node:
# self.create_subscription(OccupancyGrid, 'map', self.on_map, map_qos)
# self.create_subscription(LaserScan, 'scan', self.on_scan, scan_qos)
Deadline cũng phải tương thích: subscriber yêu cầu deadline 150 ms chỉ kết nối được với publisher cam kết deadline ≤ 150 ms. Driver lidar của hãng thường để deadline mặc định (vô hạn), nên đặt deadline ở subscriber sẽ làm mất kết nối. Với cảm biến bên ngoài, hãy giám sát "còn sống" bằng một timer tự viết:
import time
from rclpy.node import Node
from rclpy.qos import qos_profile_sensor_data
from sensor_msgs.msg import LaserScan


class ScanWatchdog(Node):
    def __init__(self):
        super().__init__('scan_watchdog')
        self.last = time.monotonic()
        self.create_subscription(LaserScan, 'scan', self.on_scan, qos_profile_sensor_data)
        self.create_timer(0.05, self.check)

    def on_scan(self, _msg):
        self.last = time.monotonic()

    def check(self):
        if time.monotonic() - self.last > 0.15:          # quá 150 ms không có bản quét
            self.get_logger().error('Mat du lieu lidar!', throttle_duration_sec=1.0)
Với publisher do bạn viết, deadline là cách chuẩn: trên Humble đăng ký sự kiện qua SubscriptionEventCallbacks / PublisherEventCallbacks trong module rclpy.qos_event (từ bản Iron đổi tên thành rclpy.event_handler).
5. Chẩn đoán lỗi QoS
# Xem QoS thực tế của từng publisher/subscriber trên topic
ros2 topic info -v /scan

# echo theo QoS cụ thể để thử nhanh
ros2 topic echo --qos-reliability best_effort /scan
ros2 topic echo --qos-durability transient_local --qos-reliability reliable /map
Kết quả của topic info -v liệt kê "Reliability", "Durability" của mỗi bên. Nếu thấy cảnh báo dạng "New publisher discovered on topic '/scan', offering incompatible QoS. No messages will be received from it. Last incompatible policy: RELIABILITY" thì đã rõ nguyên nhân.
topic_tools throttle, hoặc chỉ gửi dữ liệu đã xử lý.6. Lỗi thường gặp
- RViz không hiện bản đồ: display Map đang để durability VOLATILE – đổi thành Transient Local.
- Costmap không thấy vật cản từ lidar mới: driver phát BEST_EFFORT, nguồn quan sát đòi RELIABLE.
- Depth quá lớn cho
/cmd_vel: lệnh cũ dồn lại, xe phản ứng chậm khi mạng giật. - KEEP_ALL cho dữ liệu nhanh: bộ nhớ tăng dần khi subscriber chậm.