DỰ ÁN ROBOT
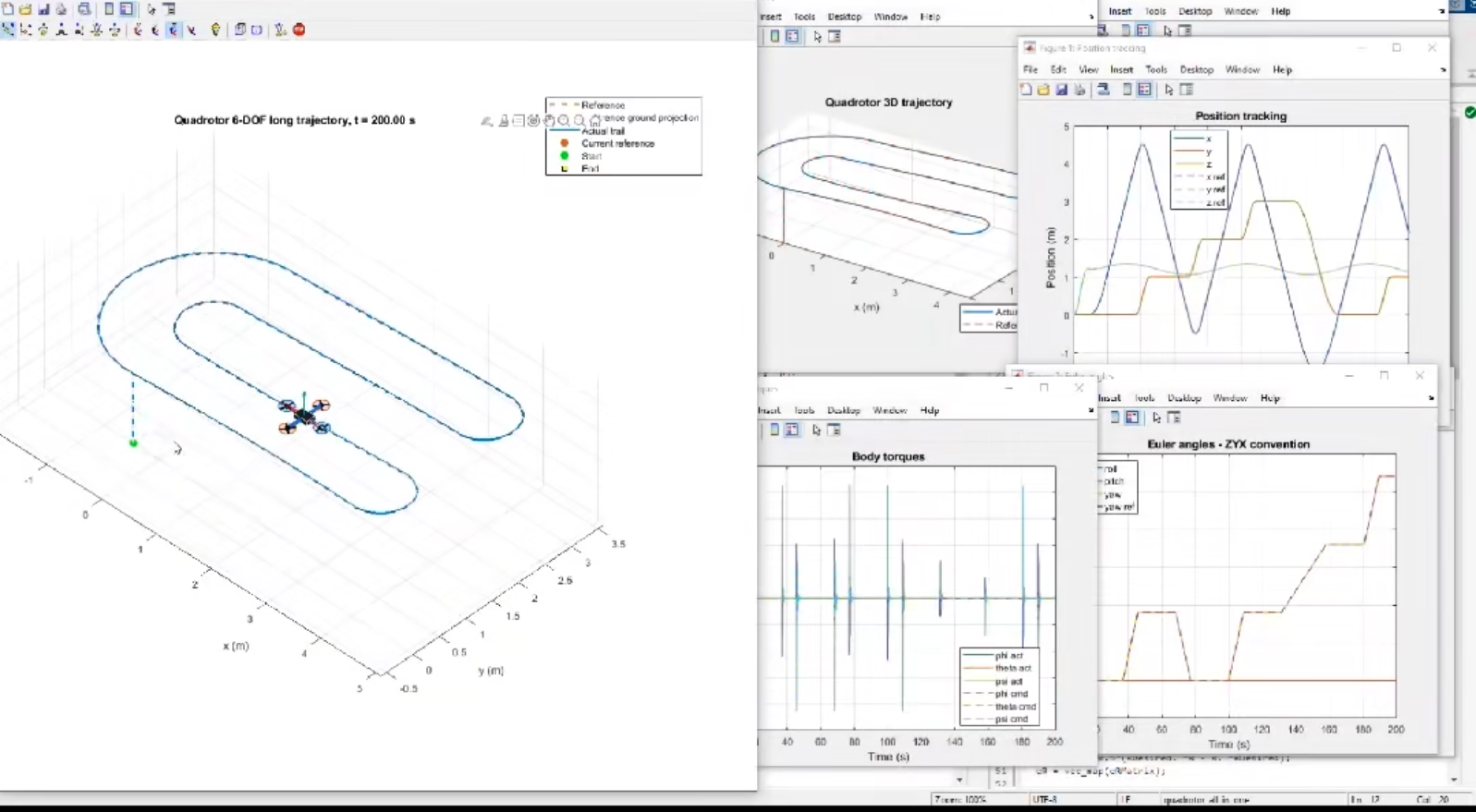
#108 Mô phỏng drone Quadrotor trên MATLAB – mô hình động lực học 6 bậc tự do và điều khiển bay theo quỹ đạo
Mô phỏng drone quadrotor 4 động cơ trên MATLAB: mô hình động lực học 6 bậc tự do (Euler–Lagrange, ma trận quay ZYX, lự...
TECHVIS PROJECTS
Tổng hợp dự án PLC, HMI, SCADA, STM32, IoT và Robot để tham khảo triển khai theo ngữ cảnh thực tế.
Thư viện dự án
DỰ ÁN ROBOT
Mô phỏng drone quadrotor 4 động cơ trên MATLAB: mô hình động lực học 6 bậc tự do (Euler–Lagrange, ma trận quay ZYX, lự...
DỰ ÁN LẬP TRÌNH STM32
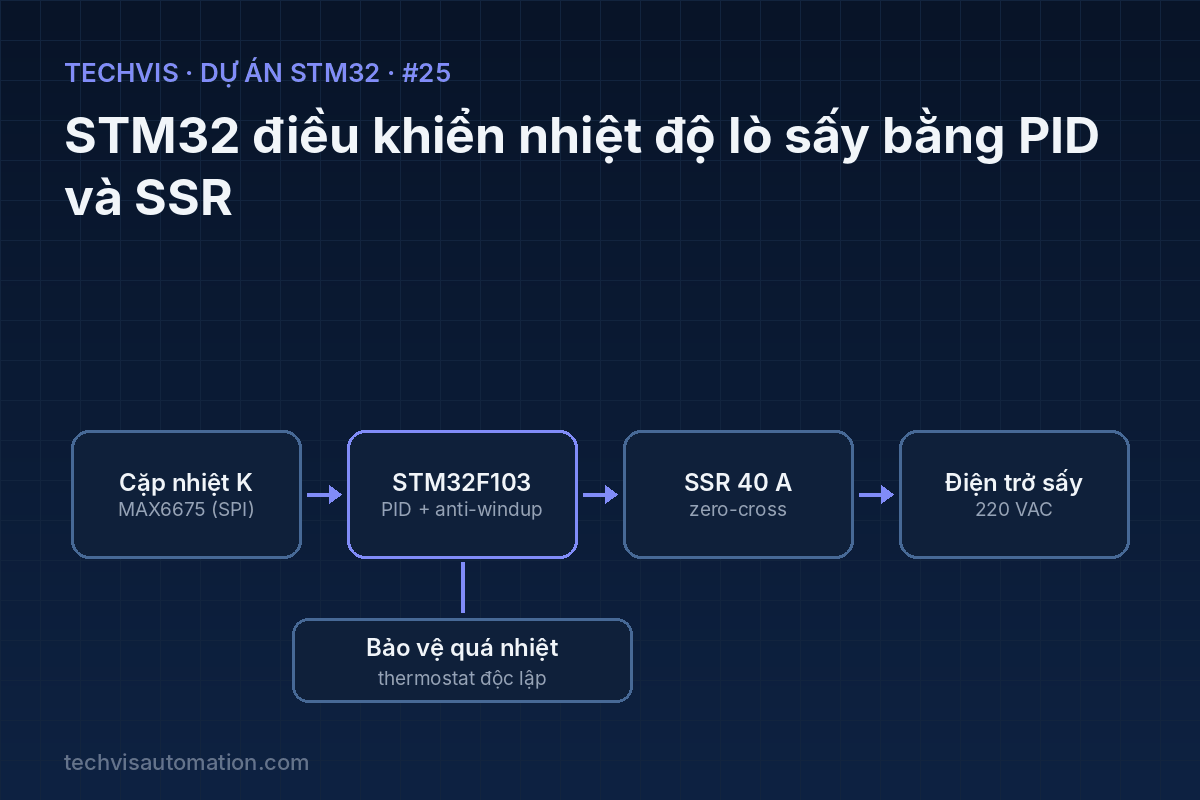
Bộ điều khiển nhiệt độ lò sấy dùng STM32F103, đọc cặp nhiệt K qua MAX6675, thuật toán PID có chống bão hòa tích phân v...
DỰ ÁN ROBOT
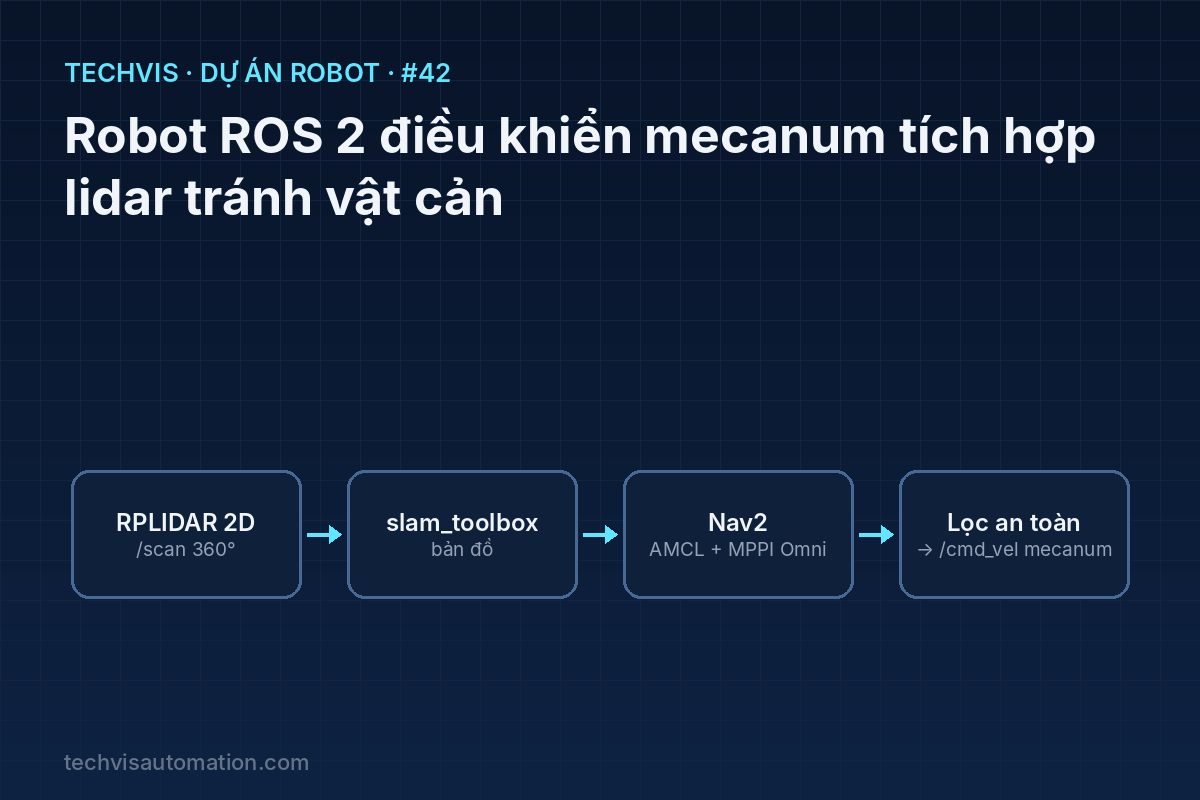
Nâng cấp robot mecanum (dự án #7) với lidar 2D: cài driver RPLIDAR, lập bản đồ bằng slam_toolbox, định vị AMCL mô hình...
DỰ ÁN LẬP TRÌNH STM32
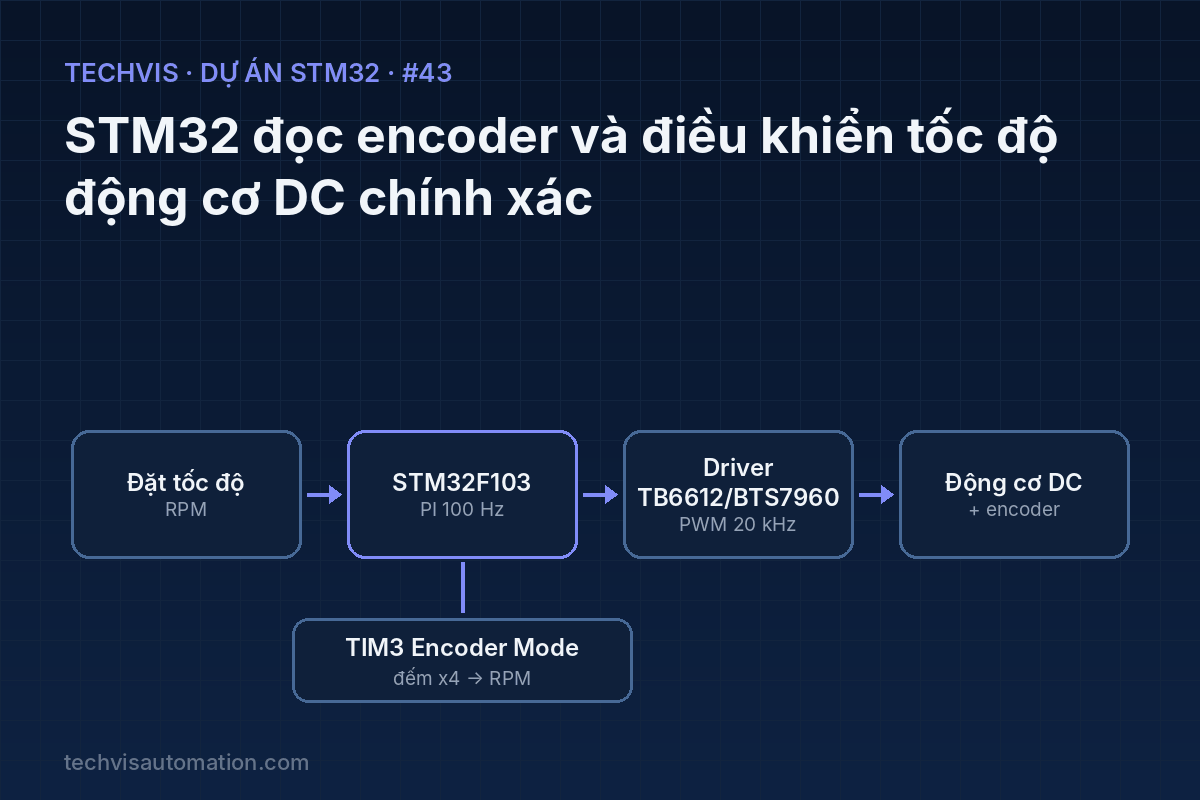
Vòng điều khiển tốc độ kín cho động cơ DC giảm tốc có encoder: STM32 đọc encoder bằng timer chế độ Encoder (x4), tính...
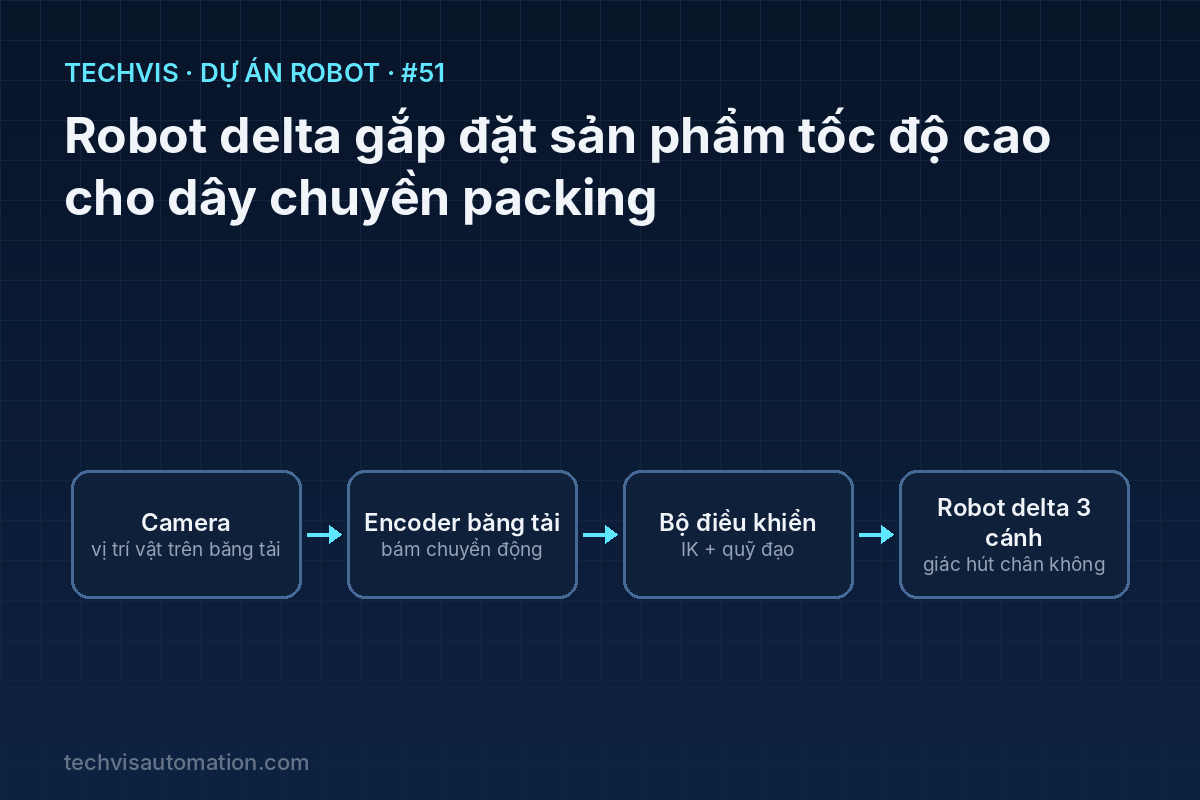
DỰ ÁN ROBOT
Mô hình robot delta 3 cánh cho dây chuyền đóng gói: tính động học nghịch, thiết kế quỹ đạo gắp – đặt dạng chữ U với bi...
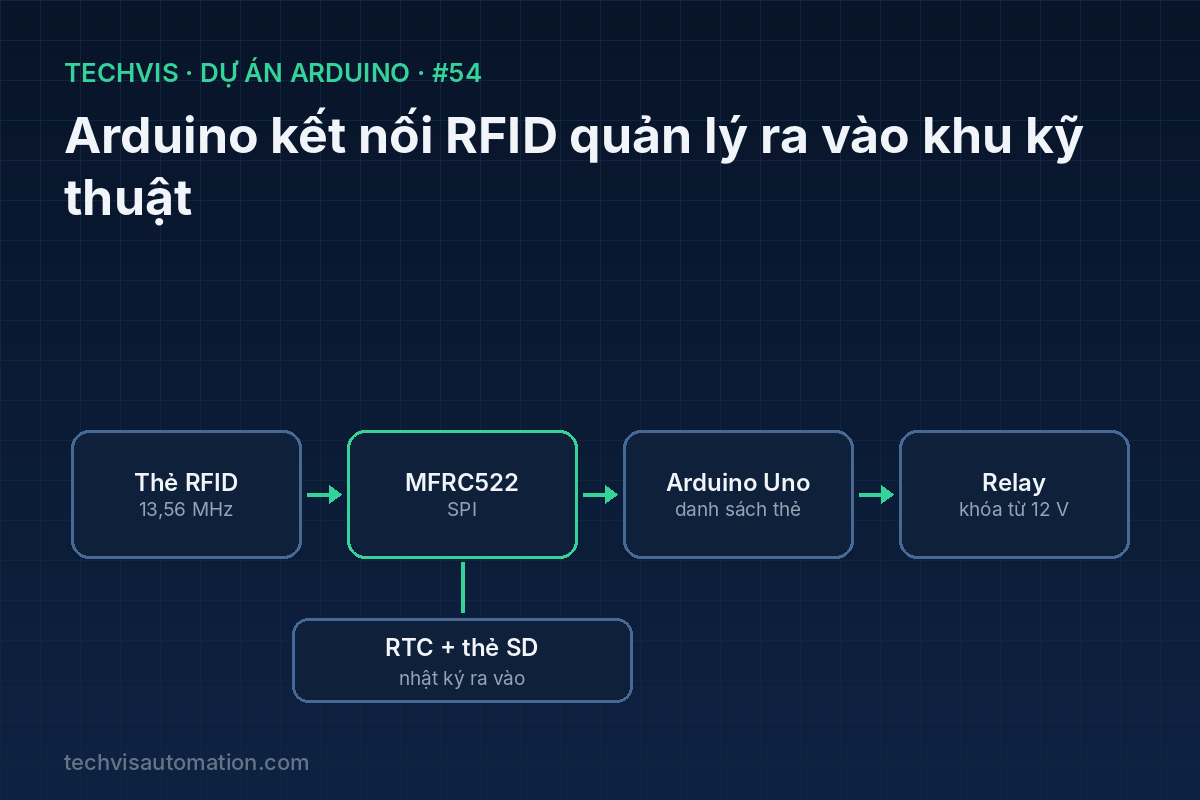
DỰ ÁN ARDUINO
Hệ thống kiểm soát ra vào phòng kỹ thuật bằng thẻ RFID 13,56 MHz: Arduino + MFRC522 đọc thẻ, quản lý danh sách thẻ tro...
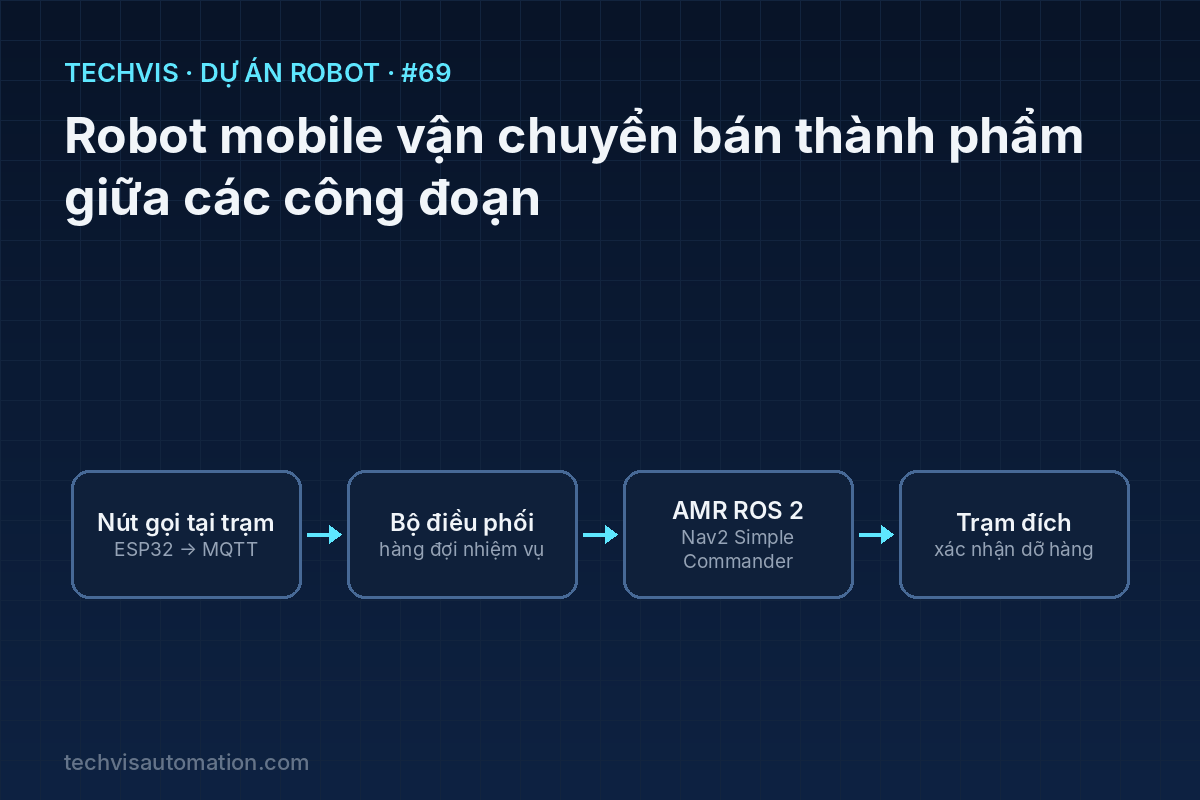
DỰ ÁN ROBOT
Hệ thống robot tự hành (AMR) vận chuyển bán thành phẩm giữa các trạm sản xuất: trạm gọi xe bằng nút nhấn qua MQTT, hàn...
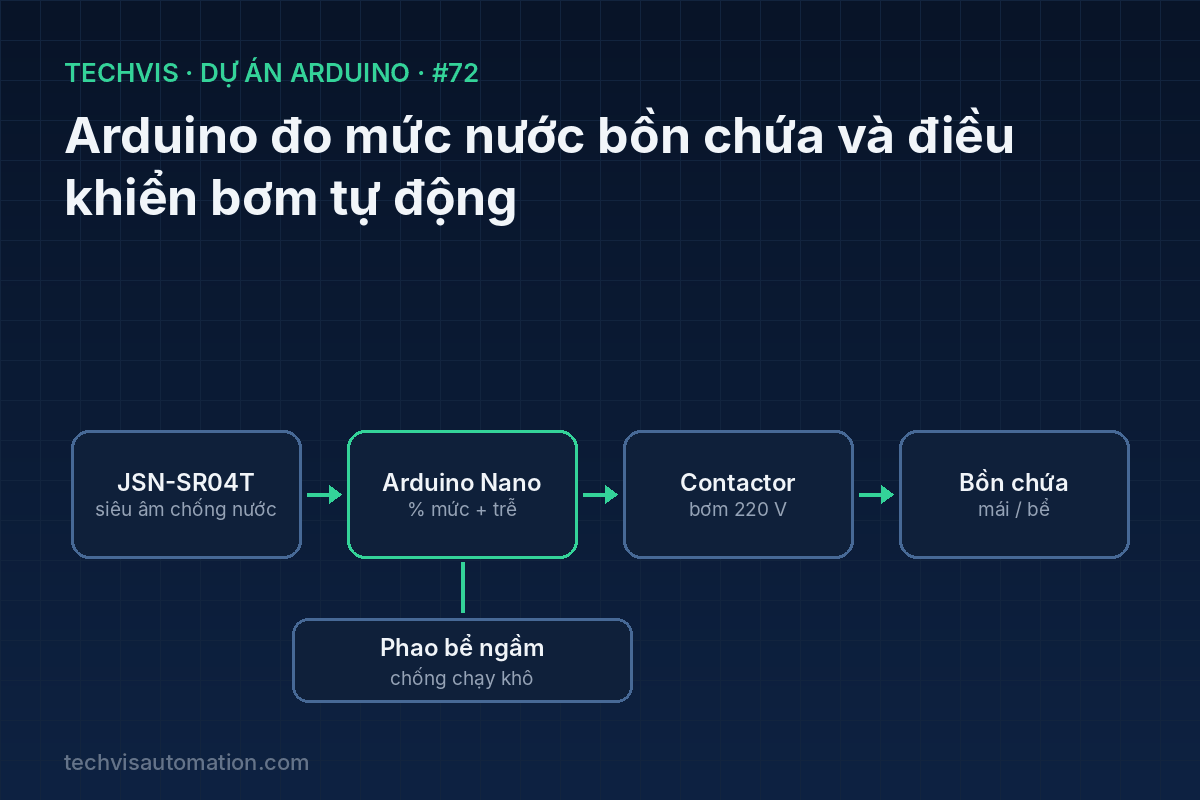
DỰ ÁN ARDUINO
Hệ thống bơm nước tự động cho bồn mái/bể chứa: Arduino đo mức bằng cảm biến siêu âm chống nước JSN-SR04T, quy đổi ra %...
DỰ ÁN LẬP TRÌNH STM32
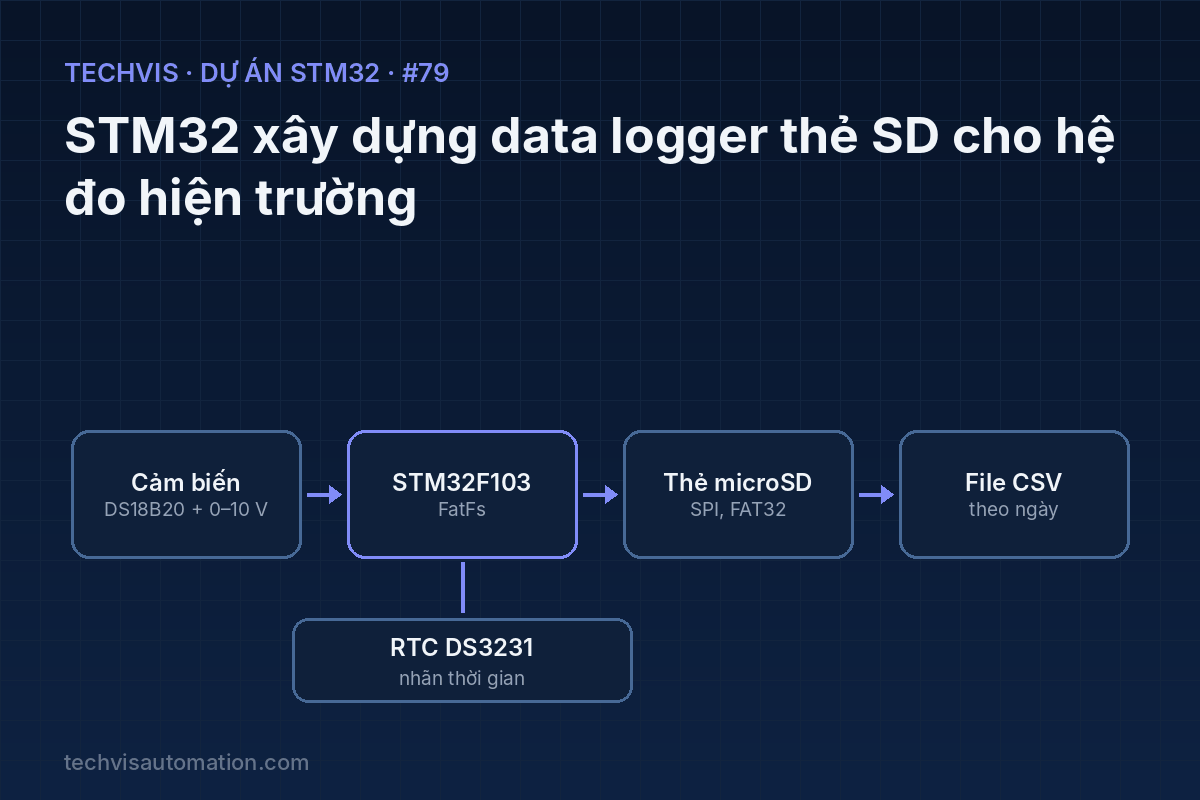
Bộ ghi dữ liệu hiện trường chạy độc lập: STM32 đọc nhiệt độ DS18B20 và điện áp analog 0–10 V, gắn nhãn thời gian từ DS...
DỰ ÁN ARDUINO
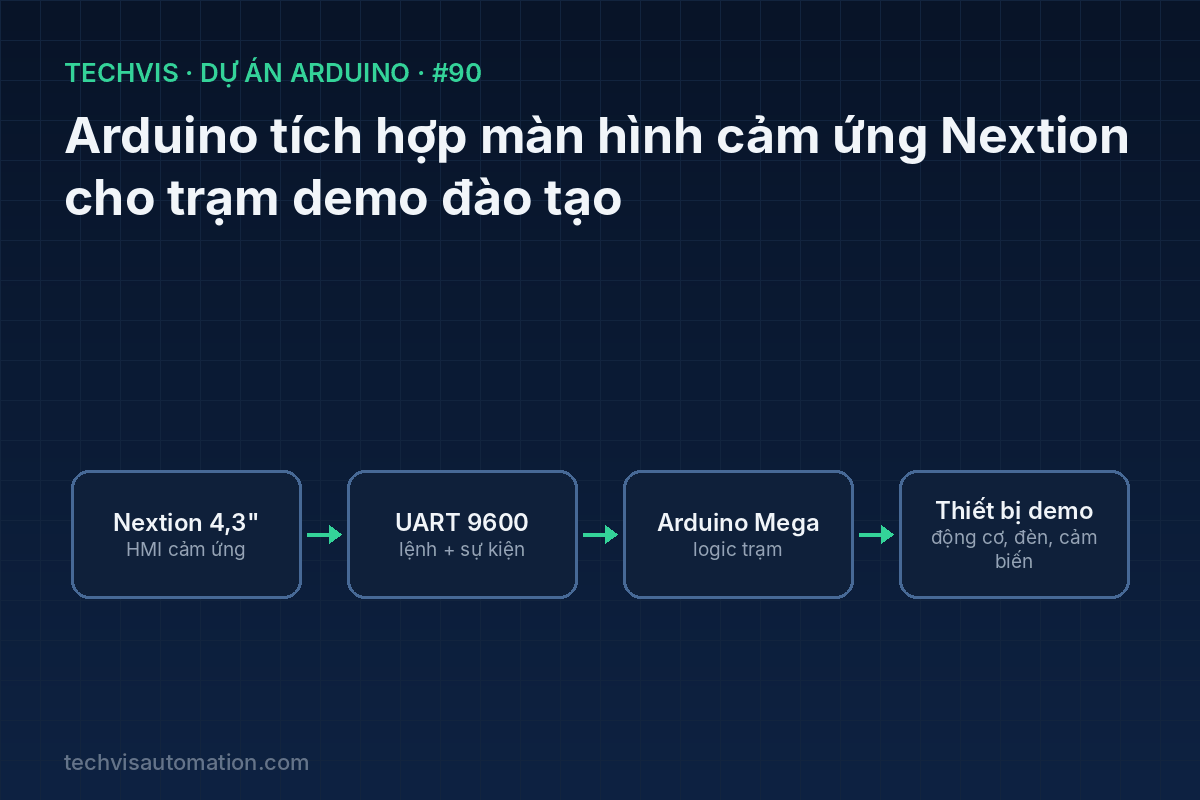
Trạm thực hành đào tạo dùng Arduino Mega và màn hình cảm ứng Nextion: thiết kế giao diện HMI nhiều trang, nhận sự kiện...
DỰ ÁN LẬP TRÌNH STM32
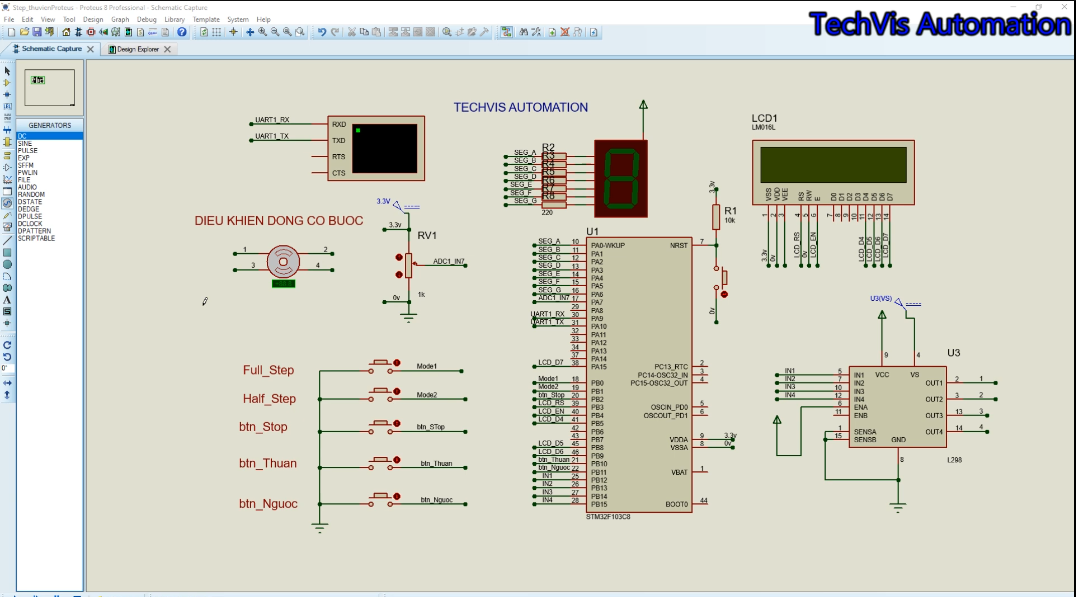
Bài tập 02: STM32F103C8 điều khiển động cơ bước qua driver L298 ở hai chế độ Full Step / Half Step, quay thuận – ngược...
DỰ ÁN LẬP TRÌNH STM32
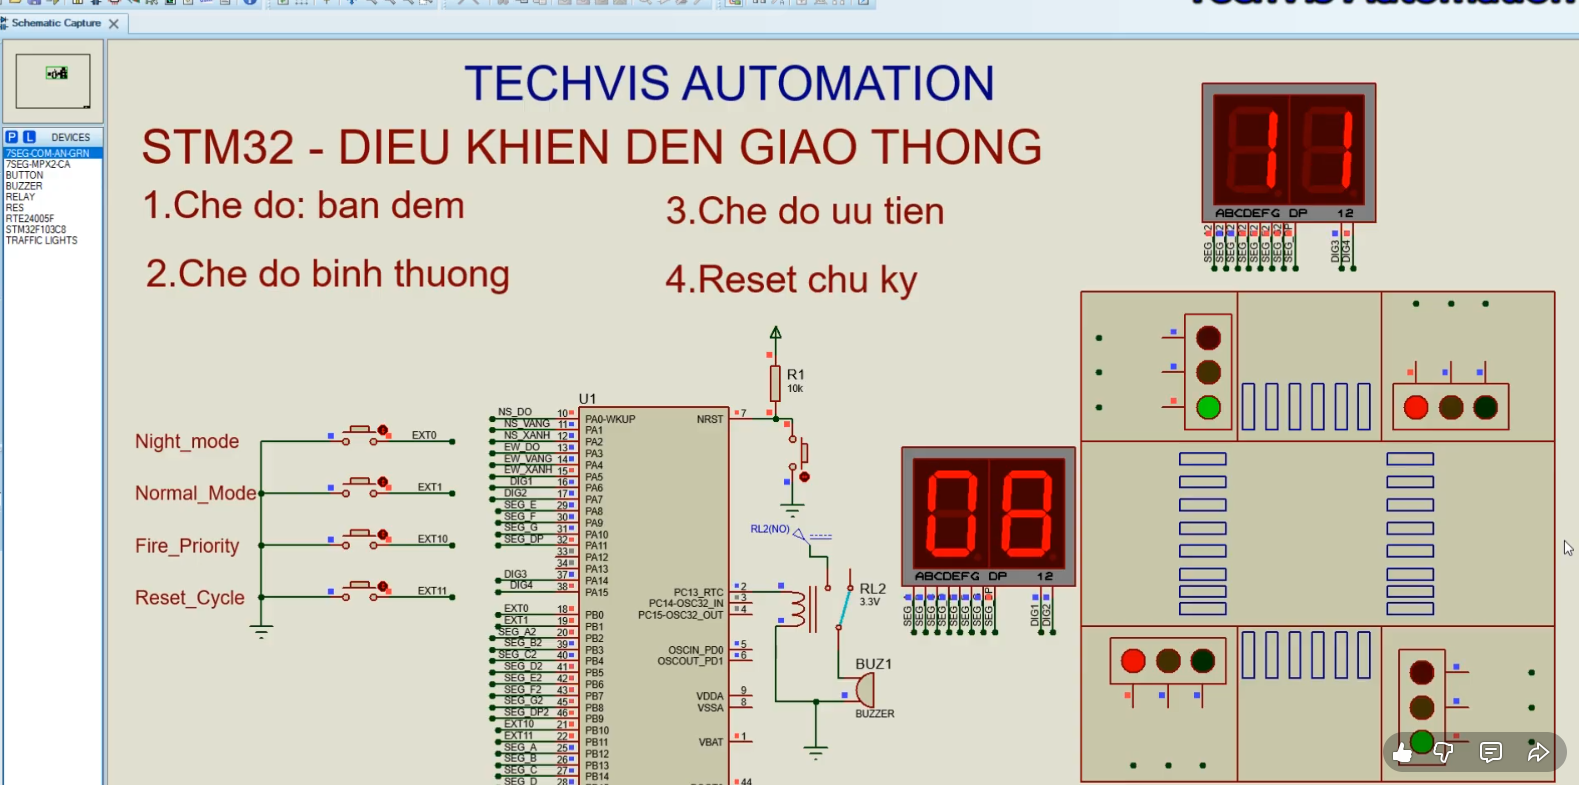
Bài tập 01 của playlist Học lập trình STM32: đèn giao thông ngã tư hai hướng với 4 chế độ (bình thường, ban đêm, ưu ti...