DỰ ÁN ROBOT
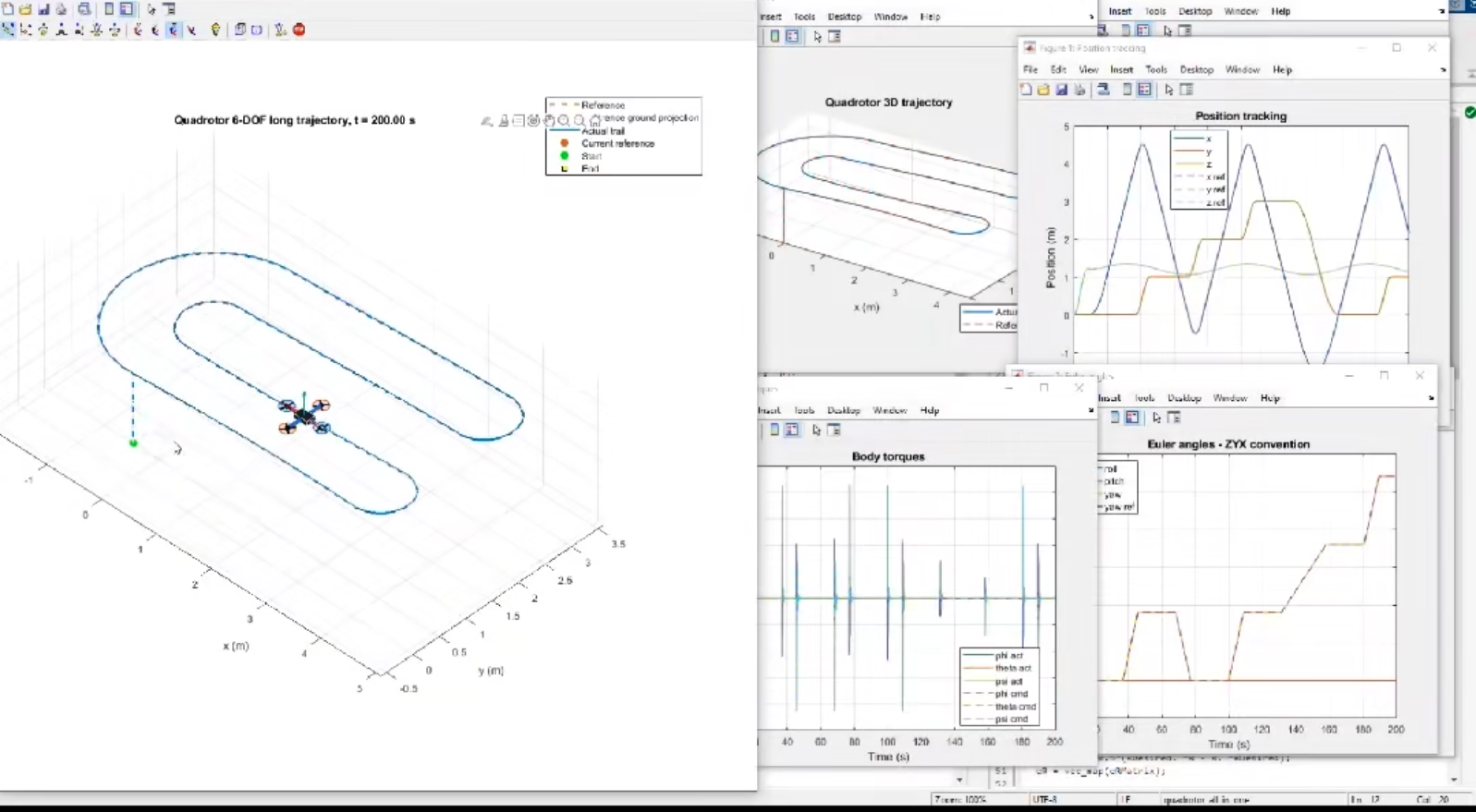
#108 Mô phỏng drone Quadrotor trên MATLAB – mô hình động lực học 6 bậc tự do và điều khiển bay theo quỹ đạo
Mô phỏng drone quadrotor 4 động cơ trên MATLAB: mô hình động lực học 6 bậc tự do (Euler–Lagrange, ma trận quay ZYX, lự...
TECHVIS PROJECTS
Tổng hợp dự án PLC, HMI, SCADA, STM32, IoT và Robot để tham khảo triển khai theo ngữ cảnh thực tế.
Thư viện dự án
DỰ ÁN ROBOT
Mô phỏng drone quadrotor 4 động cơ trên MATLAB: mô hình động lực học 6 bậc tự do (Euler–Lagrange, ma trận quay ZYX, lự...
DỰ ÁN ROBOT
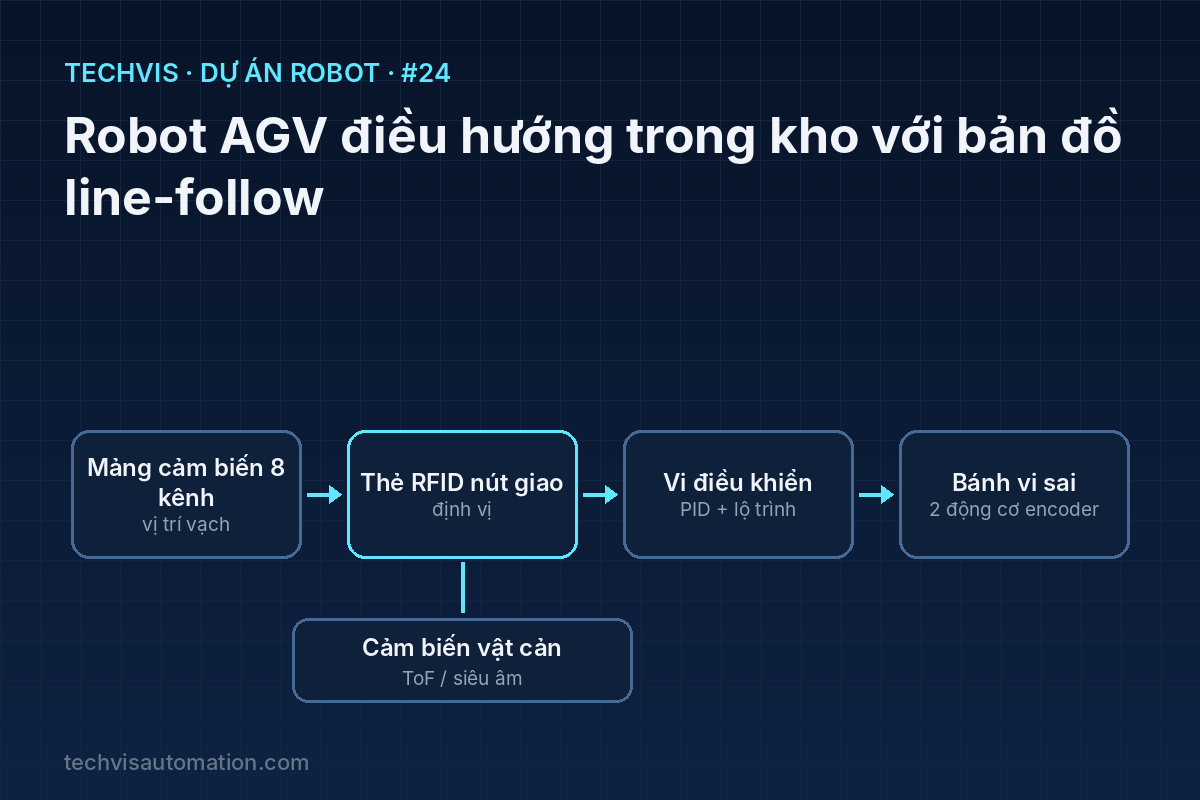
Robot AGV mô hình chạy theo vạch từ/vạch đen trong kho: dò vạch bằng mảng cảm biến 8 kênh và PID, xác định vị trí bằng...
DỰ ÁN ROBOT
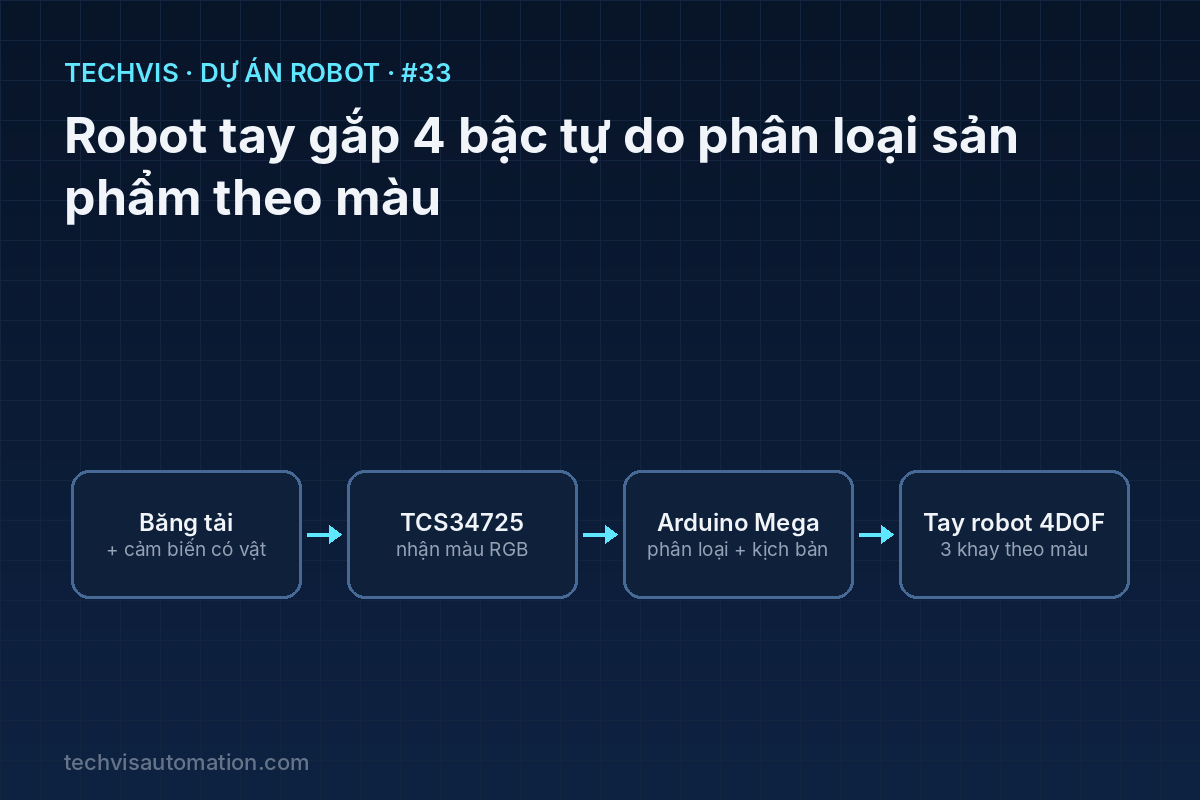
Trạm phân loại sản phẩm theo màu: băng tải đưa vật tới vị trí kiểm tra, cảm biến TCS34725 nhận diện màu bằng sắc độ ch...
DỰ ÁN ROBOT
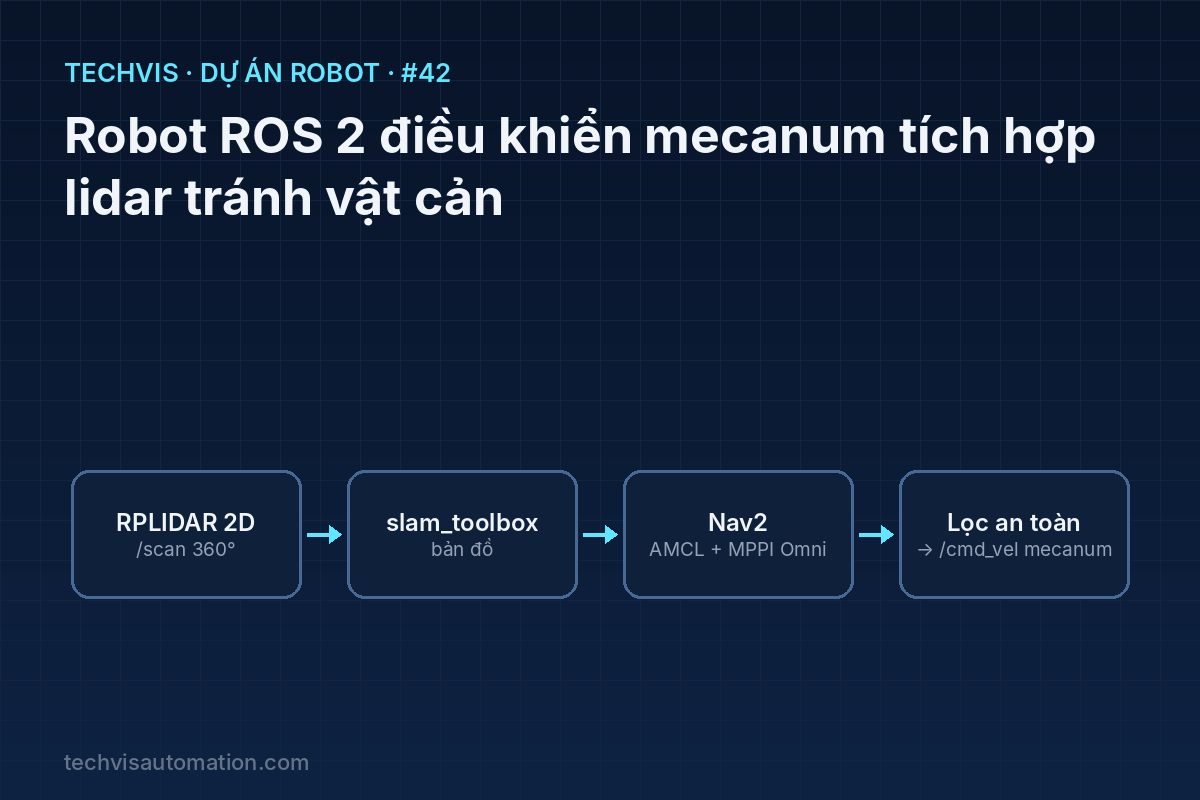
Nâng cấp robot mecanum (dự án #7) với lidar 2D: cài driver RPLIDAR, lập bản đồ bằng slam_toolbox, định vị AMCL mô hình...
DỰ ÁN ROBOT
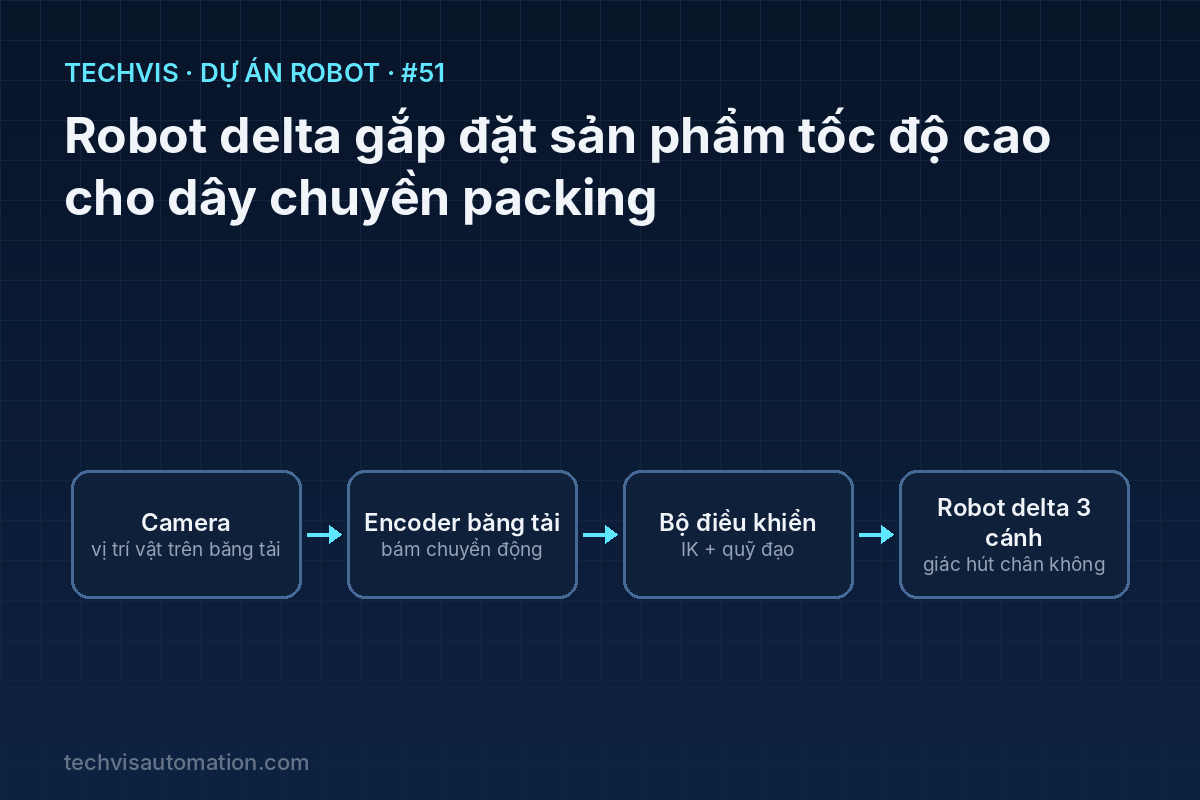
Mô hình robot delta 3 cánh cho dây chuyền đóng gói: tính động học nghịch, thiết kế quỹ đạo gắp – đặt dạng chữ U với bi...
DỰ ÁN ROBOT
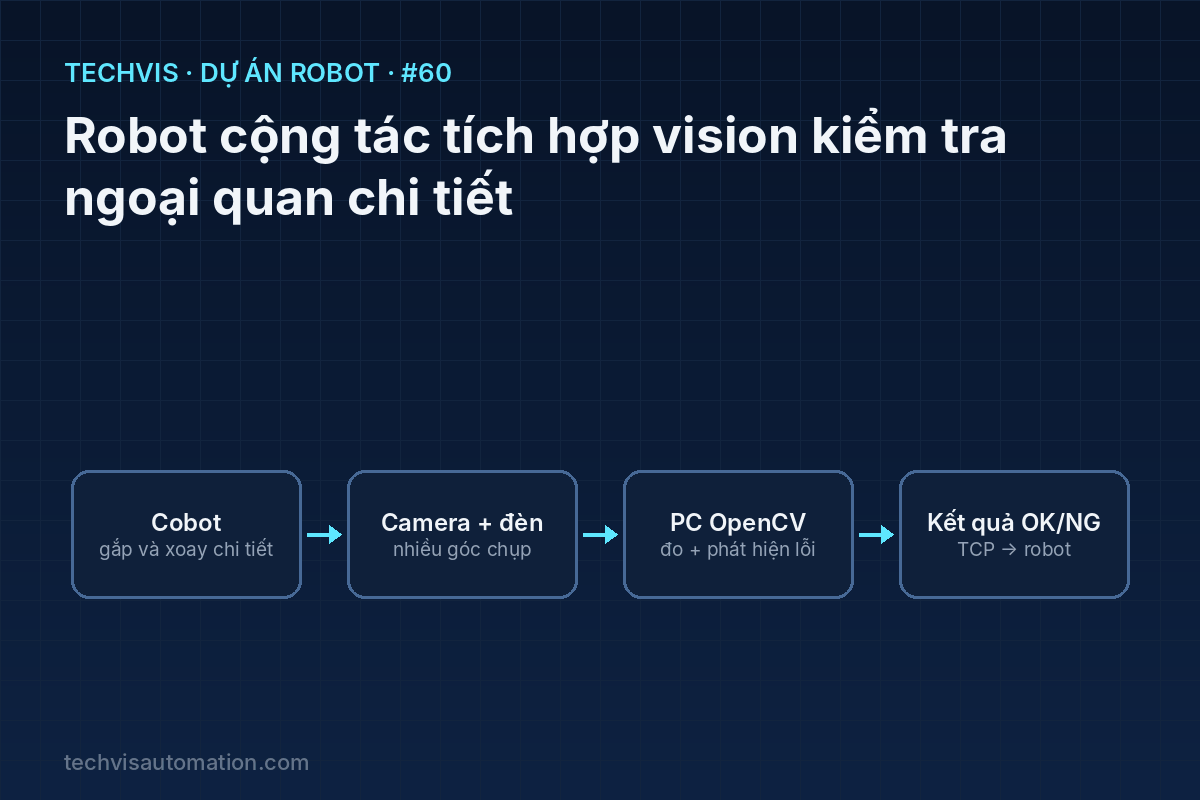
Ô kiểm tra ngoại quan tự động: robot cộng tác (cobot) đưa chi tiết qua các góc chụp, camera công nghiệp + đèn chiếu sá...
DỰ ÁN ROBOT
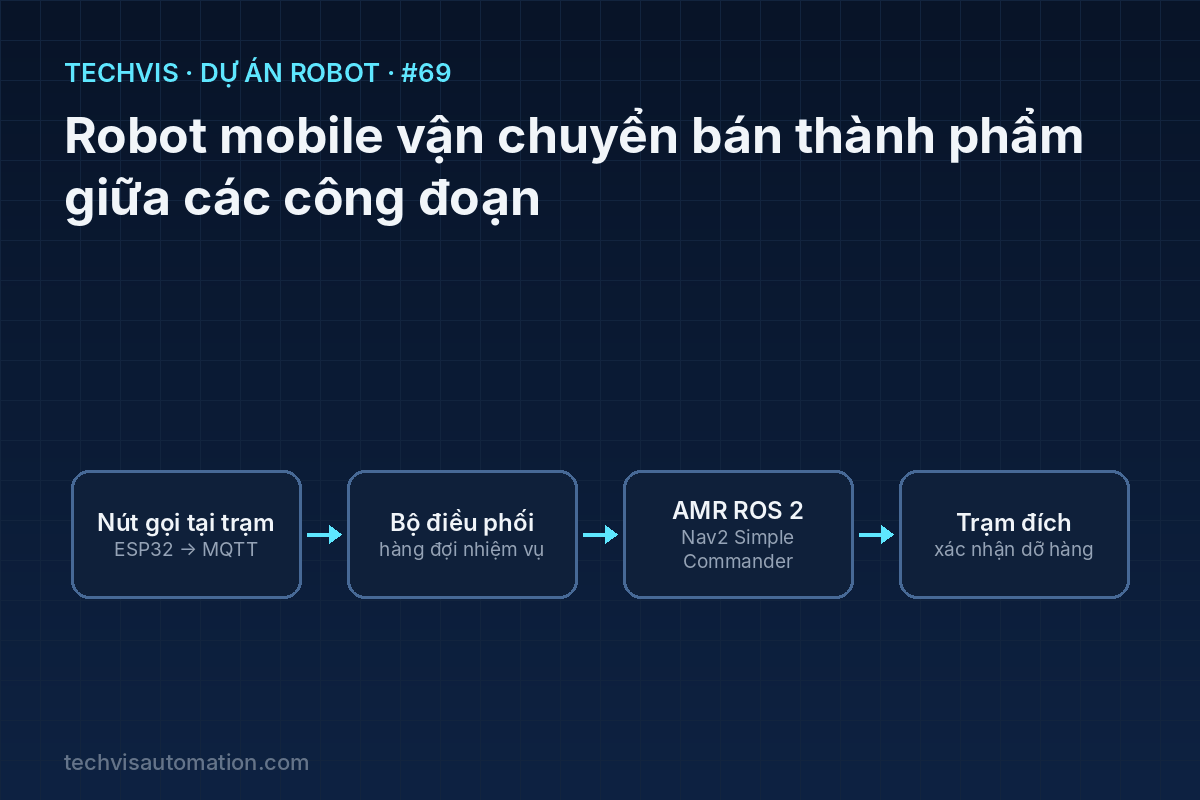
Hệ thống robot tự hành (AMR) vận chuyển bán thành phẩm giữa các trạm sản xuất: trạm gọi xe bằng nút nhấn qua MQTT, hàn...
DỰ ÁN ROBOT
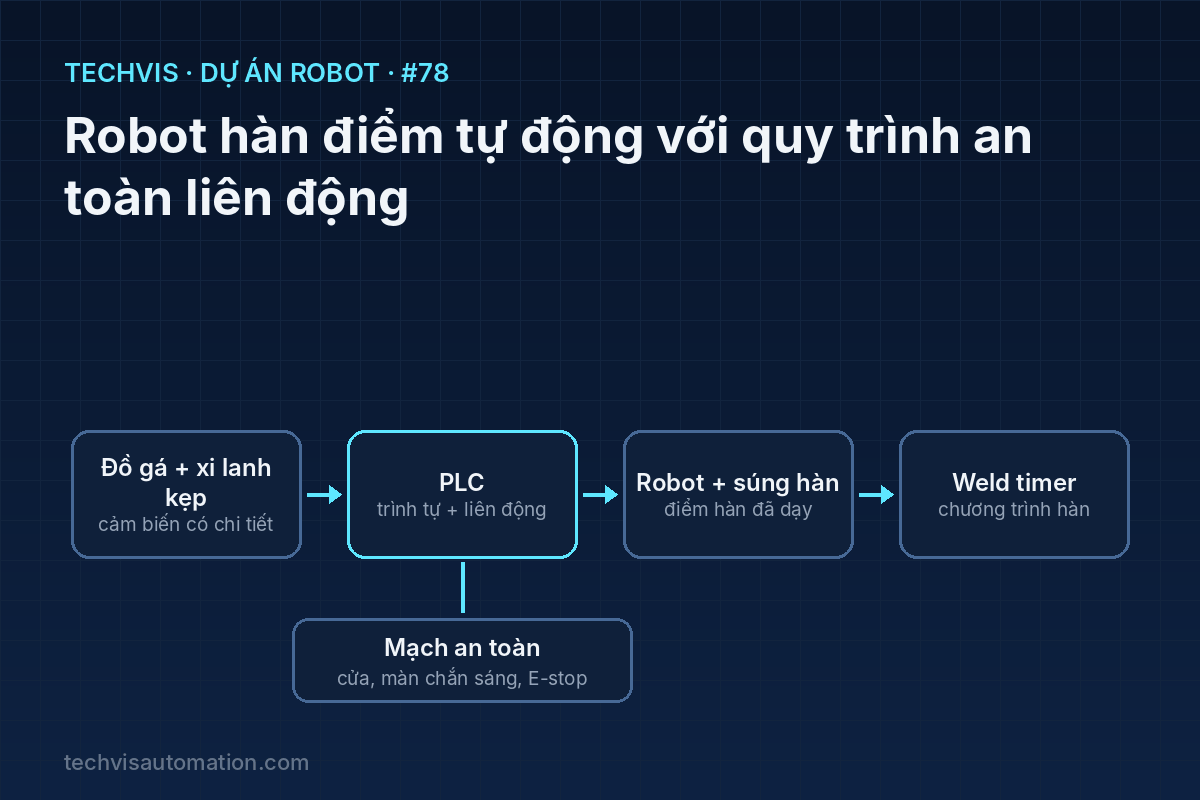
Tích hợp ô robot hàn điểm: tay robot công nghiệp mang súng hàn, bộ điều khiển hàn (weld timer) với chương trình hàn th...
DỰ ÁN ROBOT
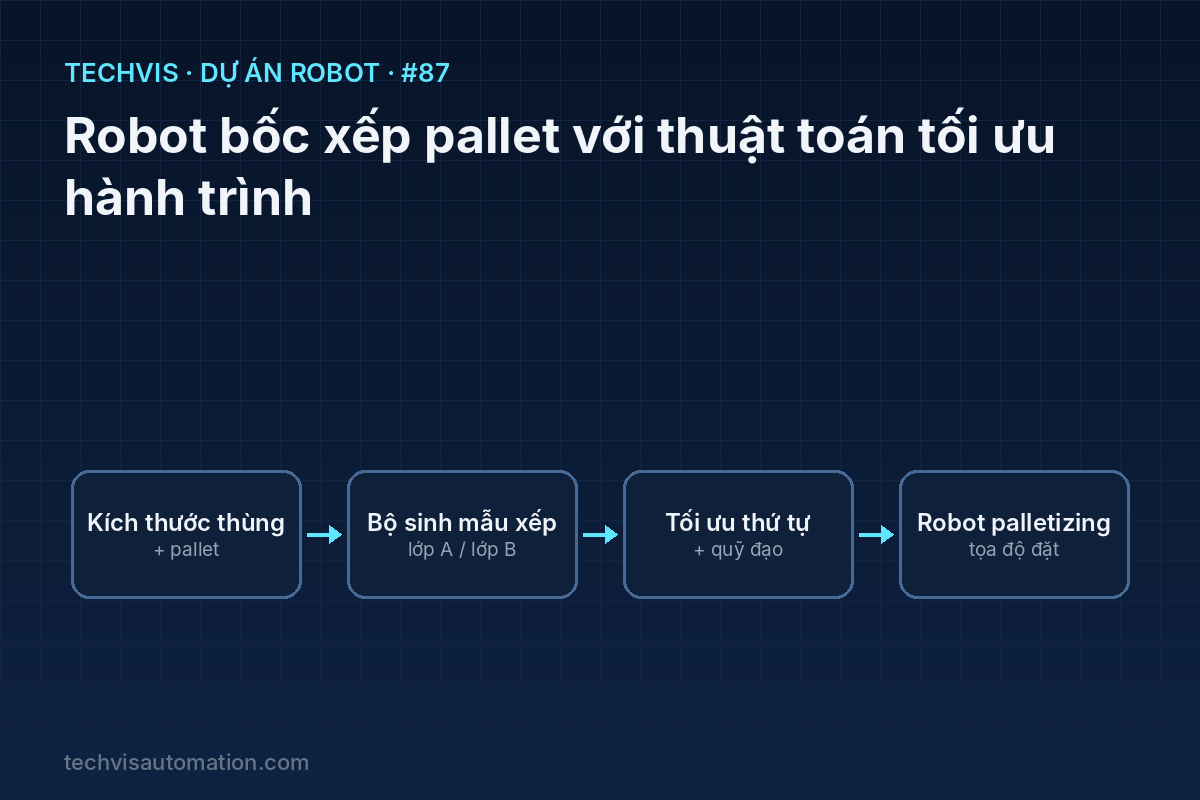
Ứng dụng robot xếp thùng lên pallet (palletizing): tính số thùng tối đa mỗi lớp, sinh mẫu xếp đan xen giữa các lớp để...
DỰ ÁN ROBOT
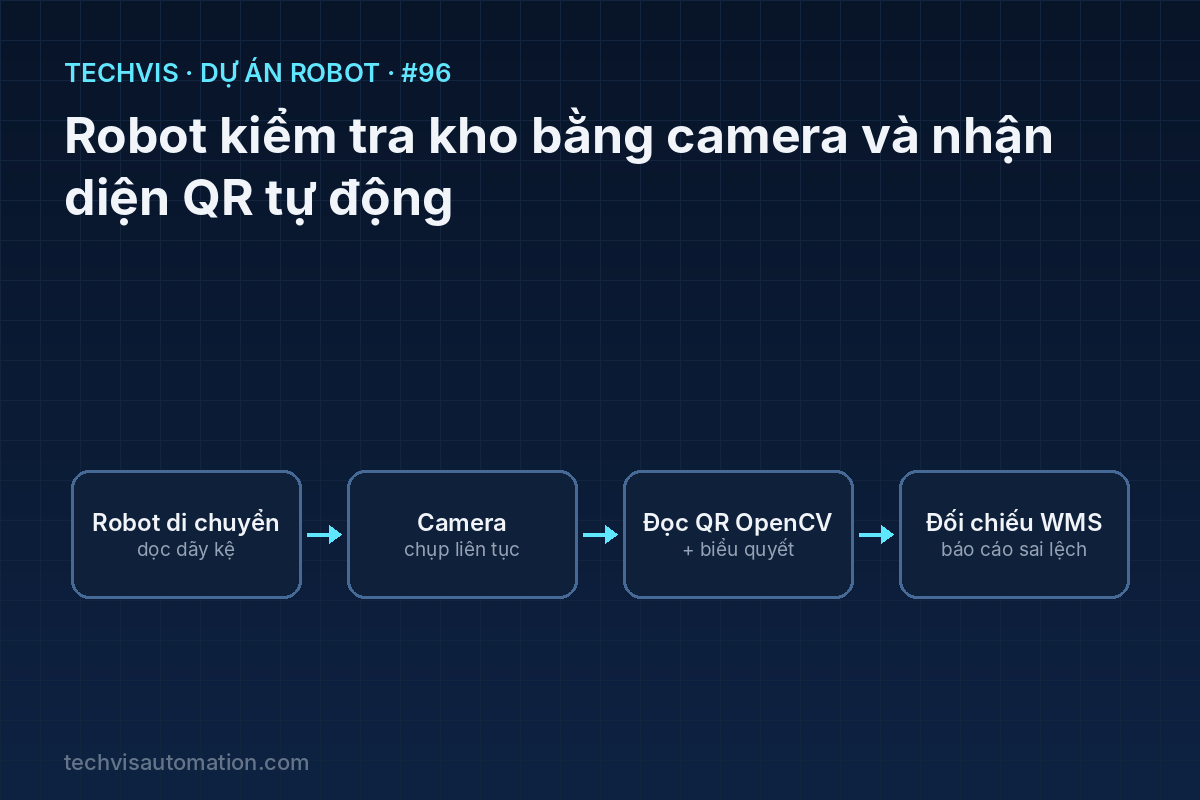
Robot kiểm kê kho tự động: robot di chuyển dọc các dãy kệ, camera đọc mã QR trên nhãn vị trí và nhãn hàng, tổng hợp bằ...
DỰ ÁN ROBOT
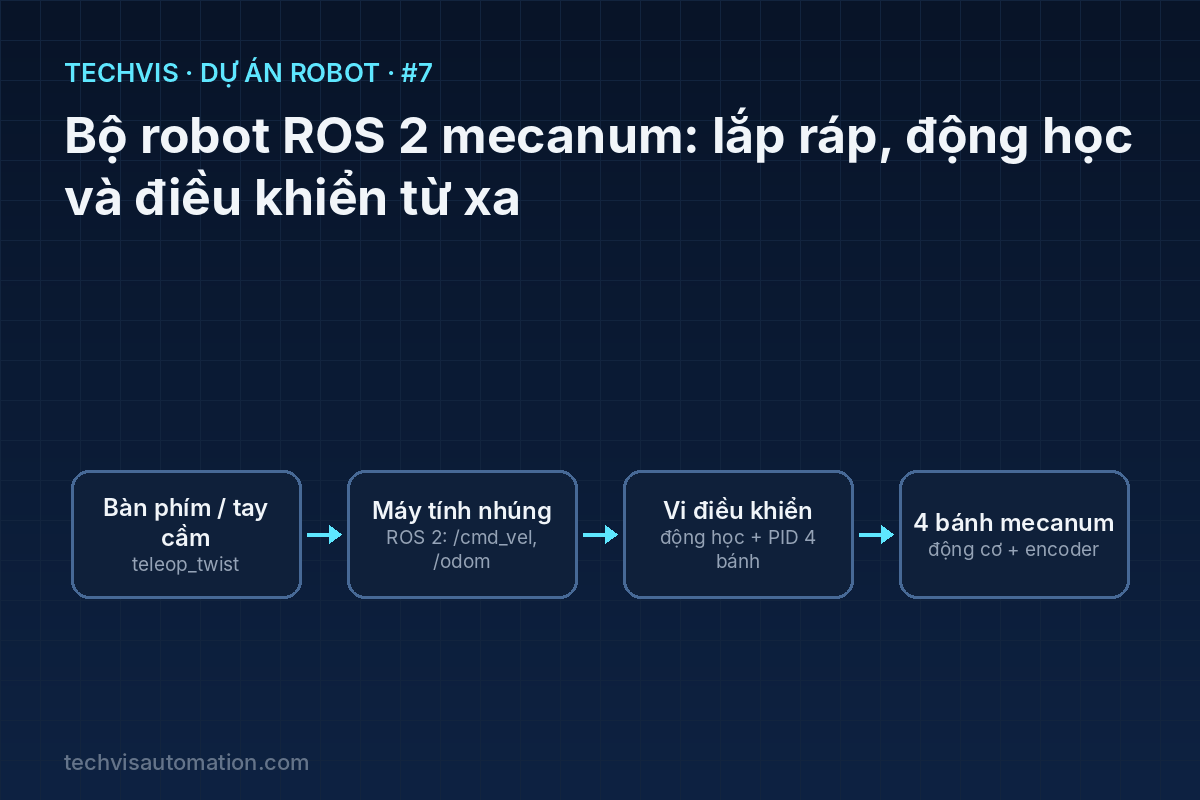
Xây dựng robot di chuyển đa hướng 4 bánh mecanum chạy ROS 2: lựa chọn phần cứng, động học nghịch/thuận, firmware vi đi...