Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
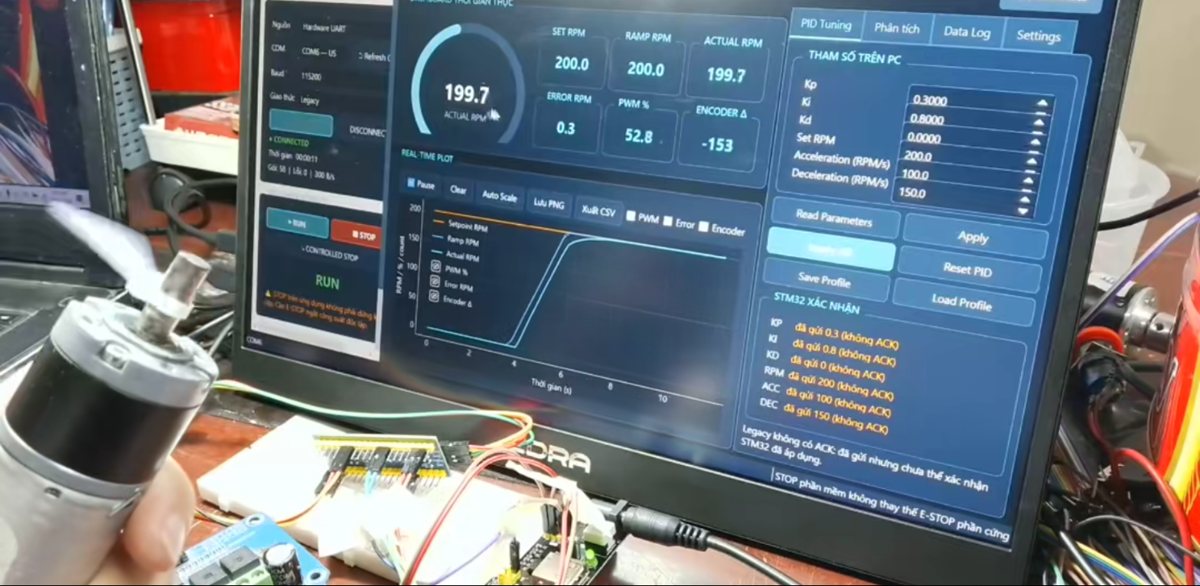
Hệ điều khiển tốc độ động cơ DC vòng kín trên STM32F103C8: encoder đo RPM, PID (Kp 0,3 – Ki 0,8) có ramp tăng/giảm tốc, hỗ trợ driver PWM + IN1/IN2 và 2-PWM, App PC chỉnh tham số, RUN/STOP, vẽ đồ thị và xuất CSV qua UART. Mô hình thật: đặt 200 → 150 → 100 → 114 RPM, sai lệch dưới 0,5 RPM.
Dự án xây dựng hệ điều khiển tốc độ động cơ DC vòng kín trên STM32: encoder đo tốc độ thật, bộ PID tự chỉnh PWM để giữ đúng số vòng/phút đặt, có tăng/giảm tốc mềm (ramp) và một App trên máy tính để chỉnh tham số, ra lệnh và vẽ đồ thị đáp ứng theo thời gian thực qua UART. Đây là mô hình chạy trên phần cứng thật, không phải mô phỏng.
1. Video demo
Xem video trên TikTok TechVis Automation: Lập trình PID ổn định tốc độ động cơ trên STM32 (78 giây). Trong video, tốc độ đặt được đổi 200 → 150 → 100 → 114 RPM và tốc độ thực bám theo với sai lệch dưới 0,5 RPM.
2. Mục tiêu dự án
- Đọc encoder bằng Timer Encoder Mode và tính tốc độ RPM.
- Điều khiển tốc độ bằng PID (PI) có chống bão hòa, ramp ACC/DEC.
- Hỗ trợ 2 kiểu đấu driver: PWM + IN1/IN2 (L298N, TB6612…) và 2-PWM (BTS7960…).
- Giao tiếp UART với App PC: cài đặt Kp, Ki, Kd, tốc độ đặt, gia tốc; RUN/STOP; gửi dữ liệu để vẽ đồ thị, lưu CSV.
- Tổ chức chương trình theo module rõ ràng (encoder, PID, ramp, motor, giao thức).
3. Kiến trúc và phần cứng
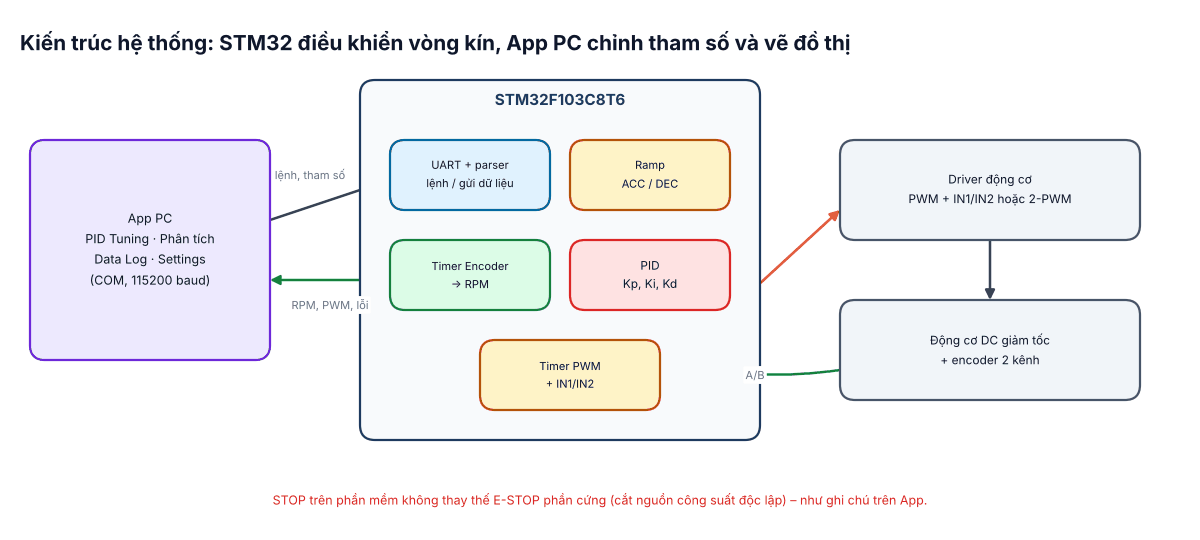
| Thành phần | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 (Blue Pill) | 72 MHz, timer encoder + PWM | Bộ điều khiển vòng kín |
| Động cơ DC giảm tốc có encoder | Encoder Hall 2 kênh A/B | Cơ cấu chấp hành + phản hồi tốc độ |
| Driver động cơ | Kiểu PWM + IN1/IN2 hoặc 2-PWM | Khuếch đại công suất, đảo chiều |
| USB–UART (hoặc USB của board) | 115200 baud | Nối App PC |
| Nguồn động cơ riêng | Theo điện áp động cơ (ví dụ 12 V) | Tách khỏi nguồn 3,3 V của vi điều khiển |
| App PC | PID Tuning, đồ thị, Data Log, Profile | Chỉnh tham số và giám sát |
4. Ứng dụng PC
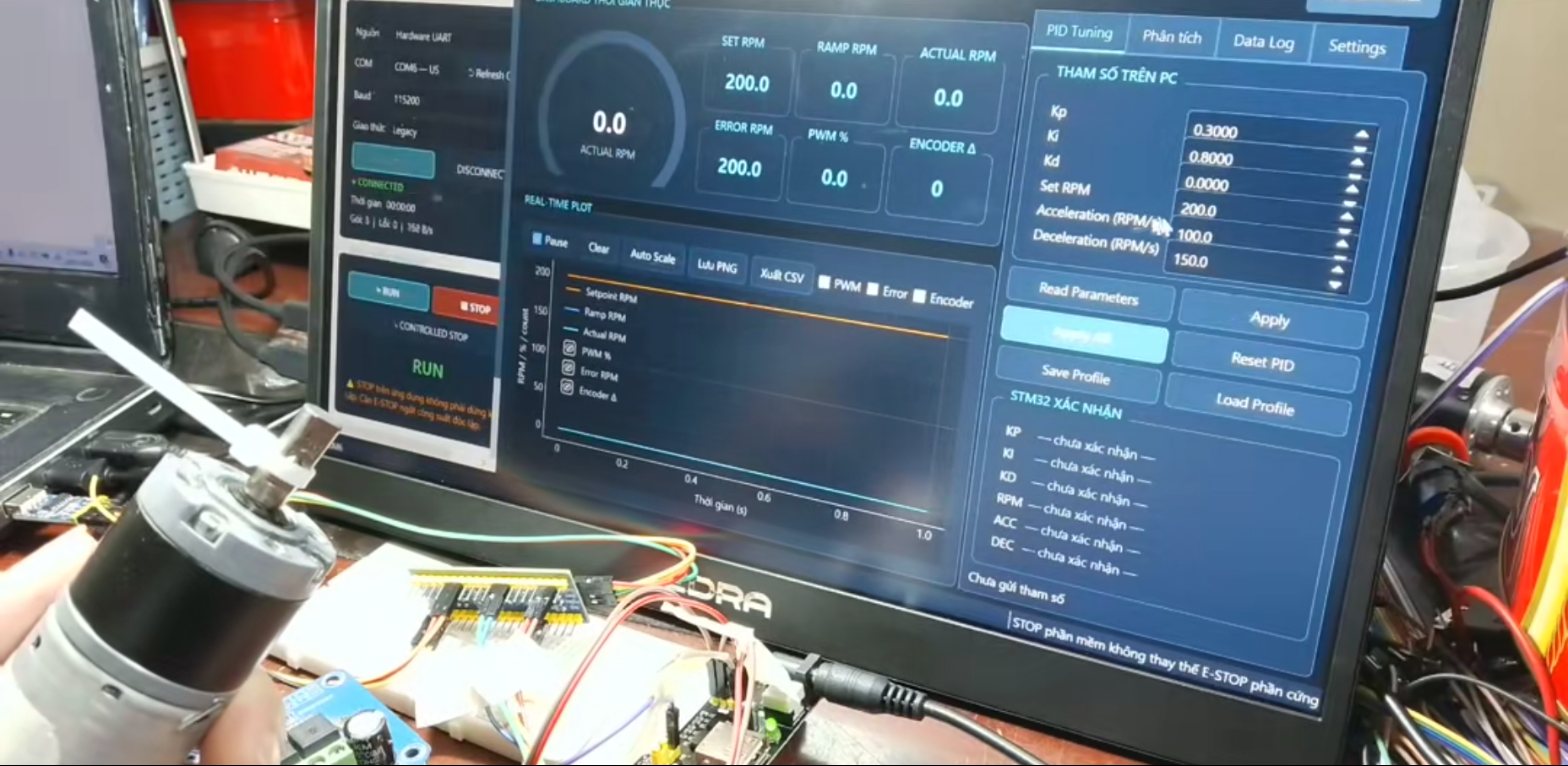
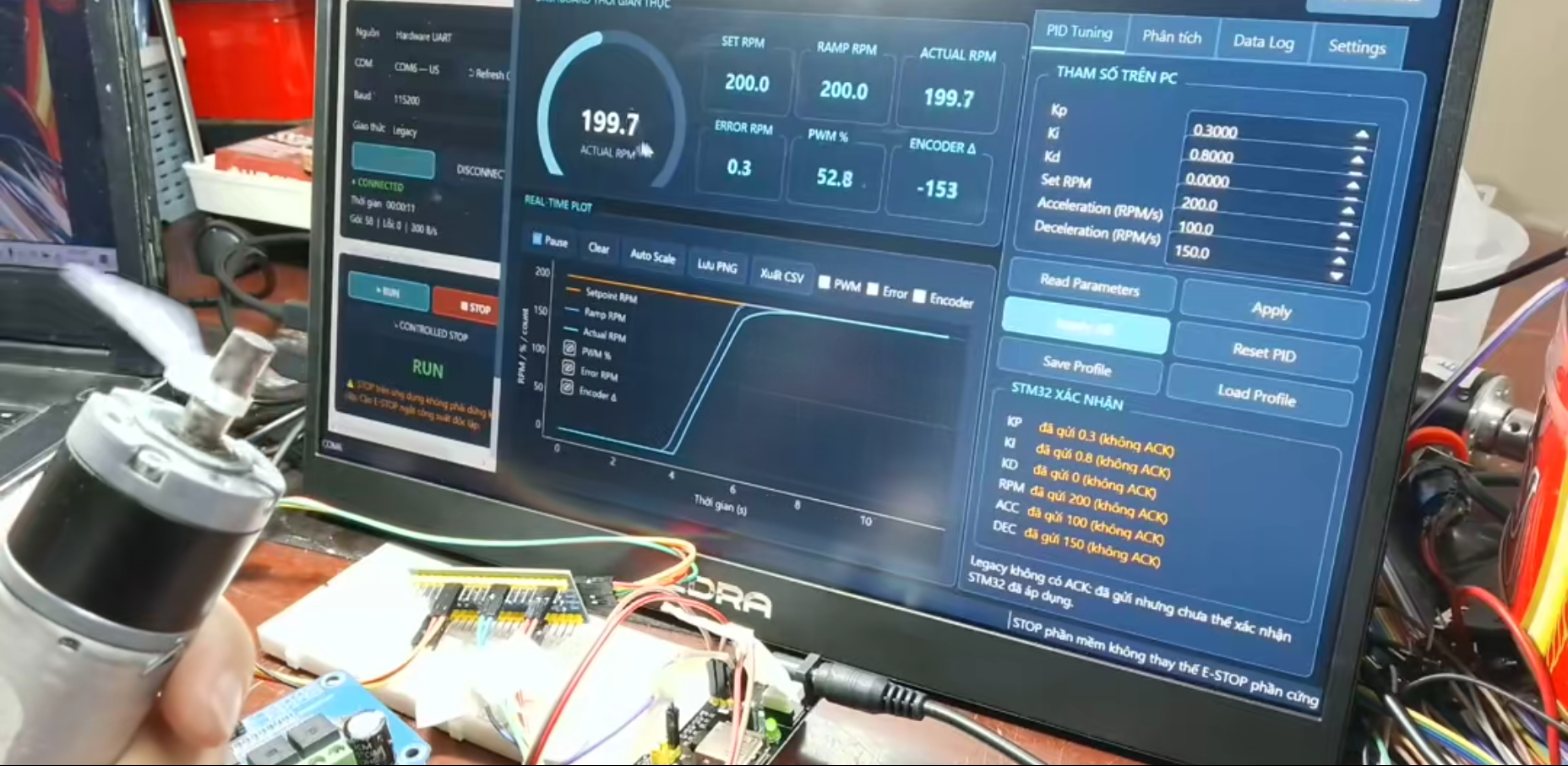
App PC trong video (kết nối COM, 115200 baud, "Hardware UART") gồm:
- Bảng thời gian thực: đồng hồ Actual RPM, các ô Set RPM, Ramp RPM, Actual RPM, Error RPM, PWM %, Encoder Δ; thống kê số gói, số lỗi, tốc độ truyền.
- Đồ thị thời gian thực: Setpoint/Ramp/Actual RPM, tùy chọn PWM, Error, Encoder; Pause, Clear, Auto Scale, lưu ảnh PNG, xuất CSV.
- PID Tuning: nhập Kp, Ki, Kd, Set RPM, Acceleration, Deceleration; Read Parameters, Apply, Reset PID, Save/Load Profile; khung "STM32 xác nhận" cho biết từng tham số đã gửi/được xác nhận.
- Điều khiển: RUN, STOP và "Controlled stop" (dừng theo dốc giảm tốc). App nhắc rõ: STOP phần mềm không thay thế E-STOP phần cứng.
- Các tab Phân tích, Data Log, Settings cho đánh giá đáp ứng, ghi dữ liệu và cấu hình cổng/giao thức.
Ở chế độ giao thức "Legacy" firmware không gửi xác nhận, nên App hiển thị "đã gửi (không ACK)". Khi firmware trả lời ACK cho từng lệnh (như ví dụ ở mục 6), App biết chắc STM32 đã áp dụng tham số.
5. Nguyên lý điều khiển
Vì sao cần vòng kín. Cùng một mức PWM, tốc độ động cơ DC thay đổi theo tải, điện áp nguồn và nhiệt độ. Bộ PID đo tốc độ thật từ encoder, so với tốc độ đặt và tự chỉnh PWM để sai lệch về gần 0 – trong video, khi đặt 200 RPM, sai lệch ổn định chỉ khoảng 0,1–0,3 RPM.
Ramp tăng/giảm tốc. Thay vì đổi setpoint đột ngột, firmware tăng/giảm dần theo gia tốc ACC và giảm tốc DEC (RPM/s). Trên đồ thị của App, đường Ramp RPM đi lên từ 0 tới 200 RPM trong khoảng 2 s, đúng với ACC = 100 RPM/s đã gửi xuống STM32. Ramp giúp giảm dòng khởi động, giảm sốc cơ khí và tránh vọt lố.
PID rời rạc. Mỗi chu kỳ T: e = ramp − rpm; u = Kp·e + Σ(Ki·e·T) + Kd·Δe/T, kẹp trong 0–100 %. Tham số trong video: Kp = 0,3, Ki = 0,8, Kd = 0 (thực chất là bộ PI – phổ biến cho điều khiển tốc độ vì khâu D khuếch đại nhiễu encoder). Khâu tích phân chỉ cộng khi đầu ra chưa bão hòa (chống windup).
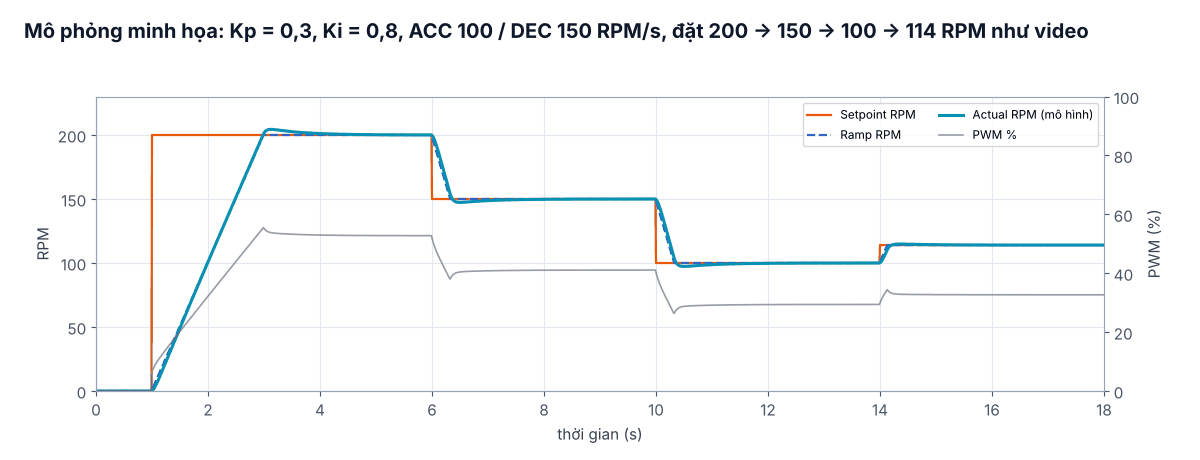
Đặc tính động cơ đọc từ video. Ghi lại PWM xác lập ở các tốc độ đặt cho thấy quan hệ gần tuyến tính với vùng chết khoảng 6 % PWM (dưới mức này động cơ chưa quay do ma sát). Đây cũng là cơ sở để thêm khâu bù thuận (feed-forward) giúp PID đáp ứng nhanh hơn.
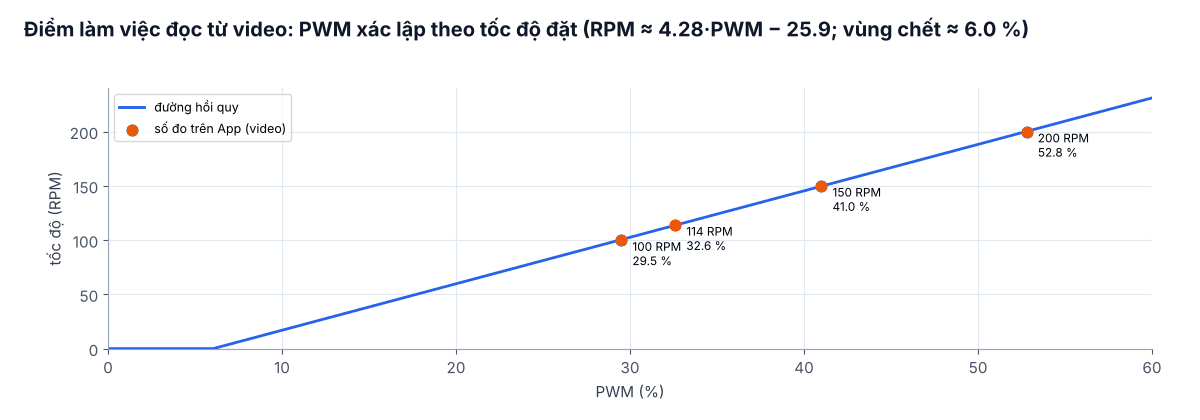
| Setpoint (RPM) | Actual (RPM) | Sai lệch | PWM | Encoder Δ |
|---|---|---|---|---|
| 200 | 199,7 | 0,3 | 52,8 % | −153 |
| 150 | 149,8–149,9 | 0,1–0,2 | 41,0–41,1 % | −115 |
| 114 | 113,9–114,0 | 0,0–0,1 | 32,6–32,7 % | −87…−88 |
| 100 | 100,1 | −0,1 | 29,5 % | −77 |
Encoder Δ là số xung đếm được trong một chu kỳ lấy mẫu; tỉ lệ Δ/RPM gần như không đổi (≈ 0,77) chứng tỏ phép đo tuyến tính. Dấu âm chỉ phụ thuộc chiều đếm của encoder.
6. Chương trình STM32 (các phần chính, minh họa)
Các đoạn dưới đây minh họa cấu trúc firmware (HAL, CubeMX). Chân, timer và số xung/vòng cần chỉnh theo phần cứng của bạn.
Bộ tạo ramp (giới hạn gia tốc ACC/DEC theo RPM/s) – setpoint thật đưa vào PID là ramp_rpm:
typedef struct { float kp, ki, kd, acc, dec; } PidParams_t;
volatile PidParams_t prm = {0.3f, 0.8f, 0.0f, 100.0f, 150.0f};
volatile float set_rpm = 0.0f;
float ramp_rpm = 0.0f;

#define TS 0.01f                       /* chu kỳ điều khiển 10 ms (ngắt timer) */

static void Ramp_Update(void)
{
    if (ramp_rpm < set_rpm) {
        ramp_rpm += prm.acc * TS;
        if (ramp_rpm > set_rpm) ramp_rpm = set_rpm;
    } else if (ramp_rpm > set_rpm) {
        ramp_rpm -= prm.dec * TS;
        if (ramp_rpm < set_rpm) ramp_rpm = set_rpm;
    }
}
Đo tốc độ từ encoder và bộ PID (đầu ra là % PWM, có chống bão hòa tích phân):
#define COUNTS_PER_REV  1320.0f        /* xung/vòng trục ra sau ×4 và hộp số – đặt theo động cơ thực tế */

float actual_rpm = 0.0f, pwm_pct = 0.0f, err_rpm = 0.0f;
int16_t enc_delta = 0;
static uint16_t enc_last = 0;
static float integ = 0.0f, err_prev = 0.0f;

static void Speed_Update(void)
{
    uint16_t now = (uint16_t)__HAL_TIM_GET_COUNTER(&htim2);
    enc_delta = (int16_t)(now - enc_last);           /* tự xử lý tràn 16 bit */
    enc_last = now;
    float rpm = (float)enc_delta * 60.0f / (COUNTS_PER_REV * TS);
    if (rpm < 0) rpm = -rpm;
    actual_rpm = 0.7f * actual_rpm + 0.3f * rpm;     /* lọc thông thấp nhẹ */
}

static float PID_Update(float sp, float pv)
{
    err_rpm = sp - pv;
    float d = (err_rpm - err_prev) / TS;
    err_prev = err_rpm;
    float u = prm.kp * err_rpm + integ + prm.kd * d;
    if ((u < 100.0f || err_rpm < 0) && (u > 0.0f || err_rpm > 0))
        integ += prm.ki * err_rpm * TS;              /* chỉ tích phân khi không bị kẹp */
    if (u > 100.0f) u = 100.0f;
    if (u < 0.0f) u = 0.0f;
    return u;
}
Ngắt timer 10 ms gọi cả chuỗi, xuất PWM cho hai kiểu driver:
typedef enum { DRV_PWM_DIR, DRV_DUAL_PWM } DriverMode_t;
DriverMode_t drv_mode = DRV_PWM_DIR;
volatile uint8_t running = 0, forward = 1;

static void Motor_Output(float pct)
{
    uint32_t ccr = (uint32_t)(pct * (__HAL_TIM_GET_AUTORELOAD(&htim3) + 1) / 100.0f);
    if (drv_mode == DRV_PWM_DIR) {                    /* L298N/TB6612: ENA = PWM, IN1/IN2 = chiều */
        HAL_GPIO_WritePin(IN1_GPIO_Port, IN1_Pin, forward ? GPIO_PIN_SET : GPIO_PIN_RESET);
        HAL_GPIO_WritePin(IN2_GPIO_Port, IN2_Pin, forward ? GPIO_PIN_RESET : GPIO_PIN_SET);
        __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_1, ccr);
    } else {                                          /* BTS7960: RPWM / LPWM */
        __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_1, forward ? ccr : 0);
        __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_2, forward ? 0 : ccr);
    }
}

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
    if (htim->Instance != TIM4) return;
    Speed_Update();
    if (!running) { set_rpm = 0; }
    Ramp_Update();
    pwm_pct = (ramp_rpm <= 0.0f && actual_rpm < 1.0f) ? 0.0f : PID_Update(ramp_rpm, actual_rpm);
    if (pwm_pct == 0.0f) integ = 0.0f;
    Motor_Output(pwm_pct);
}
Nhận lệnh và gửi dữ liệu qua UART (ví dụ định dạng dòng văn bản; App trong video có chế độ "Legacy" không ACK):
#include <stdlib.h>
#include <string.h>

/* Lệnh: "KP=0.3", "KI=0.8", "KD=0", "RPM=200", "ACC=100", "DEC=150", "RUN", "STOP" (kết thúc '\n') */
void Cmd_Handle(char *line)
{
    char *eq = strchr(line, '=');
    float v = eq ? (float)atof(eq + 1) : 0.0f;
    if      (!strncmp(line, "KP=", 3))  prm.kp = v;
    else if (!strncmp(line, "KI=", 3)) { prm.ki = v; integ = 0.0f; }
    else if (!strncmp(line, "KD=", 3))  prm.kd = v;
    else if (!strncmp(line, "RPM=", 4)) set_rpm = (v < 0) ? 0 : v;
    else if (!strncmp(line, "ACC=", 4)) prm.acc = v;
    else if (!strncmp(line, "DEC=", 4)) prm.dec = v;
    else if (!strcmp(line, "RUN"))      running = 1;
    else if (!strcmp(line, "STOP"))     running = 0;   /* dừng có kiểm soát theo DEC */
    else return;
    printf("ACK %s\r\n", line);                        /* chế độ có xác nhận */
}

void Telemetry_Send(void)                              /* gọi mỗi 50–100 ms trong while(1) */
{
    printf("D,%.1f,%.1f,%.1f,%.1f,%.1f,%d\r\n",
           set_rpm, ramp_rpm, actual_rpm, err_rpm, pwm_pct, enc_delta);
}
7. Cấu hình và các bước chỉnh PID
- CubeMX: HSE 72 MHz; TIM2 Encoder Mode TI1 and TI2 (PA0/PA1); TIM3 PWM (ví dụ 20 kHz cho driver MOSFET, 1 kHz cho L298N); TIM4 ngắt 10 ms cho vòng điều khiển; USART1 115200 baud.
- Kiểm tra encoder trước: quay tay trục động cơ, Encoder Δ phải đổi dấu theo chiều quay; tính COUNTS_PER_REV = xung/vòng encoder × 4 × tỉ số truyền.
- Chạy hở (Kp = Ki = 0, đặt PWM cố định) để tìm vùng chết và tốc độ tối đa – như bảng số liệu ở mục 5.
- Bắt đầu với Ki = 0, tăng Kp tới khi đáp ứng nhanh nhưng chưa dao động; sau đó tăng Ki để triệt sai lệch xác lập; Kd thường để 0.
- Đặt ACC/DEC hợp lý (ví dụ 100–200 RPM/s) để giảm vọt lố khi đổi tốc độ lớn; lưu bộ tham số tốt bằng Save Profile.
8. Lỗi thường gặp
- Động cơ chạy hết tốc độ không kiểm soát: phản hồi encoder ngược dấu (vòng hồi tiếp dương) – đảo A/B hoặc đảo chiều đếm.
- Tốc độ dao động quanh setpoint: Kp hoặc Ki quá lớn, chu kỳ lấy mẫu quá ngắn làm RPM nhiễu – tăng lọc hoặc tăng chu kỳ.
- Vọt lố lớn khi đổi tốc độ: thiếu chống windup hoặc ramp quá dốc.
- App báo "không ACK": firmware chạy giao thức cũ không trả lời – kiểm tra cấu hình giao thức trong tab Settings.
- Reset STM32 khi động cơ khởi động: chung nguồn, sụt áp – tách nguồn động cơ, nối chung GND, thêm tụ lọc.
9. Hướng mở rộng
- Điều khiển vị trí (vòng ngoài vị trí + vòng trong tốc độ) cho cơ cấu servo.
- Tự động dò tham số (auto-tune) từ đáp ứng bước.
- Thay UART bằng CAN/RS485 để điều khiển nhiều động cơ; ứng dụng cho băng tải, AGV, robot.
- Xem thêm dự án #43 "STM32 đọc encoder và điều khiển tốc độ động cơ DC chính xác" và Bài tập 03 (#15) trong playlist STM32.
10. Bộ tài liệu khi mua dự án (150.000đ)
- Code nạp STM32: project firmware hoàn chỉnh (encoder, PID, ramp, điều khiển driver, giao tiếp UART với App) cùng file nạp cho STM32F103C8T6.
- Phần mềm giao diện PC: App PID Tuning như trong video – chỉnh Kp/Ki/Kd, tốc độ đặt, gia tốc, RUN/STOP, đồ thị thời gian thực, xuất CSV, lưu/tải profile.