Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
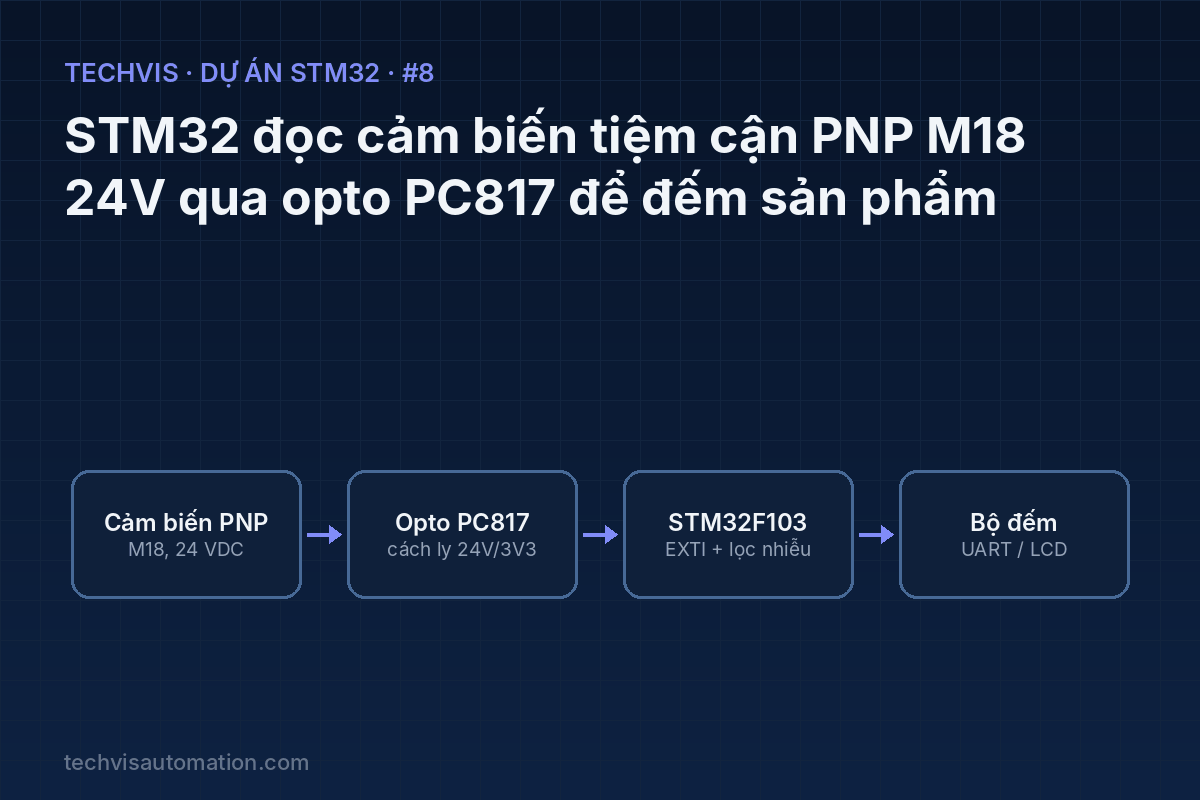
Ghép cảm biến tiệm cận công nghiệp PNP M18 (24 VDC) với STM32 an toàn qua opto PC817, lọc nhiễu bằng ngắt và thời gian khóa, đếm sản phẩm trên băng tải và tính tốc độ sản phẩm/phút.
Cảm biến tiệm cận M18 loại PNP là thiết bị rất phổ biến trên băng tải, máy đóng gói, máy CNC. Nó làm việc ở 24 VDC, trong khi chân STM32 chỉ chịu 3,3 V (một số chân 5 V). Dự án này hướng dẫn cách ghép hai thế giới điện áp đó đúng kỹ thuật và viết chương trình đếm sản phẩm không bị đếm sai vì nhiễu.
1. Bài toán thực tế
Nối thẳng dây tín hiệu 24 V vào chân vi điều khiển sẽ làm cháy chip. Ngoài ra môi trường nhà xưởng có nhiễu từ biến tần, contactor; nếu không lọc, một sản phẩm đi qua có thể bị đếm thành hai, ba lần.
2. Mục tiêu dự án
- Hiểu dây nối và mức tín hiệu của cảm biến PNP 3 dây (nâu +V, xanh 0V, đen tín hiệu).
- Thiết kế mạch cách ly bằng opto PC817: tính điện trở hạn dòng và công suất.
- Đếm sản phẩm bằng ngắt ngoài (EXTI) kèm thời gian khóa chống dội.
- Tính tốc độ sản phẩm/phút và gửi kết quả qua UART.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Cảm biến tiệm cận cảm ứng M18 PNP NO | 10–30 VDC, 3 dây, khoảng cách phát hiện cỡ 5–8 mm (tùy loại flush/non-flush) | Phát hiện sản phẩm kim loại |
| Opto PC817 | CTR ≥ 50 %, LED IF ~ 5–20 mA | Cách ly 24 V và 3,3 V |
| Điện trở 3,3 kΩ 0,5 W | Hạn dòng LED opto | IF ≈ (24 − 1,2) / 3300 ≈ 6,9 mA |
| Điện trở 10 kΩ + tụ 10 nF | Kéo lên 3,3 V và lọc RC | Tạo mức logic sạch cho STM32 |
| Diode 1N4148 | Mắc ngược song song LED opto | Bảo vệ khi đấu nhầm cực |
| STM32F103C8T6 + nguồn 24 VDC | Nguồn tổ ong 24 V cho cảm biến | Xử lý và cấp nguồn |
Công suất trên điện trở 3,3 kΩ: P = (22,8 V)² / 3300 ≈ 0,16 W, nên chọn loại 0,5 W cho mát và bền.
4. Sơ đồ khối và đấu nối

Khi có kim loại trước mặt, cảm biến PNP nối dây đen lên +24 V (sourcing). Dòng đi qua điện trở 3,3 kΩ và LED của PC817 về 0 V, làm transistor phía ra dẫn và kéo chân PA0 xuống 0. Như vậy tín hiệu tại STM32 là mức thấp khi có sản phẩm. GND của 24 V và GND của STM32 tách riêng – đó chính là ý nghĩa của cách ly.
Bảng đấu nối
| Phía | Điểm nối | Ghi chú |
|---|---|---|
| Cảm biến | Nâu → +24 V; Xanh → 0 V (24 V) | Nguồn cảm biến |
| Cảm biến | Đen → 3,3 kΩ → Anode PC817 (chân 1) | Cathode (chân 2) về 0 V của nguồn 24 V |
| STM32 | Collector PC817 (chân 4) → PA0 | Kéo lên 3,3 V bằng 10 kΩ, tụ 10 nF xuống GND |
| STM32 | Emitter PC817 (chân 3) → GND STM32 | Không nối chung với 0 V 24 V |
5. Nguyên lý và thuật toán
Thời gian đáp ứng của opto. PC817 có thời gian tắt vài chục µs với điện trở kéo lên 10 kΩ – quá đủ cho băng tải (vài chục sản phẩm/giây). Tụ 10 nF cùng 10 kΩ tạo hằng số thời gian 0,1 ms, lọc gai nhiễu ngắn.
Chống đếm trùng. Ngắt sườn xuống được kích hoạt mỗi khi tín hiệu từ 1 → 0. Chương trình chỉ chấp nhận xung mới nếu đã cách xung trước ít nhất LOCKOUT_MS (ví dụ 20 ms) – nhỏ hơn khoảng cách thời gian ngắn nhất giữa hai sản phẩm thật.
Tốc độ sản phẩm. Đếm số xung trong cửa sổ 60 s trượt hoặc đơn giản là lấy 60000 / (khoảng thời gian giữa hai sản phẩm gần nhất, tính bằng ms).
6. Chương trình mẫu
Ngắt EXTI0 (PA0, sườn xuống, có pull-up) và tính toán trong vòng lặp chính:
#define LOCKOUT_MS 20

volatile uint32_t count = 0, lastEdge = 0, period = 0;

void HAL_GPIO_EXTI_Callback(uint16_t pin)
{
    if (pin != GPIO_PIN_0) return;
    uint32_t now = HAL_GetTick();
    if (now - lastEdge < LOCKOUT_MS) return;   // bỏ xung nhiễu / dội
    period = now - lastEdge;
    lastEdge = now;
    count++;
}

/* trong while(1) */
static uint32_t tPrint = 0;
if (HAL_GetTick() - tPrint >= 1000) {
    tPrint = HAL_GetTick();
    uint32_t ppm = (period > 0 && HAL_GetTick() - lastEdge < 5000)
                   ? 60000UL / period : 0;       // sản phẩm/phút
    printf("count=%lu  rate=%lu sp/phut\r\n", count, ppm);
}
Cấu hình trong CubeMX: PA0 = GPIO_EXTI0, mode External Interrupt Falling edge, pull-up; bật NVIC EXTI line0.
7. Các bước triển khai và kiểm thử
- Đấu mạch opto trên breadboard, chưa cắm STM32. Đo điện áp tại PA0 bằng đồng hồ: ~3,3 V khi không có kim loại, ~0,2 V khi đưa vật kim loại lại gần.
- Nạp chương trình, mở UART 115200 và đưa vật qua lại: mỗi lần chỉ được tăng 1.
- Cho băng tải chạy ở tốc độ cao nhất, so số đếm với số đếm tay trong 100 sản phẩm.
- Thử nhiễu: bật/tắt động cơ, contactor gần đó – số đếm không được nhảy.
8. Lỗi thường gặp và cách xử lý
- Đếm nhảy nhiều số: tăng
LOCKOUT_MS, đi dây tín hiệu xa dây động lực, dùng cáp có lớp chống nhiễu. - Không bao giờ có tín hiệu: đang dùng cảm biến NPN (kéo về 0 V) – với NPN, nối Anode opto lên +24 V qua điện trở và Cathode vào dây đen.
- Đèn cảm biến sáng nhưng STM32 không thấy: kiểm tra GND phía ra của opto đã nối GND STM32 chưa.
- Không phát hiện vật: vật không phải kim loại hoặc vượt khoảng cách phát hiện; vật nhựa cần cảm biến điện dung hoặc quang.
9. Hướng mở rộng
- Dùng timer ở chế độ Input Capture để đo chu kỳ chính xác tới µs thay vì ms.
- Lưu tổng sản phẩm theo ca vào Flash/EEPROM, gửi lên HMI qua Modbus RTU (xem dự án #61).
- Mở rộng thành module 8 kênh vào 24 V cách ly cho các dự án PLC mini.