Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
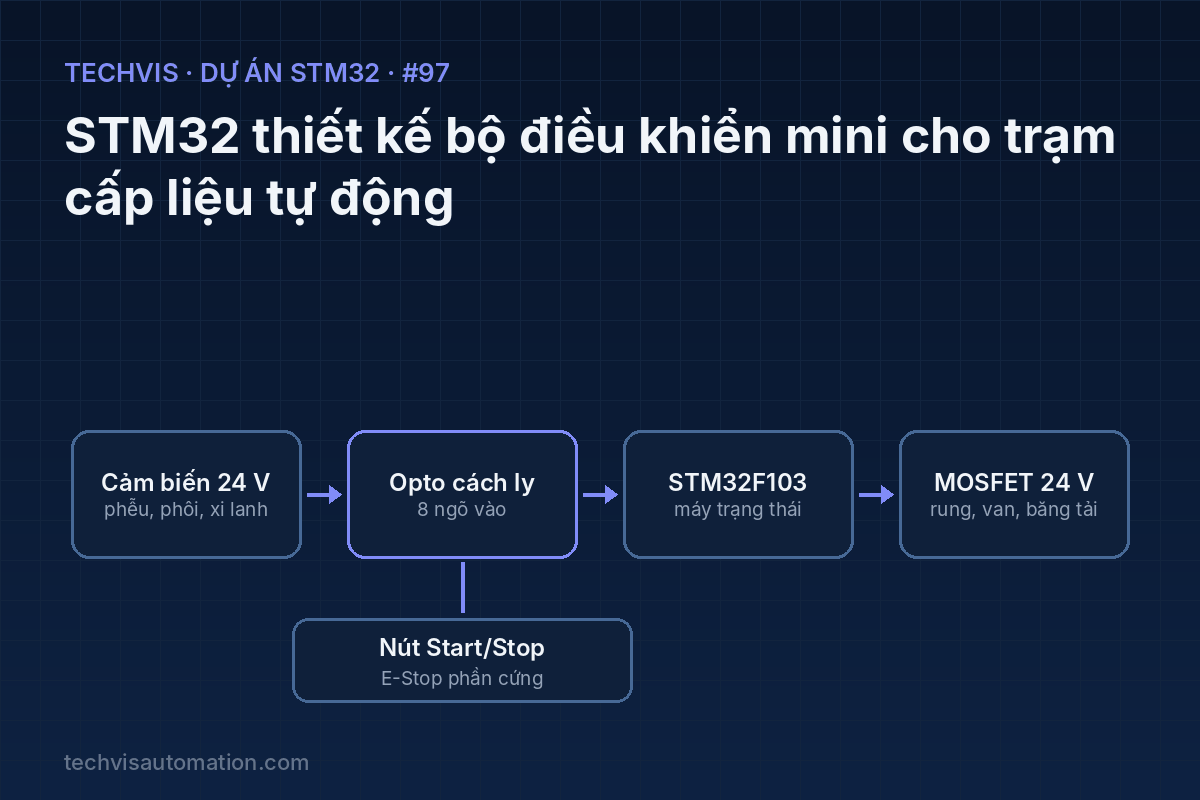
Bộ điều khiển dạng "PLC mini" dùng STM32 cho trạm cấp phôi: ngõ vào 24 V cách ly, ngõ ra MOSFET điều khiển rung cấp liệu, xi lanh và băng tải; chương trình theo máy trạng thái có chế độ Tay/Tự động, liên động, báo lỗi quá thời gian và watchdog.
Trạm cấp liệu tự động (rung cấp phôi → đẩy phôi bằng xi lanh → băng tải chuyển sang máy kế tiếp) là cụm rất phổ biến trong dây chuyền lắp ráp. Thường người ta dùng PLC, nhưng với máy nhỏ sản xuất số lượng nhiều, một bo STM32 tự thiết kế giúp giảm chi phí và là bài tập tuyệt vời để hiểu cách một PLC làm việc bên trong.
1. Bài toán thực tế
Trạm cần chạy tự động liên tục, dừng an toàn khi có sự cố (kẹt phôi, xi lanh không về), cho phép thợ vận hành chạy tay từng cơ cấu khi chỉnh máy, và hiển thị lỗi rõ ràng để xử lý nhanh.
2. Mục tiêu dự án
- Thiết kế phần cứng I/O 24 V công nghiệp: 8 vào cách ly, 6 ra MOSFET có diode dập.
- Viết chương trình theo máy trạng thái với chế độ Tay/Tự động.
- Liên động: chỉ đẩy phôi khi băng tải trống; chỉ chạy khi cửa che an toàn đóng.
- Giám sát quá thời gian từng bước, báo mã lỗi; watchdog IWDG chống treo chương trình.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 | — | Bộ xử lý |
| Opto PC817 × 8 + điện trở 3,3 kΩ | Ngõ vào 24 V kiểu PNP | Cảm biến, nút nhấn |
| MOSFET logic-level (IRLZ44N/AO3400) × 6 + diode 1N4007 | Kéo tải 24 V phía âm | Van điện từ, relay động cơ, rung |
| Cảm biến: mức phễu, có phôi, 2 công tắc hành trình xi lanh, băng tải trống | 24 V PNP | Trạng thái máy |
| Van 5/2 điện từ + xi lanh khí nén | 24 VDC | Đẩy phôi |
| Nút Start, Stop, chọn Tay/Tự động, E-Stop | E-Stop cắt nguồn ngõ ra bằng relay an toàn | Vận hành |
Dừng khẩn cấp (E-Stop) phải cắt trực tiếp nguồn 24 V của các cơ cấu chấp hành bằng mạch phần cứng (relay an toàn), không chỉ dựa vào phần mềm. Phần mềm chỉ đọc trạng thái E-Stop để hiển thị và đặt lại trình tự.
4. Sơ đồ khối và đấu nối

Mạch vào giống dự án #8 (opto PC817). Mỗi ngõ ra là MOSFET kênh N kéo phía âm của tải; tải cảm (cuộn van, relay) luôn có diode dập song song. Ở đầu mỗi vòng lặp, chương trình "chụp" toàn bộ ngõ vào vào một biến, chạy logic, rồi mới xuất ngõ ra – giống chu kỳ quét của PLC.
Bảng tham chiếu
| Bước | Điều kiện chuyển | Ngõ ra | Giới hạn thời gian |
|---|---|---|---|
| 0 – Chờ | Tự động + Start + cửa đóng | — | — |
| 1 – Cấp phôi | Cảm biến có phôi = 1 | Rung cấp liệu, băng tải | 10 s (lỗi E1: hết phôi/kẹt) |
| 2 – Đẩy | Hành trình xi lanh ra = 1, băng tải trống | Van xi lanh | 2 s (lỗi E2) |
| 3 – Lùi | Hành trình xi lanh về = 1 | — | 2 s (lỗi E3) |
| 4 – Chuyển | Chờ băng tải mang phôi đi 1,5 s | Băng tải | → bước 1 |
5. Nguyên lý và thuật toán
Chu kỳ quét. Đọc vào → xử lý → xuất ra, lặp lại mỗi 10 ms. Cách làm này tránh tình huống ngõ vào thay đổi giữa chừng khi đang tính logic.
Máy trạng thái + timer bước. Mỗi bước có một bộ đếm thời gian; nếu điều kiện chuyển không đến trong thời gian giới hạn thì vào trạng thái Lỗi với mã cụ thể. Đây là cách phát hiện sớm kẹt phôi, xi lanh hở khí, cảm biến hỏng.
Chế độ Tay. Mỗi nút điều khiển trực tiếp một cơ cấu nhưng vẫn qua liên động (ví dụ không cho đẩy xi lanh khi băng tải đang có phôi).
Watchdog. IWDG được "cho ăn" ở cuối mỗi vòng quét; nếu chương trình bị treo quá 200 ms, chip tự reset và mọi ngõ ra về trạng thái tắt.
6. Chương trình mẫu
Khung chương trình quét 10 ms theo máy trạng thái:
typedef enum { S_IDLE, S_FEED, S_PUSH, S_RETURN, S_MOVE, S_FAULT } Step;
enum { I_START, I_STOP, I_AUTO, I_DOOR, I_PART, I_CYL_OUT, I_CYL_IN, I_BELT_EMPTY, I_ESTOP };
enum { Q_VIB, Q_CYL, Q_BELT, Q_LAMP_RUN, Q_LAMP_FAULT };

Step step = S_IDLE; uint32_t tStep; uint8_t fault = 0;
uint16_t in; uint8_t out;

static void go(Step s) { step = s; tStep = HAL_GetTick(); }
static uint32_t elapsed(void) { return HAL_GetTick() - tStep; }
static void trip(uint8_t code) { fault = code; go(S_FAULT); }
#define IN(b)  ((in >> (b)) & 1)
#define SET(b) (out |= 1 << (b))

void scan(void)                                   // gọi mỗi 10 ms
{
    in = read_inputs();                            // chụp toàn bộ ngõ vào
    out = 0;
    if (IN(I_ESTOP) || !IN(I_DOOR)) { if (step != S_IDLE && step != S_FAULT) trip(9); }
    if (IN(I_STOP) && step != S_FAULT) go(S_IDLE);

    switch (step) {
    case S_IDLE:   if (IN(I_AUTO) && IN(I_START) && IN(I_DOOR)) go(S_FEED); break;
    case S_FEED:   SET(Q_VIB); SET(Q_BELT);
                   if (IN(I_PART)) go(S_PUSH); else if (elapsed() > 10000) trip(1); break;
    case S_PUSH:   if (!IN(I_BELT_EMPTY)) { tStep = HAL_GetTick(); break; }   // chờ băng tải trống
                   SET(Q_CYL);
                   if (IN(I_CYL_OUT)) go(S_RETURN); else if (elapsed() > 2000) trip(2); break;
    case S_RETURN: if (IN(I_CYL_IN)) go(S_MOVE); else if (elapsed() > 2000) trip(3); break;
    case S_MOVE:   SET(Q_BELT); if (elapsed() > 1500) go(S_FEED); break;
    case S_FAULT:  if ((HAL_GetTick() / 300) & 1) SET(Q_LAMP_FAULT);
                   if (IN(I_START) && !IN(I_ESTOP) && IN(I_DOOR) && IN(I_CYL_IN)) { fault = 0; go(S_IDLE); }
                   break;
    }
    if (step != S_IDLE && step != S_FAULT) SET(Q_LAMP_RUN);
    if (!IN(I_AUTO) && step == S_IDLE) manual_mode(&out, in);   // chạy tay có liên động
    write_outputs(out);
    HAL_IWDG_Refresh(&hiwdg);
}
Các ngõ vào nên được lọc chống dội (ví dụ phải giữ ổn định 3 lần quét liên tiếp) trong hàm read_inputs() trước khi đưa vào logic.
7. Các bước triển khai và kiểm thử
- Kiểm tra phần cứng: cấp 24 V từng ngõ vào, xác nhận bit tương ứng; bật từng ngõ ra với tải giả (đèn 24 V).
- Chạy chế độ Tay: thử từng cơ cấu và liên động (đẩy xi lanh khi băng tải có phôi phải bị chặn).
- Chạy Tự động không có phôi: sau 10 s phải báo lỗi E1.
- Rút ống khí xi lanh: phải báo E2 sau 2 s; mở cửa che khi đang chạy: dừng ngay, báo E9.
- Chạy liên tục 4 giờ, đếm số chu kỳ và số lỗi để đánh giá độ ổn định.
8. Lỗi thường gặp và cách xử lý
- MOSFET nóng/hỏng: thiếu diode dập trên cuộn van; dùng MOSFET không phải loại logic-level nên không mở hết ở 3,3 V.
- Máy chạy sai bước ngẫu nhiên: ngõ vào không lọc chống dội; dây cảm biến chạy chung máng với dây động lực.
- Reset liên tục: watchdog quá ngắn so với thời gian vòng quét thực tế, hoặc có hàm chặn (delay, chờ UART).
9. Hướng mở rộng
- Thêm HMI qua Modbus RTU (dự án #61) để hiển thị bước, mã lỗi, bộ đếm sản phẩm.
- Lưu lịch sử lỗi vào Flash kèm thời gian từ RTC để phân tích dừng máy.
- Thiết kế PCB 2 lớp với cầu đấu domino, gắn thanh DIN như PLC thương mại.